


Il robot Fenceless MR-1 stabilisce un nuovo punto di riferimento per la sicurezza tra esseri umani e robot
Mantis Robotics announced MR-1 certification on February 24, 2026. This review explains what product certification proves and what integrators must still validate in a fenceless robot cell.
Mantis Robotics ha annunciato un punto di riferimento nel settore per la collaborazione uomo-robot rapida e senza barriere, con il suo robot di punta MR-1, certificato secondo le norme ISO 10218 e ISO 13849. La strategia principale dell’azienda consiste nel migliorare la “collaborazione” modificando il modo in cui robot e persone interagiscono in sicurezza, prevenendo gli infortuni e rendendo più efficienti i movimenti e l’esecuzione delle attività.
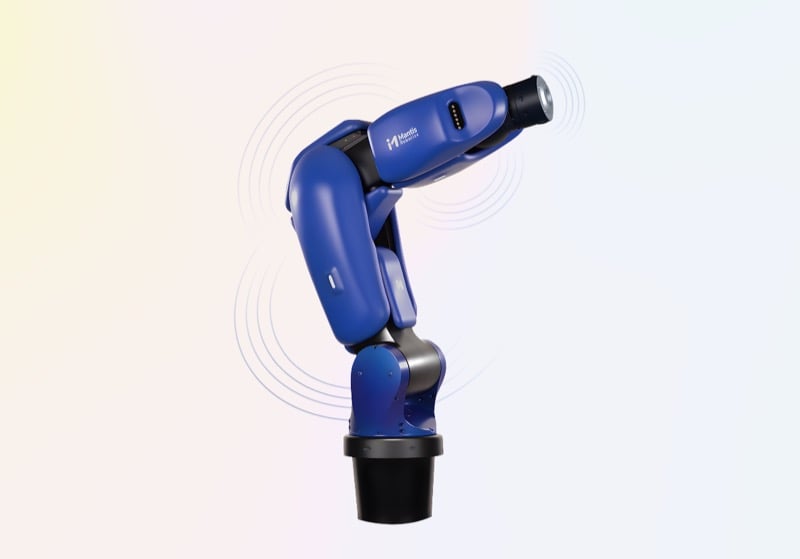
Il Mantis MR-1 è un robot senza barriere con un carico utile di 5 kg. Immagine utilizzata per gentile concessione di Mantis Robotics
Quadri di sicurezza tradizionali e limitati
Nelle prime fasi della collaborazione uomo-robot, i robot venivano separati dagli operatori umani mediante gabbie controllate, all’interno di postazioni di lavoro dedicate. L’idea alla base di questo tipo di ambiente lavorativo è isolare l’attività specifica svolta dal robot e tenere gli operatori lontani da flussi di lavoro ad alta velocità, non progettati per accogliere un lavoro umano flessibile e variabile. In genere le gabbie utilizzavano interblocchi sulle porte che, quando attivati, facevano eseguire al robot un arresto di sicurezza prima dell’ingresso di un operatore. I sensori di accesso possono assumere diverse forme, dai sensori LiDAR (che definiscono un perimetro di sicurezza) alle barriere a infrarossi (che attivano l’arresto di sicurezza quando il fascio viene interrotto). In una configurazione convenzionale con postazione di lavoro recintata si possono inoltre utilizzare tappeti sensibili alla pressione e sensori di prossimità in grado di rilevare peso e vicinanza.
Si possono utilizzare anche sistemi fissi di monitoraggio visivo tramite telecamere, con persone incaricate di controllare fisicamente gli spazi. Altri sistemi includono tappeti o barriere fotoelettriche di sicurezza e/o configurazioni basate su tag RFID per identificare utensili e/o persone che si avvicinano all’area di interfaccia con il robot.
Il problema di questi sistemi è la loro rigidità, lo scarso sfruttamento dello spazio, l’interruzione del flusso di lavoro causata dai continui arresti dei movimenti del robot e il vincolo imposto ai movimenti delle persone. Le innovazioni successive nel lavoro collaborativo sicuro tra esseri umani e robot si concentrano sulla progettazione di robot intelligenti con funzioni di rilevamento e sicurezza integrate, affinché i robot reagiscano dinamicamente in modo analogo alle persone, ma consapevole della presenza umana e senza causare interruzioni.
La ricerca sul lavoro collaborativo uomo-robot ha incluso anche collisioni controllate, ovvero collisioni leggere o delicate durante le quali i robot acquisiscono dati tattili relativi a forza e pressione per imparare e regolare forza e traiettoria, evitando ulteriori collisioni. Sebbene sia accettabile in un laboratorio di ricerca per perfezionare la navigazione del robot e l’elusione degli ostacoli, questa forma di apprendimento non è sicura per l’impiego in contesti reali.
Integrazione di sensori intelligenti
Mantis Robotics ha studiato attivamente il modo in cui le persone utilizzano uno spazio di lavoro, per adattare le proprie tecnologie robotiche e consentire loro di apprendere, elaborare informazioni e reagire dinamicamente al lavoro nel modo più efficiente possibile, migliorando al contempo la sicurezza.
Il Mantis MR-1, con un carico utile di 5 kg, offre agli utenti uno sbraccio di 900 mm e una velocità massima fino a 10 m/s. Il robot è dotato di un set completo di sensori proprietari e sfrutta le capacità analitiche e predittive dell’intelligenza artificiale per ottenere una consapevolezza spaziale 3D dell’ambiente circostante. Ciò consente di rilevare ed evitare gli oggetti, reagire dinamicamente per prevenire le collisioni e adattarsi in sicurezza agli operatori umani in tempo reale. Mantis SafetyCore esegue il rilevamento degli oggetti basato sulla distanza ("STAR").
Il MR-1 ha lo stesso ingombro di un operatore umano, il che lo rende una soluzione di automazione interessante, adatta alle strutture esistenti. Rispetto ad altri robot disponibili sul mercato (come un robot ABB con carico utile di 5 kg e sbraccio di 950 mm), il MR-1 raggiunge una velocità massima di 370°/s per il primo asse (robot ABB = 125°/s). I clienti possono utilizzare l’ambiente di sviluppo senza codice Mantis Studio per creare la propria soluzione di flusso di lavoro robotizzato con il MR-1, sfruttando un gemello digitale 3D in tempo reale.
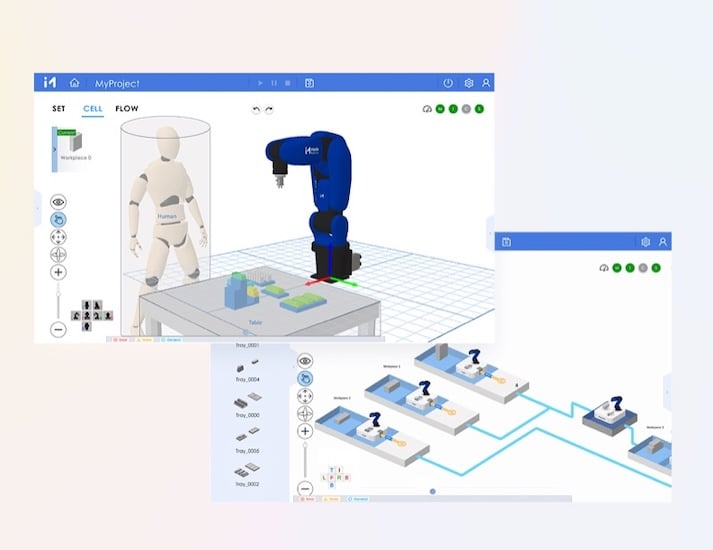
I clienti possono sfruttare l’ambiente virtuale di sviluppo senza codice di Mantis per creare applicazioni robotiche tramite generazione automatica del codice, modellazione del mondo reale e senza bisogno di CAD. Immagine utilizzata per gentile concessione di Mantis Robotics
Il MR-1 ha ottenuto l’approvazione formale in materia di sicurezza secondo due importanti norme internazionali: ISO 10218-1 (sicurezza dei robot) e ISO 13849-1 (sicurezza dei sistemi di controllo delle macchine). Inoltre, è dotato di marcatura CE, a indicare la conformità ai regolamenti dell’Unione Europea sulla sicurezza delle apparecchiature. Pertanto, la norma ISO 13849-1 garantisce che il sistema di controllo del robot svolga in modo affidabile le funzioni di protezione, mentre la norma ISO 10218-1 garantisce che il robot sia progettato, configurato, utilizzato e sottoposto a manutenzione correttamente.
Nel complesso, il robot MR-1 di Mantis garantisce velocità e sicurezza, offrendo al contempo la percezione intelligente necessaria per pensare dinamicamente e adattarsi agli operatori umani, sfruttando al meglio lo spazio e i parametri ambientali per aumentare la produttività del lavoro collaborativo uomo-robot negli impianti industriali.