


Novità avvincenti: Robotiq aggiunge il senso del tatto
Robotiq’s TSF-85 adds pressure, vibration, and motion sensing at the gripper. This engineering review explains the 2026 launch, integration boundaries, commissioning checks, and safety limits.
Robotiq, il produttore canadese specializzato in utensili robotici di fine braccio, ha appena annunciato TSF-85, un kit di dita tattili che migliora la capacità di rilevamento nelle normali operazioni robotiche. Questo sensore avanzato per la raccolta dati fornisce dati sia sulla pressione sia sulle vibrazioni, con una risoluzione superiore a quella del normale feedback della pinza. Il prodotto mira a offrire un nuovo canale di input per i dati, così da migliorare l’IA fisica, permettendo di analizzare ogni presa per ottimizzare le operazioni future.
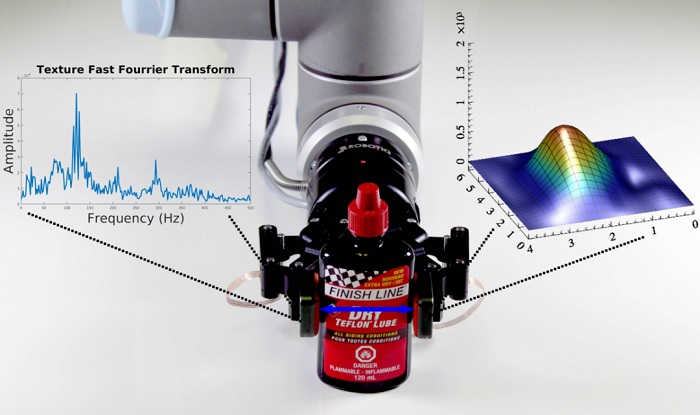
Le nuove dita sensoriali TSF-85 di Robotiq forniscono dati sulla pressione e sulle vibrazioni durante la presa.
Come vengono raccolti normalmente i dati della pinza?
Il feedback della pinza non è un concetto nuovo. La maggior parte delle pinze è azionata dall’elettricità o dall’aria pressurizzata. Nelle pinze elettriche, il sistema di controllo può monitorare i sensori di posizione e la corrente del motore per valutare lo stato della pinza. Nei sistemi pneumatici, i sensori di posizione e pressione possono fornire dati simili.
Con un feedback posizionale di base è possibile rispondere a domande semplici. La pinza ha ricevuto il comando di apertura/chiusura? Ha afferrato correttamente il pezzo? Per la maggior parte delle operazioni, questo feedback è tutto ciò che serve.
Per realizzare una soluzione davvero efficace, potrebbe essere necessario considerare domande più complesse. Il pezzo viene afferrato nello stesso modo ogni volta? Presenta fori o sporgenze identificabili? È centrato nella pinza? Una volta conosciute le risposte a queste domande, possiamo iniziare a migliorare il processo nel tempo. Le prese diventano più uniformi e affidabili, i tempi di ciclo si riducono e l’intero sistema tollera una maggiore variabilità.
Le nuove dita tattili TSF-85
Robotiq ha lanciato una soluzione completa racchiusa in un ingombro compatto. Una griglia 4x7 di sensori di pressione offre una capacità di “percezione” simile a quella di uno schermo tattile sensibile alla pressione. Un rivestimento morbido in neoprene aggiunge flessibilità, ma è anche abbastanza resistente da afferrare praticamente ogni pezzo già gestito in precedenza. La forza massima è di 225 N.
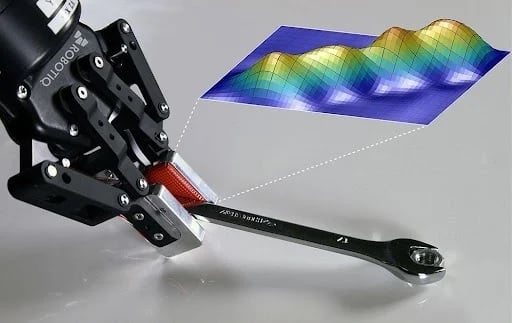
Il profilo della presa può essere utilizzato per eseguire movimenti più precisi.
Il kit di sviluppo software (SDK) può fornire grafici visivi dei profili di presa. Esaminiamo alcuni casi in cui questo può rivelarsi utile.
Effetto della velocità sulla posizione della presa
Durante la fase di test, il robot si muove a bassa velocità mentre si avvicina al pezzo e la pinza si chiude. Il programmatore verifica ripetutamente il percorso, che sembra affidabile. Aumentando la velocità, la posizione della presa cambia. L’unica soluzione consiste nel rallentare il robot o persino arrestarlo mentre la pinza si chiude.
Se un sensore è in grado di rilevare la posizione esatta della presa, il robot può compensare lievi variazioni di velocità.
Orientamento del pezzo
Immaginiamo di afferrare un cubo con un foro che lo attraversa al centro. Se è disponibile soltanto il rilevamento della posizione, il robot non avrebbe modo di capire se sta afferrando una faccia con o senza foro. Quando invece è disponibile un profilo 2D della presa, il robot può rilevare le caratteristiche, la posizione e l’orientamento del cubo tra le dita, consentendo un posizionamento molto più preciso.
Integrazione nei progetti
Al momento, i dati di TSF-85 non vengono inviati direttamente al sistema di controllo di alcun robot, ma i progetti si stanno sviluppando rapidamente con la crescita della base utenti. Attualmente, il dispositivo trasmette dati sulla pressione, sulle vibrazioni e sull’orientamento a un PC tramite USB, per la visualizzazione grafica e l’analisi.
Con l’aumentare della necessità di disporre di più dati, il problema non riguarda i sensori in sé. La sfida consiste nel sapere come integrare tali sensori nei pacchetti appropriati per raccogliere le informazioni senza influire sul processo e, infine, come utilizzare i dati per analizzare i KPI e migliorare i processi nel tempo.