Açıklama
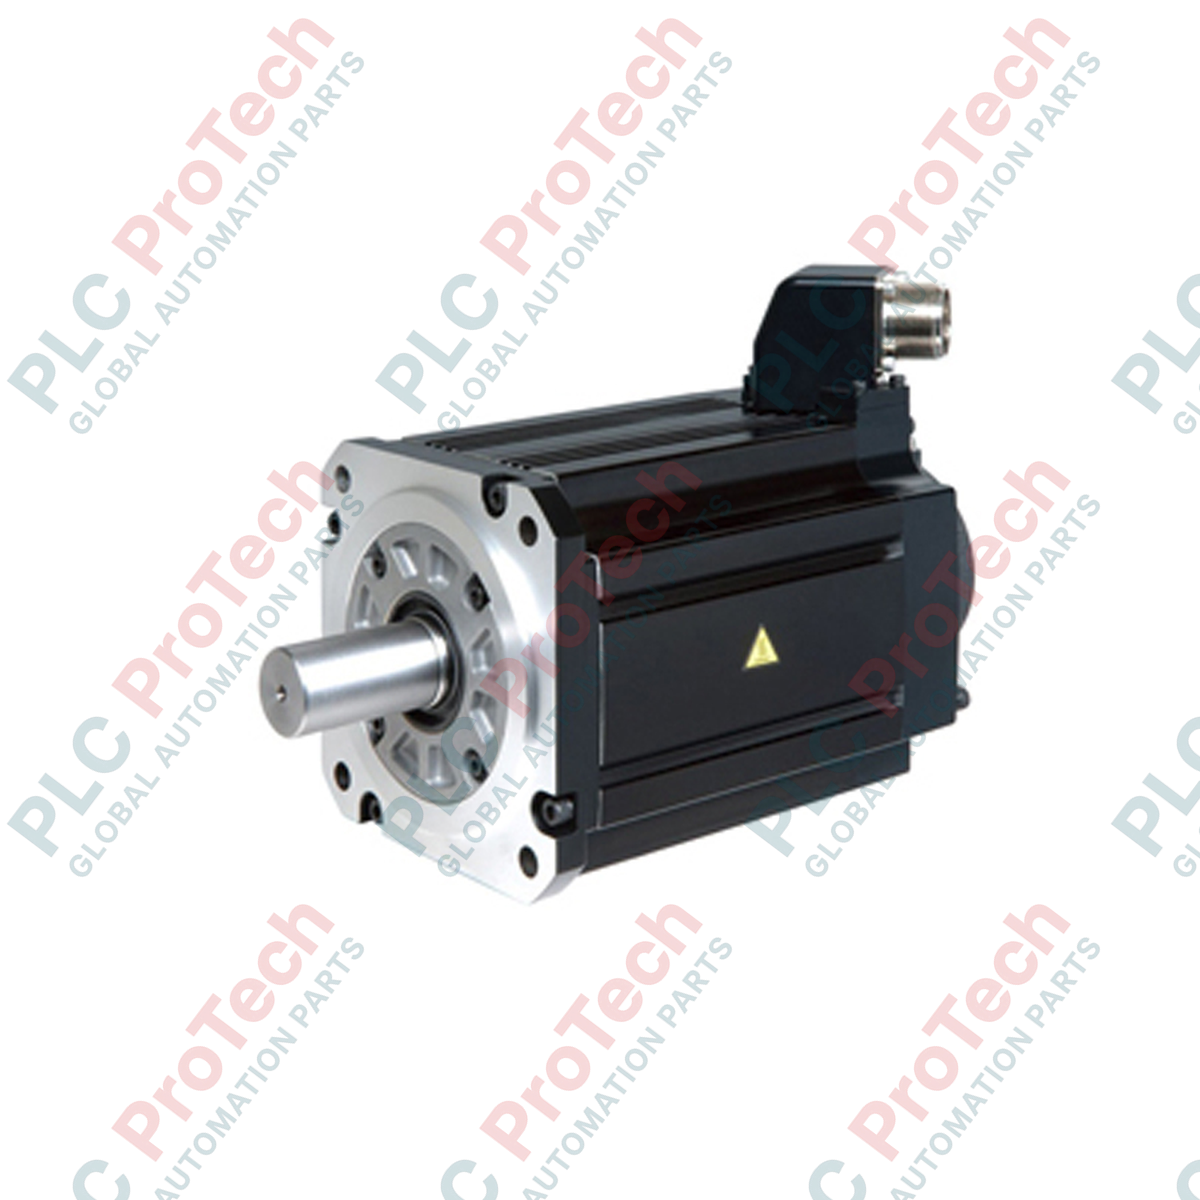
Zorlu endüstriyel hareket kontrolü için tasarlanan Mitsubishi Electric HG-JR703 AC servo motor, MELSERVO-J4 tahrik ekosistemi içinde yüksek eylemsizlik performansı sunar. Bu endüstriyel sınıf döner motor, kararlı tork çıkışı ve yüksek kapasiteli yük yönetimi gerektiren uygulamalar için optimize edilmiştir. Yüksek çözünürlüklü 22 bit mutlak enkoder ile donatılmış olan motor, zorlu çalışma koşullarında bile hassas konumlandırma doğruluğu ve güvenilir geri besleme sağlar. Sağlam IP67 sınıfı yapı; toz, nem ve aşındırıcı olmayan yağ sıçramalarının görüldüğü ortamlarda uzun ömür sunarak ağır hizmet tipi üretim ve otomasyon sistemleri için standart bir seçenek olmasını sağlar.
Temel Özellikler
-
Yüksek Eylemsizlikli Tasarım: Değişken eylemsizlik oranlarına sahip yüksek yük sistemlerinde üstün kontrol kararlılığı sağlar.
-
Yüksek Çözünürlüklü Geri Besleme: Olağanüstü konum doğruluğu ve hız düzgünlüğü için entegre 22 bit mutlak enkoder (devir başına 4.194.304 darbe).
-
Çevresel Koruma: IP67 giriş koruma sınıfı (mil geçişi hariç), ıslak veya tozlu işleme ortamlarında güvenilir çalışmaya olanak tanır.
-
Optimize Edilmiş Uyumluluk: Hızlı devreye alma ve ayarlama için Mitsubishi MELSERVO-J4 serisi servo amplifikatörleriyle (7,0 kW sınıfı) tamamen uyumludur.
Uygulamalar
- Büyük ölçekli malzeme taşıma sistemleri ve ağır hizmet tipi transfer portalları
- Yüksek hızlı endüstriyel baskı presleri ve kâğıt dönüştürme makineleri
- Otomatik pres besleme sistemleri ve ağır metal şekillendirme hatları
- Çok eksenli portal robotlar ve ağır hizmet tipi konumlandırma tablaları
Teknik Özellikler
| Parametre |
Değer |
| Üretici |
Mitsubishi Electric |
| Model Numarası |
HG-JR703 |
| Seri Adı |
HG-JR Serisi (MELSERVO-J4) |
| Nominal Çıkış Gücü |
7,0 kW |
| Nominal Hız |
1500 dev/dak |
| Maksimum Hız |
3000 dev/dak |
| Nominal Tork |
44,6 Nm |
| Enkoder Türü |
22 bit Mutlak Enkoder |
| IP Koruma Sınıfı |
IP67 (mil hariç) |
| Ortam Çalışma Sıcaklığı |
0 ila 40 °C |
| Menşei Ülke |
Japonya |
| Sevkiyat Ağırlığı (Hesaplanan) |
29,0 kg |
Deneysel Mühendislik İçgörüleri
Alternatif Modeller ve Uyumluluk
HG-JR703, eski HC-SFS702 serisi motorların doğrudan teknik halefidir. Eski seriden geçiş yaparken, MR-J4 servo amplifikatöründeki parametreler 22 bit mutlak çözünürlük profiline uyacak şekilde yeniden yapılandırılmalıdır. Pin çıkışları eski vidalı klemenslerden farklı olduğundan, ilgili güç ve enkoder kablolarının modern çift kilitli konnektör tasarımına uygun olacak şekilde yükseltildiğinden emin olun.
Uygulama Hataları ve Mühendislik Notları
7,0 kW güç sınıfı ve yüksek ataletli tasarım nedeniyle, yavaşlama çevrimleri sırasında oluşan rejeneratif enerji önemli olabilir. Kontrol panosu tasarlanırken, hızlı yavaşlama çevrimlerinde standart dahili sürücü rejenerasyon kapasitesi sıklıkla aşılır. Sürücüde aşırı gerilim açmalarını (AL.30/AL.33) önlemek için harici ve uygun nominal değere sahip bir rejeneratif seçenek direnci (MR-RB137-4 gibi) takın. Yüksek görev çevrimli çalışmalarda termik arızaya neden olabilecek açmaları önlemek için tahrik olmayan uç çevresinde yeterli havalandırma olduğundan emin olun.
Devreye Alma ve Kablolama İpuçları
Yüksek çözünürlüklü enkoderler elektromanyetik parazite (EMI) karşı hassastır. Güç ve enkoder kablolarını en az 30 cm mesafe bırakarak ayrı kanallardan geçirin. Motor gövdesinin, düşük empedanslı bir topraklama şeridi kullanılarak doğrudan ana sistem PE panel barasına topraklandığını doğrulayın. Mutlak konum çalışması için referanslama sekansını başlatmadan önce MR-J4 amplifikatöründeki PA03 parametresini ayarlayın.
Kurulum Kılavuzu
KRİTİK UYARI: YÜKSEK GERİLİM VE KALAN ŞARJ RİSKİ
Motorda herhangi bir kablolama veya mekanik kaplin işlemi gerçekleştirmeden önce servo amplifikatörünün ana devre kesicisini enerjisiz bırakın. Dahili bara kapasitörlerinin tamamen boşalması için en az 15 dakika bekleyin. Terminallere dokunmadan önce amplifikatörün ön kısmındaki şarj lambasının tamamen söndüğünü doğrulayın.
1
Mekanik Hizalama: Motoru sağlam ve düz bir yüzeye monte edin. Radyal ve eksenel kuvvetlerin belirtilen rulman sınırlarını aşmasını önlemek için esnek bir kaplin kullanarak tahrik edilen mille doğru hizalamayı sağlayın.
2
Kablo Güzergâhı ve Gerilim Giderme: Güç kablosunu (U, V, W, PE) ve enkoder kablosunu bağlarken gerilim veya keskin bükülme açıları olmadığından emin olun. Çevresel sızdırmazlığı korumak için IP67 konnektörlerini güvenli şekilde kilitleyin.
3
İlk JOG Testi: Tam otomatik çevrimleri başlatmadan önce, doğru dönüş yönünü ve geri bildirim sürekliliğini doğrulamak için mekanik yük bağlantısı olmadan JOG modunda ilk test çalıştırmasını gerçekleştirin.