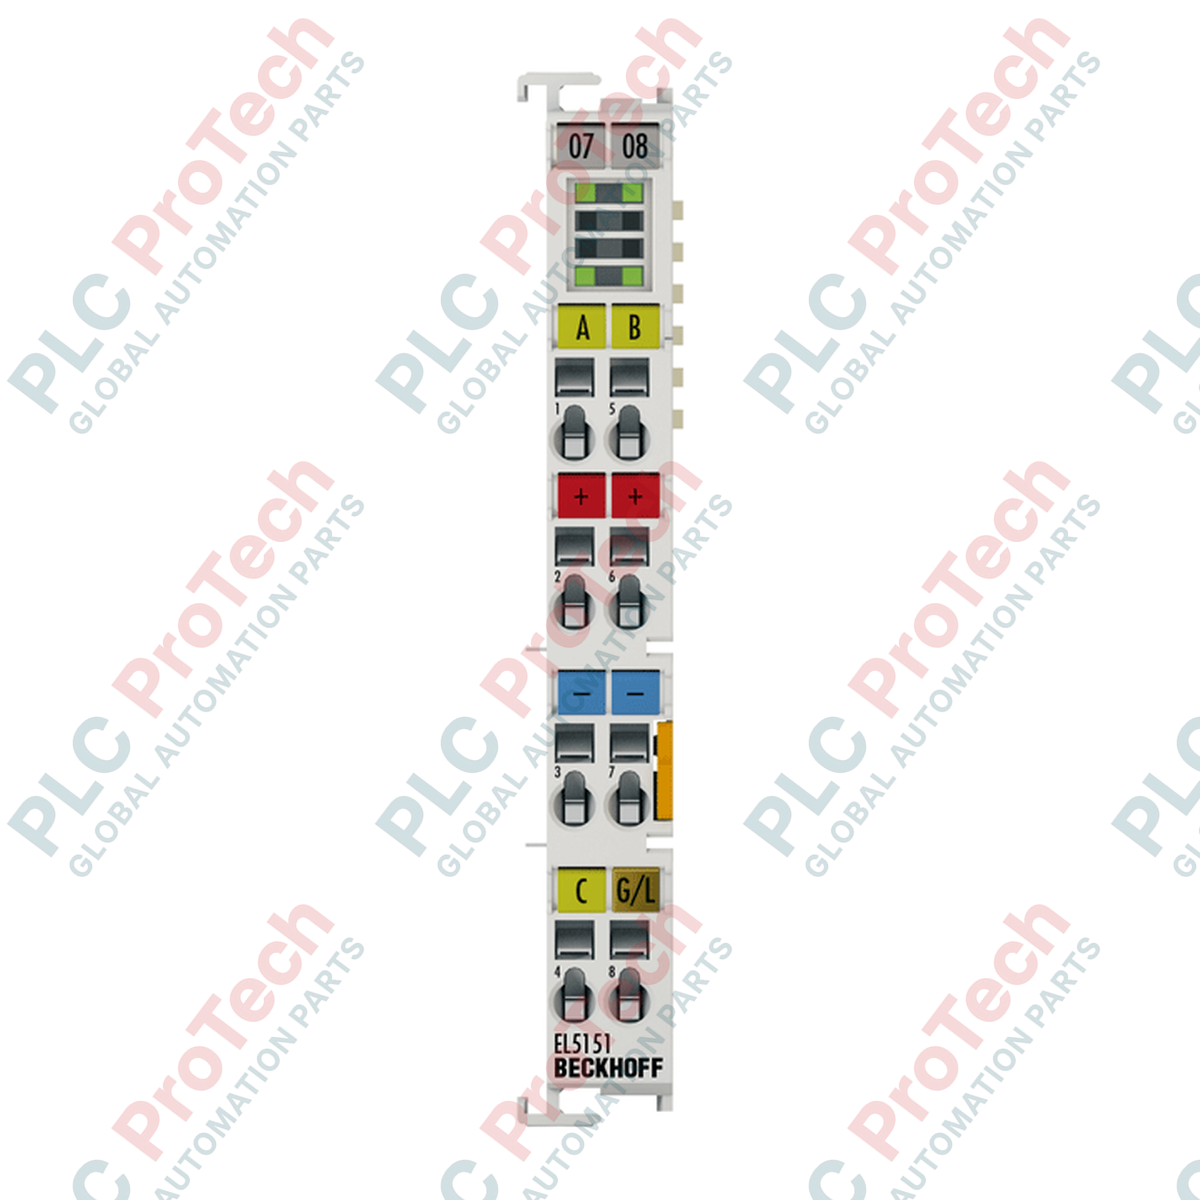
Ao processar diretamente sinais de encoder de 24 V CC no sistema de terminais EtherCAT, o Beckhoff EL5151 permite a medição precisa de posição e frequência para aplicações industriais de controle de movimento. Este módulo funciona como uma interface para a conexão direta de encoders incrementais com saídas de 24 V, transmitindo o estado do contador ao controlador de nível superior por meio do E-bus.
Principais recursos
-
Interface de canal único: Permite a conexão dos sinais de encoder A, B e C.
-
Profundidade flexível do contador: Opções de contador comutáveis de 16 e 32 bits para atender aos requisitos da aplicação.
-
Processamento de alta velocidade: Frequência de entrada máxima de 400.000 incrementos por segundo com avaliação quádrupla.
-
Latch/Gate integrado: Entrada dedicada de 24 V CC para captura de posição acionada por hardware ou habilitação do contador.
-
Resolução de microincrementos: Cálculo de microincrementos de alta resolução de 1/256 bit para controle preciso da velocidade.
-
Alimentação pelo E-Bus: Design de baixo consumo, normalmente consumindo 130 mA do E-bus.
Aplicações industriais
- Sistemas de posicionamento em malha fechada para máquinas de embalagem e montagem.
- Sincronização da velocidade de esteiras transportadoras e rastreamento de materiais.
- Indexação de mesas rotativas e medição de deslocamento angular.
- Integração de encoders HTL de 24 V em redes EtherCAT de alta velocidade.
Especificações técnicas
| Parâmetro |
Valor |
| Fabricante |
Beckhoff |
| Número do modelo |
EL5151 |
| Número de canais |
1 |
| Conexão do encoder |
A, B, C, entrada de gate/latch de 24 V CC, 24 V / 0 V |
| Entradas do sensor |
1 |
| Tensão de operação do encoder |
24 V CC |
| Contador |
1 x 16/32 bits (comutável) |
| Frequência de entrada |
Máx. 400.000 incrementos/s (com avaliação quádrupla) |
| Decodificador de quadratura |
Avaliação quádrupla |
| Sinal de entrada |
24 V CC |
| Tensão de alimentação |
24 V CC (-15% / +20%) |
| Tensão nominal |
24 V CC no contato de alimentação |
| Resolução |
Microincrementos de 1/256 bit |
| Consumo de corrente do E-bus |
Típ. 130 mA |
| Temperatura de operação |
-25 a +60 °C |
| Temperatura de armazenamento |
-40 a +85 °C |
| Umidade relativa |
95%, sem condensação |
| Dimensões (A x L x P) |
Aprox. 100 mm x 15 mm x 70 mm |
| Peso de envio (calculado) |
1,5 kg (incluindo a embalagem protetora) |
Conexões e interfaces
| Conexão do terminal |
Atribuição de sinal |
| Entrada A |
Sinal A do encoder (24 V CC) |
| Entrada B |
Sinal B do encoder (24 V CC) |
| Entrada C |
Pulso zero do encoder / sinal de latch C (24 V CC) |
| Gate/Latch |
Entrada externa de gate ou latch (24 V CC) |
| 24 V / 0 V |
Pontos de alimentação para o sensor do encoder |
Modelos alternativos e compatibilidade
O EL5151 foi projetado especificamente para sinais de encoder HTL de 24 V (terminação simples). Se o seu sistema utilizar sinais TTL diferenciais de 5 V (RS422), você deverá usar o EL5101 ou o EL5152. Certifique-se de que a configuração do TwinCAT corresponda à revisão de hardware do terminal para evitar erros de transição da máquina de estados do EtherCAT (como "SAFEOP to OP failed").
Armadilhas de aplicação e observações de engenharia
Ao operar próximo à frequência máxima de entrada de 400 kHz, a degradação do sinal causada pela capacitância do cabo é um ponto comum de falha. Certifique-se de que os sinais de 24 V do encoder tenham bordas de subida e descida limpas e nítidas. Ruídos de alta frequência nas linhas de sinal podem fazer o decodificador de quadratura registrar contagens falsas, causando desvio de posicionamento.
Dicas de comissionamento e cabeamento
Sempre use cabeamento blindado de par trançado (STP) para todas as conexões do encoder. A blindagem do cabo deve ser aterrada no ponto de entrada do painel de controle usando grampos de blindagem de baixa impedância. Configure a largura do contador (16 bits ou 32 bits) no TwinCAT System Manager, no diretório online CoE (CAN over EtherCAT), para alinhá-la ao mapeamento da variável do PLC.
Diretrizes de instalação
AVISO CRÍTICO
Desenergize todo o sistema antes de inserir ou remover o terminal do conjunto do barramento. A falha em isolar os contatos de alimentação de 24 V CC e a alimentação do E-bus pode causar danos permanentes à interface interna do barramento e aos módulos adjacentes.
1
Monte o terminal no trilho DIN padrão de 35 mm (EN 60715), alinhando a ranhura-guia e deslizando-o firmemente até que o mecanismo de travamento emita um clique.
2
Certifique-se de que os contatos dourados do E-bus montados na lateral estejam limpos e livres de resíduos antes de encaixar os terminais adjacentes.
3
Conecte os fios do encoder usando uma chave de fenda adequada para liberar os grampos de tensão. Insira a extremidade descascada do fio e solte o grampo para fixar a conexão.