Beschreibung
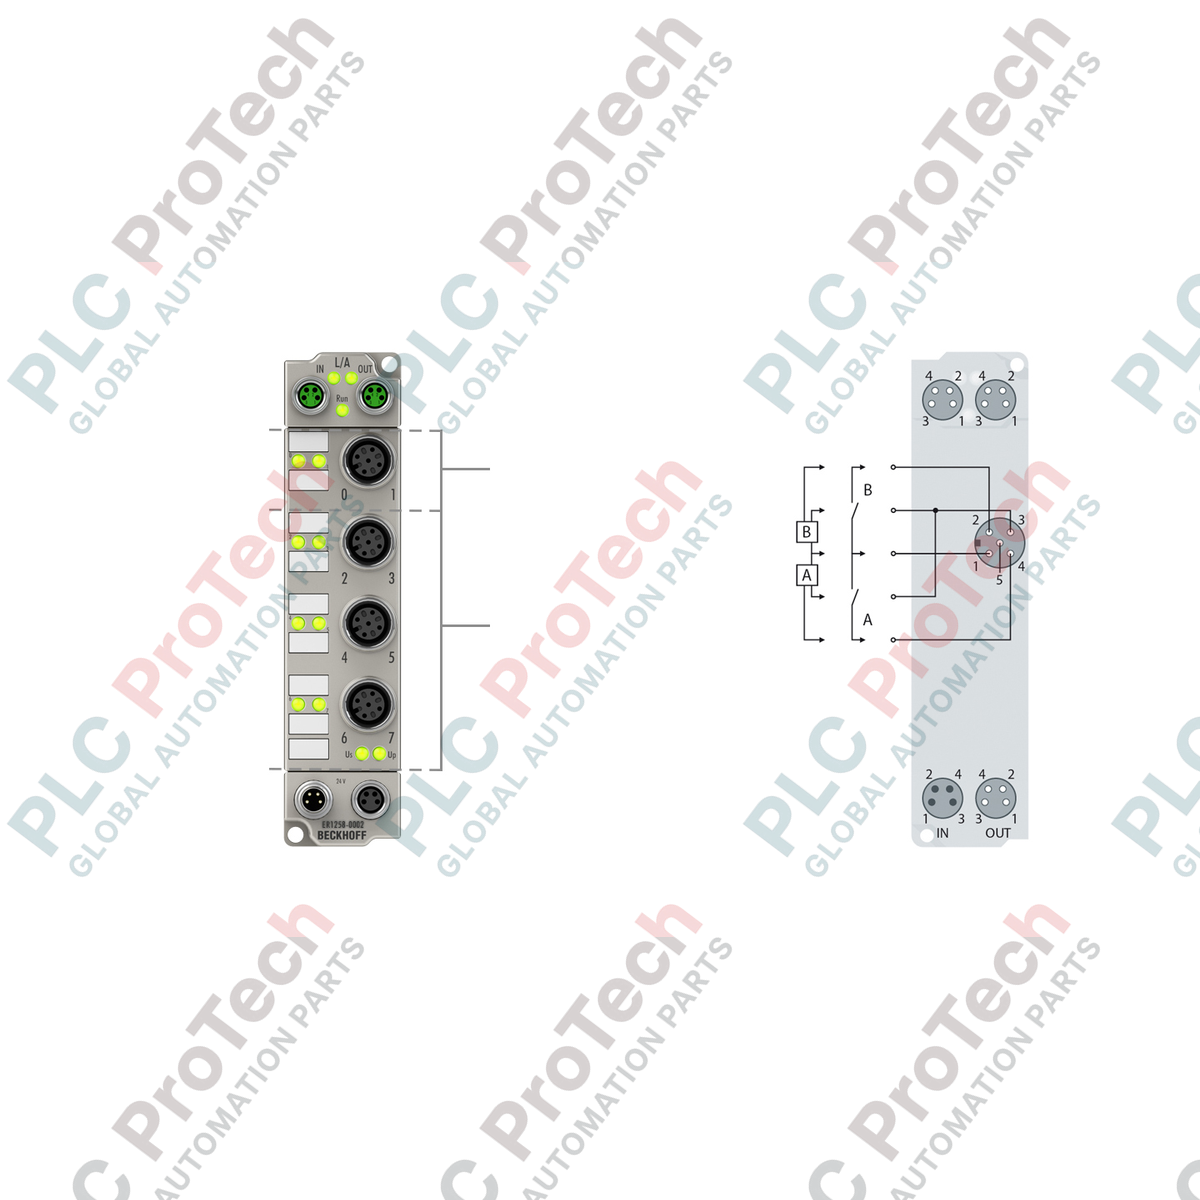
Der für dezentrale industrielle Topologien entwickelte EtherCAT-Box Beckhoff ER1258-0002 ist eine als IP67 ausgelegte digitale Eingangsschnittstelle zur Erfassung von Hochgeschwindigkeitssignalen unter extremen Umgebungsbedingungen. Dieses Modul verfügt über 8 digitale Eingänge, darunter zwei Kanäle mit Zeitstempelfunktionen im Submikrosekundenbereich. Das in einem robusten Zinkdruckgussgehäuse untergebrachte Modul verarbeitet Signalzustände direkt auf Maschinenebene, macht schützende Schaltschränke überflüssig und reduziert die Komplexität der Feldverkabelung.
Hauptmerkmale
-
Präzise Zeitstempelung: Die Kanäle 0 und 1 unterstützen Distributed Clocks (DC) mit einer Zeitstempelauflösung von 1 ns für die hochpräzise Ereignisprotokollierung.
-
Industrieller Schutz: Die Schutzarten IP65, IP66 und IP67 ermöglichen eine direkte Montage an der Maschine ohne Gehäuse.
-
Robustes Gehäuse: Die Konstruktion aus Zinkdruckguss bietet hervorragenden Schutz gegen mechanische Stöße, Vibrationen und korrosive Einflüsse.
-
Standardisierte Konnektivität: M12-Eingangsanschlüsse in Kombination mit M8-EtherCAT- und Stromversorgungs-Schnittstellen gewährleisten eine sichere, vibrationsfeste Verkabelung.
-
Kurzschlussschutz: Integrierte Überwachung der Sensorspeisung über die Steuerspannung mit einer Gesamtstrombegrenzung von 0,5 A.
Anwendungen
- Hochgeschwindigkeits-Verpackungsmaschinen, die eine Synchronisierung im Mikrosekundenbereich erfordern.
- Dezentrale Montagelinien und Fördernetzwerke, die Feuchtigkeit und Staub ausgesetzt sind.
- Automobilfertigungszellen mit starken Vibrationen und elektromagnetischen Störungen (EMI).
- Prüfstände und Messstationen mit Distributed-Clock-Technologie.
Technische Daten
| Spezifikationsparameter |
Wert / Detail |
| Hersteller |
Beckhoff Automation |
| Modellnummer |
ER1258-0002 |
| Protokoll / Feldbus |
EtherCAT |
| Anzahl der Eingänge |
8 (einschließlich 2 mit Zeitstempelkonfiguration) |
| Eingangsanschlüsse |
4 x M12 (5-polig, A-codiert) |
| Busanschlüsse |
2 x M8-Buchse (geschirmt, Schraubanschluss) |
| Nenneingangsspannung |
24 V DC (-15 % / +20 %) |
| Eingangsfilterzeit |
10 Mikrosekunden |
| Signalzustände (EN 61131-2, Typ 3) |
"0"-Signal: -3 bis +5 V | "1"-Signal: 11 bis 30 V |
| Distributed Clocks |
Ja (Genauigkeit < 100 ns, Auflösung 1 ns auf Kanal 0/1) |
| Stromaufnahme (über US) |
120 mA (ohne Sensorlast) |
| Spannungsversorgungsanschlüsse |
Einspeisung: 1 x M8-Stecker (4-polig); Weiterleitung: 1 x M8-Buchse (4-polig) |
| Elektrische Isolation |
500 V RMS |
| Betriebstemperaturbereich |
-25 bis +60 degC |
| Lagertemperaturbereich |
-40 bis +85 degC |
| Schutzart |
IP65 / IP66 / IP67 (entspricht EN 60529) |
| Abmessungen (B x H x T) |
30 mm x 126 mm x 26,5 mm |
| Gehäusematerial |
Zinkdruckguss |
| Nettogewicht |
265 g |
| Versandgewicht (berechnet) |
2,0 kg (einschließlich sicherer Industrie-Verpackung) |
Verbindungen und Schnittstellen
| Anschlussport |
Typ |
Typische Pinbelegung und Funktion |
| Eingangskanäle 0 bis 7 |
4 x M12 (2 Kanäle pro Port) |
Pin 1: +24 V DC Sensorspeisung; Pin 2: Eingang B; Pin 3: GND; Pin 4: Eingang A; Pin 5: FE (Funktionserde). |
| EtherCAT-Eingang |
M8-Buchse, 4-polig, geschirmt |
Pin 1: Tx+; Pin 2: Rx+; Pin 3: Rx-; Pin 4: Tx-. Schraubanschluss für die Schirmung. |
| Versorgungseinspeisung |
M8-Stecker, 4-polig |
Pin 1: +24 V DC Steuerspannung (US); Pin 2: +24 V DC Peripheriespannung (UP); Pin 3: GNDS; Pin 4: GNDP. |
Erfahrungsbasierte technische Erkenntnisse
Alternative Modelle und Kompatibilität
Der Zinkguss-ER1258-0002 ist eine äußerst robuste Alternative zum EP1258-0002 mit Kunststoffgehäuse. Beide verfügen über identische Funktionsparameter und TwinCAT-XML-(ESI-)Profile. Stellen Sie sicher, dass TwinCAT 3 (Build 4020 oder höher) eingesetzt wird, um die Diagnose und Synchronisierungsleistung der Distributed Clock (DC) im Submikrosekundenbereich des ER1258-0002 vollständig zu nutzen.
Anwendungsfallen und technische Hinweise
Um Zeitungenauigkeiten an den Hochgeschwindigkeits-Zeitstempel-Eingängen (Kanäle 0 und 1) zu verhindern, vermeiden Sie Sensoren mit Schaltverzögerungen von mehr als 5 Mikrosekunden. Herkömmliche Näherungssensoren weisen häufig eine inhärente Verzögerung auf, die die Synchronisierungsfähigkeit der Hardware im Nanosekundenbereich beeinträchtigt. Stellen Sie außerdem sicher, dass die Stromaufnahme der Sensorversorgung die integrierte Grenze von 0,5 A nicht überschreitet, um das Auslösen des internen elektronischen Kurzschlussschutzes zu vermeiden.
Tipps zur Inbetriebnahme und Verdrahtung
Verwenden Sie für den Anschluss der EtherCAT-Ports ausschließlich geschirmte M8-Feldbuskabel. Die Schraubschirmung am Zinkgehäuse muss einen durchgehenden metallischen Kontakt mit dem Kabelschirm herstellen, um elektromagnetische Störungen bei Hochfrequenzsignalen zu minimieren. Nicht verwendete M12- und M8-Anschlüsse müssen mit IP67-Schutzkappen verschlossen werden, um das Eindringen von Feuchtigkeit zu verhindern und die Umgebungsanforderungen einzuhalten.
Installationsrichtlinien
WICHTIGER WARNHINWEIS: Schalten Sie alle primären Steuerungs- und Peripherieversorgungen (US und UP) spannungsfrei, bevor Sie das Modul montieren oder anschließen. Eine fehlende Trennung der Stromleitungen kann zu Stromschlägen, schweren Hardwareschäden oder unvorhersehbarem Maschinenverhalten führen. Stellen Sie sicher, dass das Erdpotenzial (FE) über die Montagebohrungen hergestellt wird.
-
1
Montieren Sie das Zinkdruckgussgehäuse mit zwei M3-Schrauben durch die Montagebohrungen mit 3,5 mm Durchmesser auf einer ebenen, geerdeten Metallfläche. Ziehen Sie die Befestigungsschrauben mit 0,8 Nm an.
-
2
Befestigen Sie die ankommenden und abgehenden EtherCAT-Leitungen an den M8-Buchsen. Stellen Sie sicher, dass der Schraubkragen vollständig festgezogen ist, um die Dichtheit nach IP67 zu gewährleisten.
-
3
Schließen Sie die 24-V-DC-Versorgungsleitungen an die 4-polige M8-Versorgungsschnittstelle an und überwachen Sie die Stromgrenzwerte, um eine Überlastung nachgeschalteter Geräte zu verhindern.
-
4
Schließen Sie digitale Eingänge mit A-kodierten Kabeln an die M12-Buchsen an. Konfigurieren Sie Eingangsfilter und Distributed-Clock-Variablen im TwinCAT-Systemmanager.