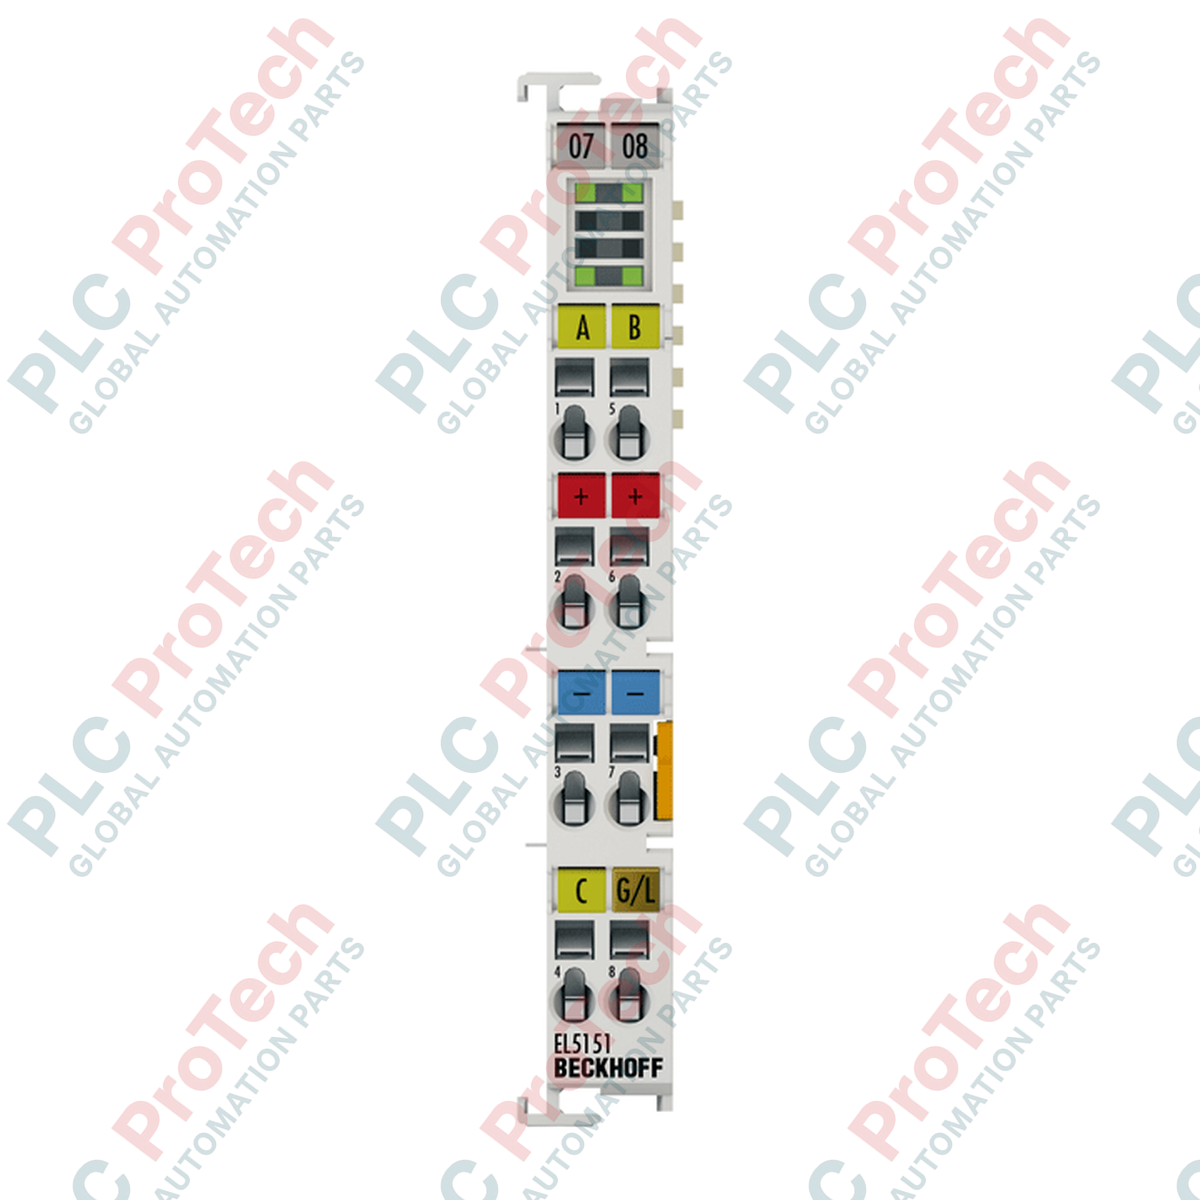
Al procesar directamente señales de encoder de 24 V CC dentro del sistema de terminales EtherCAT, el Beckhoff EL5151 permite medir con precisión la posición y la frecuencia para aplicaciones industriales de control de movimiento. Este módulo actúa como interfaz para la conexión directa de encoders incrementales con salidas de 24 V y transmite el estado del contador al controlador de nivel superior mediante el E-bus.
Características principales
-
Interfaz de un solo canal: Admite la conexión de las señales A, B y C del encoder.
-
Profundidad de contador flexible: Opciones de contador conmutables de 16 y 32 bits para adaptarse a los requisitos de la aplicación.
-
Procesamiento de alta velocidad: Frecuencia de entrada máxima de 400.000 incrementos por segundo con evaluación cuádruple.
-
Enclavamiento/puerta integrado: Entrada dedicada de 24 V CC para el enclavamiento de posición activado por hardware o la habilitación de la compuerta del contador.
-
Resolución de microincrementos: Cálculo de microincrementos de 1/256 bits de alta resolución para un control preciso de la velocidad.
-
Alimentación mediante E-Bus: Diseño de bajo consumo que requiere normalmente 130 mA del E-bus.
Aplicaciones industriales
- Sistemas de posicionamiento en lazo cerrado para maquinaria de embalaje y montaje.
- Sincronización de la velocidad de cintas transportadoras y seguimiento de materiales.
- Indexación de mesas giratorias y medición del desplazamiento angular.
- Integración de encoders HTL de 24 V en redes EtherCAT de alta velocidad.
Especificaciones técnicas
| Parámetro |
Valor |
| Fabricante |
Beckhoff |
| Número de modelo |
EL5151 |
| Número de canales |
1 |
| Conexión del encoder |
A, B, C, entrada de puerta/enclavamiento de 24 V CC, 24 V / 0 V |
| Entradas del sensor |
1 |
| Tensión de funcionamiento del encoder |
24 V CC |
| Contador |
1 x 16/32 bits (conmutable) |
| Frecuencia de entrada |
Máx. 400.000 incrementos/s (con evaluación cuádruple) |
| Decodificador de cuadratura |
Evaluación cuádruple |
| Señal de entrada |
24 V CC |
| Tensión de alimentación |
24 V CC (-15 % / +20 %) |
| Tensión nominal |
24 V CC en el contacto de alimentación |
| Resolución |
Microincrementos de 1/256 bits |
| Consumo de corriente del E-bus |
Típ. 130 mA |
| Temperatura de funcionamiento |
-25 a +60 °C |
| Temperatura de almacenamiento |
-40 a +85 °C |
| Humedad relativa |
95 %, sin condensación |
| Dimensiones (alto x ancho x fondo) |
Aprox. 100 mm x 15 mm x 70 mm |
| Peso de envío (calculado) |
1,5 kg (incluido el embalaje protector) |
Conexiones e interfaces
| Conexión de terminal |
Asignación de señales |
| Entrada A |
Señal A del codificador (24 V CC) |
| Entrada B |
Señal B del codificador (24 V CC) |
| Entrada C |
Pulso cero del codificador/señal de enclavamiento C (24 V CC) |
| Puerta/enclavamiento |
Entrada externa de puerta o enclavamiento (24 V CC) |
| 24 V / 0 V |
Puntos de alimentación para el sensor del codificador |
Modelos alternativos y compatibilidad
El EL5151 está diseñado específicamente para señales de codificador HTL de 24 V (de extremo único). Si su sistema utiliza señales TTL diferenciales de 5 V (RS422), debe utilizar el EL5101 o el EL5152 en su lugar. Asegúrese de que la configuración de TwinCAT coincida con la revisión de hardware del terminal para evitar errores de transición de la máquina de estados EtherCAT (como «SAFEOP to OP failed»).
Errores habituales de aplicación y notas de ingeniería
Al funcionar cerca de la frecuencia de entrada máxima de 400 kHz, la degradación de la señal debido a la capacitancia del cable es un punto habitual de fallo. Asegúrese de que las señales de 24 V del codificador tengan flancos de subida y bajada limpios y pronunciados. El ruido de alta frecuencia en las líneas de señal puede hacer que el decodificador de cuadratura registre conteos falsos, lo que provoca deriva de posicionamiento.
Consejos de puesta en servicio y cableado
Utilice siempre cableado de par trenzado apantallado (STP) para todas las conexiones del codificador. La pantalla del cable debe conectarse a tierra en el punto de entrada al armario de control mediante abrazaderas de pantalla de baja impedancia. Configure la profundidad del contador (16 bits frente a 32 bits) en TwinCAT System Manager, dentro del directorio en línea CoE (CAN over EtherCAT), para que coincida con la asignación de variables del PLC.
Directrices de instalación
ADVERTENCIA CRÍTICA
Desconecte la alimentación de todo el sistema antes de insertar o retirar el terminal del conjunto de bus. Si no se aíslan los contactos de alimentación de 24 V CC y la alimentación del E-bus, pueden producirse daños permanentes en la interfaz de bus interna y en los módulos adyacentes.
1
Monte el terminal en el carril DIN estándar de 35 mm (EN 60715), alineando la ranura guía y deslizándolo firmemente hasta que el mecanismo de bloqueo encaje.
2
Asegúrese de que los contactos dorados del E-bus montados lateralmente estén limpios y libres de residuos antes de unir los terminales adyacentes.
3
Conecte los cables del codificador utilizando un destornillador adecuado para liberar las abrazaderas de tensión. Inserte el extremo pelado del cable y suelte la abrazadera para asegurar la conexión.