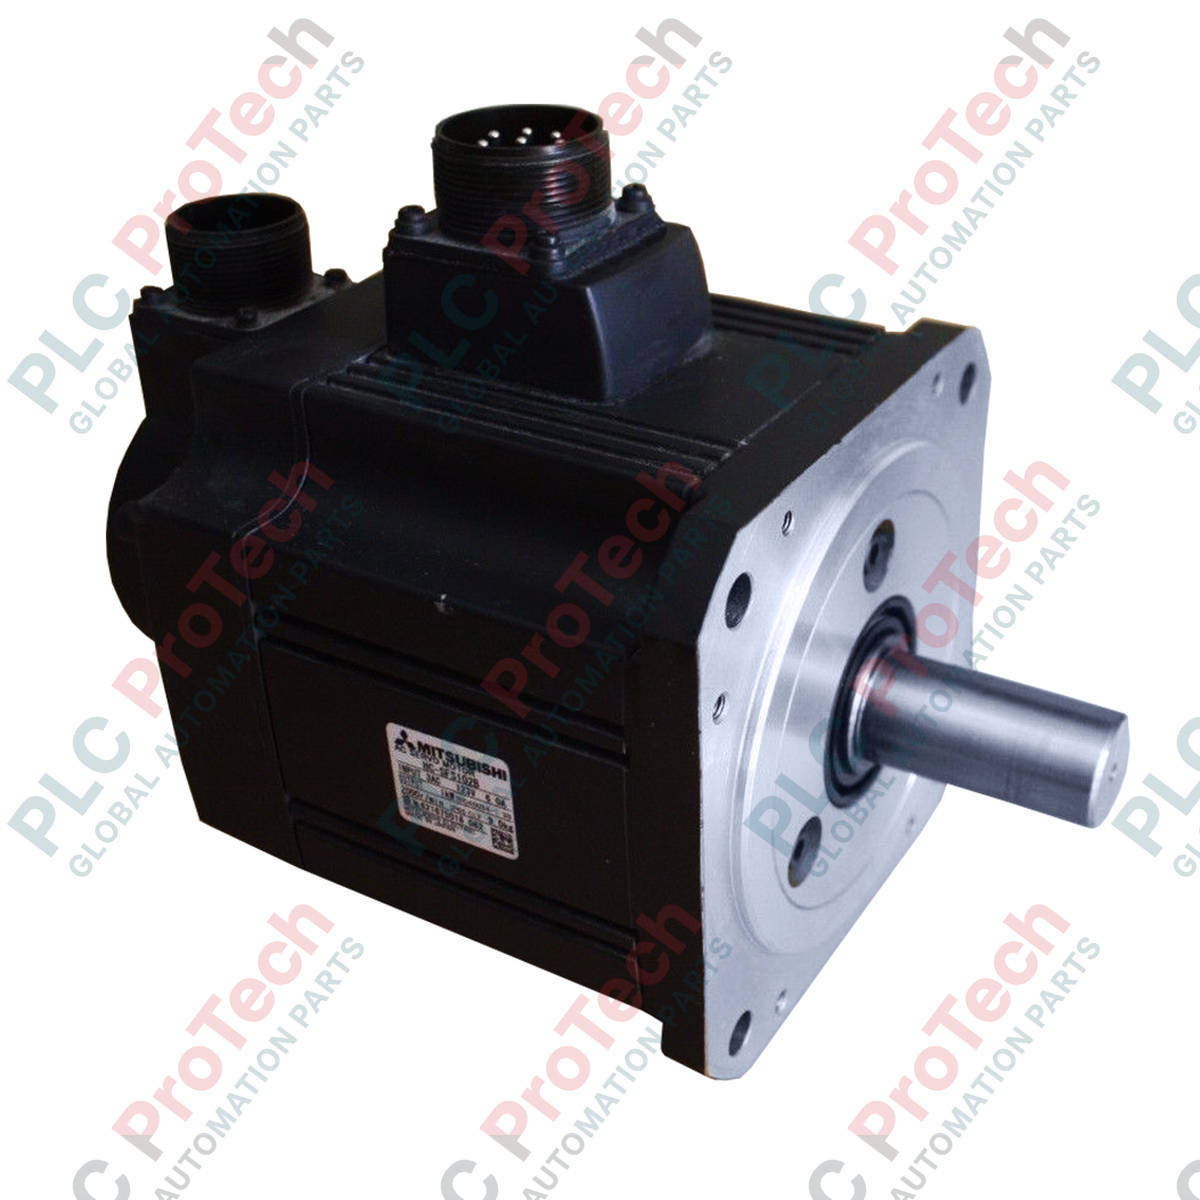
Diseñado para el control de movimiento industrial de alta precisión, este servomotor de CA de 1 kW y de inercia media, el Mitsubishi Electric HC-SFS102B, ofrece un rendimiento dinámico fiable en arquitecturas de automatización exigentes. Equipado con un freno electromagnético de retención integrado, este equipo está diseñado para mantener la posición del eje de forma segura cuando la alimentación está desconectada, por lo que resulta ideal para ejes verticales y sistemas de posicionamiento que requieren un funcionamiento a prueba de fallos.
Características principales
-
Diseño de inercia media: Optimizado para una adaptación estable a la carga y una rotación suave en condiciones de carga variables.
-
Freno electromagnético: El freno de retención de seguridad integrado evita el deslizamiento del eje durante paradas de emergencia o cortes de alimentación.
-
Retroalimentación de alta resolución: Se integra perfectamente con servodrives compatibles para un posicionamiento preciso en lazo cerrado.
-
Construcción robusta: El sellado de grado industrial y los conectores de alta resistencia garantizan una larga vida útil en entornos exigentes.
Aplicaciones
- Control de ejes verticales en centros de mecanizado CNC y sistemas de pórtico.
- Manipulación de materiales, embalaje y transportadores de clasificación automatizada.
- Sistemas robóticos de posicionamiento multieje que requieren un par de retención estático.
Especificaciones técnicas
| Parámetro |
Valor de especificación |
| Fabricante |
Mitsubishi Electric |
| Número de modelo |
HC-SFS102B |
| Serie |
Serie HC-SFS (inercia media / capacidad media) |
| Potencia nominal |
1,0 kW |
| Velocidad nominal |
2000 r/min |
| Velocidad máxima |
3000 r/min |
| Compatibilidad de la tensión de entrada |
Clase de 200 V CA |
| Freno electromagnético |
Integrado (freno de retención) |
| Masa del motor |
7,0 kg (12,4 lb) |
| Peso de envío (calculado) |
8,0 kg (17,6 lb) |
Perspectivas de ingeniería empírica
Modelos alternativos y compatibilidad
El HC-SFS102B está diseñado para funcionar de forma nativa con los amplificadores servo Mitsubishi MR-J2S-100A (analógico/impulsos) y MR-J2S-100B (SSCNET). Si se migra a plataformas MR-J4 o MR-J5 más nuevas, tenga en cuenta que no se admite el reemplazo directo como sustituto físico y eléctrico sin cables de conversión especializados y mapeo de parámetros, debido a las diferencias en los protocolos de resolución del encoder.
Errores comunes de aplicación y notas de ingeniería
El freno electromagnético integrado es estrictamente un freno de mantenimiento y nunca debe utilizarse para la desaceleración o detención dinámica. Accionar el freno mientras el motor gira a alta velocidad provocará un desgaste rápido por fricción, reducirá el par de mantenimiento y ocasionará una falla mecánica prematura del conjunto del freno.
Consejos de puesta en servicio y cableado
Asegúrese de que el circuito de liberación del freno reciba alimentación de una fuente independiente y regulada de 24 VCC para evitar que las caídas de tensión afecten al accionamiento del freno. Instale siempre un diodo supresor de sobretensiones en paralelo con el terminal del freno para proteger el relé de control de los picos de tensión inductivos durante los ciclos de conmutación.
Directrices de instalación
ADVERTENCIA CRÍTICA:
Aísle todas las fuentes de alimentación eléctrica antes de iniciar la instalación. Verifique que el LED de carga del amplificador servo esté completamente apagado. La tensión residual en los condensadores del bus de CC puede causar descargas eléctricas graves y daños al equipo.
1
Monte el motor firmemente sobre una base rígida de la máquina, asegurando una alineación precisa del eje con el acoplamiento de carga para evitar una sobrecarga radial y axial de los rodamientos.
2
Conecte los cables del encoder y de alimentación utilizando conectores originales Mitsubishi de tipo MS, de grado militar. Asegúrese de que el cable de tierra esté conectado directamente al terminal de tierra de protección del servodrive.
3
Verifique que el circuito de control del freno de 24 VCC esté correctamente cableado a través del enclavamiento de salida secuencial del amplificador servo antes de aplicar la alimentación principal.