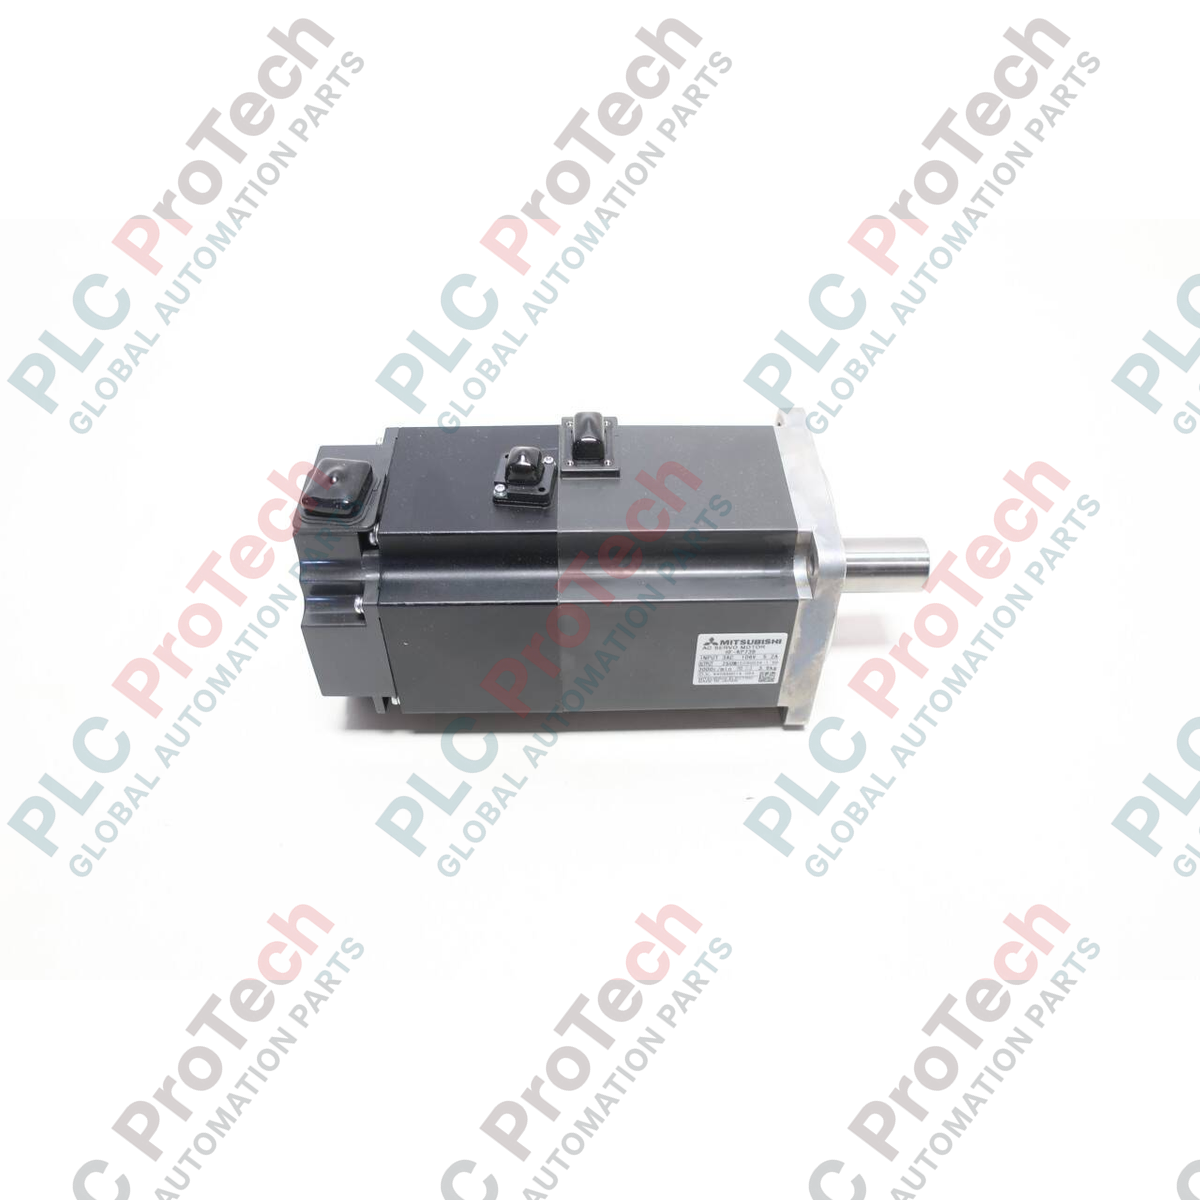
Descripción
Diseñado para un control de movimiento preciso en lazo cerrado, el servomotor de CA industrial HF-KP73 de Mitsubishi Electric proporciona una salida de par dinámica en un formato compacto. Diseñado específicamente para combinarse con la serie de amplificadores MELSERVO-J3, este motor rotativo de baja inercia ofrece un posicionamiento fiable durante ciclos de trabajo intensivos. Su codificador integrado de alta resolución garantiza una precisión de micropasos y reduce los errores de seguimiento en sistemas exigentes de embalaje, indexación y posicionamiento.
Características principales
- Diseño de rotor de baja inercia optimizado para ciclos rápidos de aceleración y desaceleración.
- Codificador absoluto/incremental integrado de 18 bits que proporciona 262,144 pulsos por revolución para una precisión de trayectoria de nivel superior.
- Construcción del cuerpo con clasificación IP65, que ofrece resistencia protectora contra el polvo y los chorros de agua a baja presión.
- Ejecución con eje recto estándar, diseñada para acoplamiento rígido o integración con poleas.
- Diseño de bobinado con disipación térmica optimizada para maximizar la duración de los ciclos de trabajo en entornos industriales cerrados.
Aplicaciones habituales
- Mesas rotativas de indexación de alta velocidad y sistemas dinámicos de recogida y colocación.
- Maquinaria de embalaje, etiquetado y llenado que requiere una sincronización exacta de la velocidad.
- Pórticos cartesianos multieje y pequeñas mesas de posicionamiento XY.
- Máquinas de inserción de componentes electrónicos de precisión.
Especificaciones técnicas
| Parámetro |
Especificación |
| Fabricante |
Mitsubishi Electric |
| Número de modelo |
HF-KP73 |
| Potencia de salida nominal |
0.75 kW (750 W) |
| Velocidad nominal |
3000 r/min |
| Velocidad de rotación máxima |
6000 r/min |
| Par nominal |
2.4 N-m |
| Par máximo instantáneo |
7.2 N-m |
| Corriente nominal |
5.2 A |
| Amplificador compatible |
MR-J3-70A / MR-J3-70B / MR-J3-70T |
| Inercia del rotor |
1.13 x 10^-4 kg-m2 |
| Grado de protección IP |
IP65 (excepto el paso del eje) |
| Capacidad de la instalación eléctrica |
1.3 kVA |
| Temperatura de funcionamiento |
0 a 40 degC |
| País de origen |
Japón |
| Peso de envío (calculado) |
3.2 kg |
| Dimensiones del paquete (calculadas) |
240 mm x 160 mm x 140 mm |
Conexiones e interfaces
| Terminal / color del cable |
Asignación de pines de alimentación |
Función / descripción |
| Rojo |
U |
Alimentación de fase U del motor |
| Blanco |
V |
Alimentación de fase V del motor |
| Negro |
W |
Alimentación de fase W del motor |
| Verde / amarillo |
PE |
Puesta a tierra de protección |
Modelos alternativos y compatibilidad
El HF-KP73 es compatible con versiones anteriores como reemplazo mecánico de los motores antiguos de la serie HC-KFS73; sin embargo, esta transición requiere actualizar el accionamiento, ya que el HF-KP utiliza la interfaz de encoder serie de 18 bits propia de la serie de amplificadores MR-J3. Si sustituye el hardware, asegúrese de ajustar los parámetros de ID del motor en la configuración del software MR Configurator antes de aplicar la carga operativa completa.
Errores de aplicación y notas de ingeniería
-
Relaciones de inercia: Mantenga la relación de inercia carga-motor por debajo de 15:1. Superar este umbral dinámico puede provocar resonancia del sistema, lo que ocasionaría la inestabilidad de los lazos de posición y el sobrecalentamiento del motor.
-
Consideraciones térmicas: En instalaciones dentro de armarios cerrados, verifique que las temperaturas convectivas ambientales alrededor de la carcasa del motor no superen los 40 degC para evitar la degradación del aislamiento de los devanados.
-
Carga del eje: Asegúrese de que las cargas radiales no superen los 392 N y que las cargas axiales se mantengan por debajo de 147 N durante el funcionamiento para proteger las geometrías internas de los rodamientos frente al desgaste prematuro.
Consejos de puesta en servicio y cableado
Para minimizar las interferencias electromagnéticas (EMI) de alta frecuencia procedentes de las salidas PWM del accionamiento, tienda los cables del encoder del motor y de alimentación principal por conductos de acero conectados a tierra y separados entre sí al menos 10 cm. En montajes de maquinaria sometidos a altas vibraciones, incorpore bucles flexibles trenzados de alivio de tensión en los latiguillos de los conectores para evitar fracturas por esfuerzo en los contactos internos soldados del conector.
Directrices de instalación
ADVERTENCIA CRÍTICA: PELIGRO DE DESCARGA ELÉCTRICA
Aísle y bloquee todas las fuentes de tensión de alimentación principal entrantes que suministran energía al amplificador servo correspondiente antes de realizar cualquier tarea de montaje o terminación de cables. Espere al menos 10 minutos para permitir que los condensadores del bus de CC del amplificador se descarguen por completo hasta niveles de tensión seguros (< 50 VDC) antes de tocar cualquier conexión del cableado del motor.
1
Fije firmemente el motor a una placa estructural metálica que actúe como disipador térmico integrado (tamaño mínimo: aluminio de 250mm x 250mm x 6mm).
2
Alinee con precisión el eje del motor y el eje de la carga accionada mediante un reloj comparador para evitar el desgaste por desalineación angular de los rodamientos.
3
Conecte firmemente el terminal de tierra de la carcasa del cable del encoder al bastidor del motor y haga pasar las líneas de alimentación por núcleos de ferrita locales para atenuar la propagación de interferencias electromagnéticas.