Deskripsi
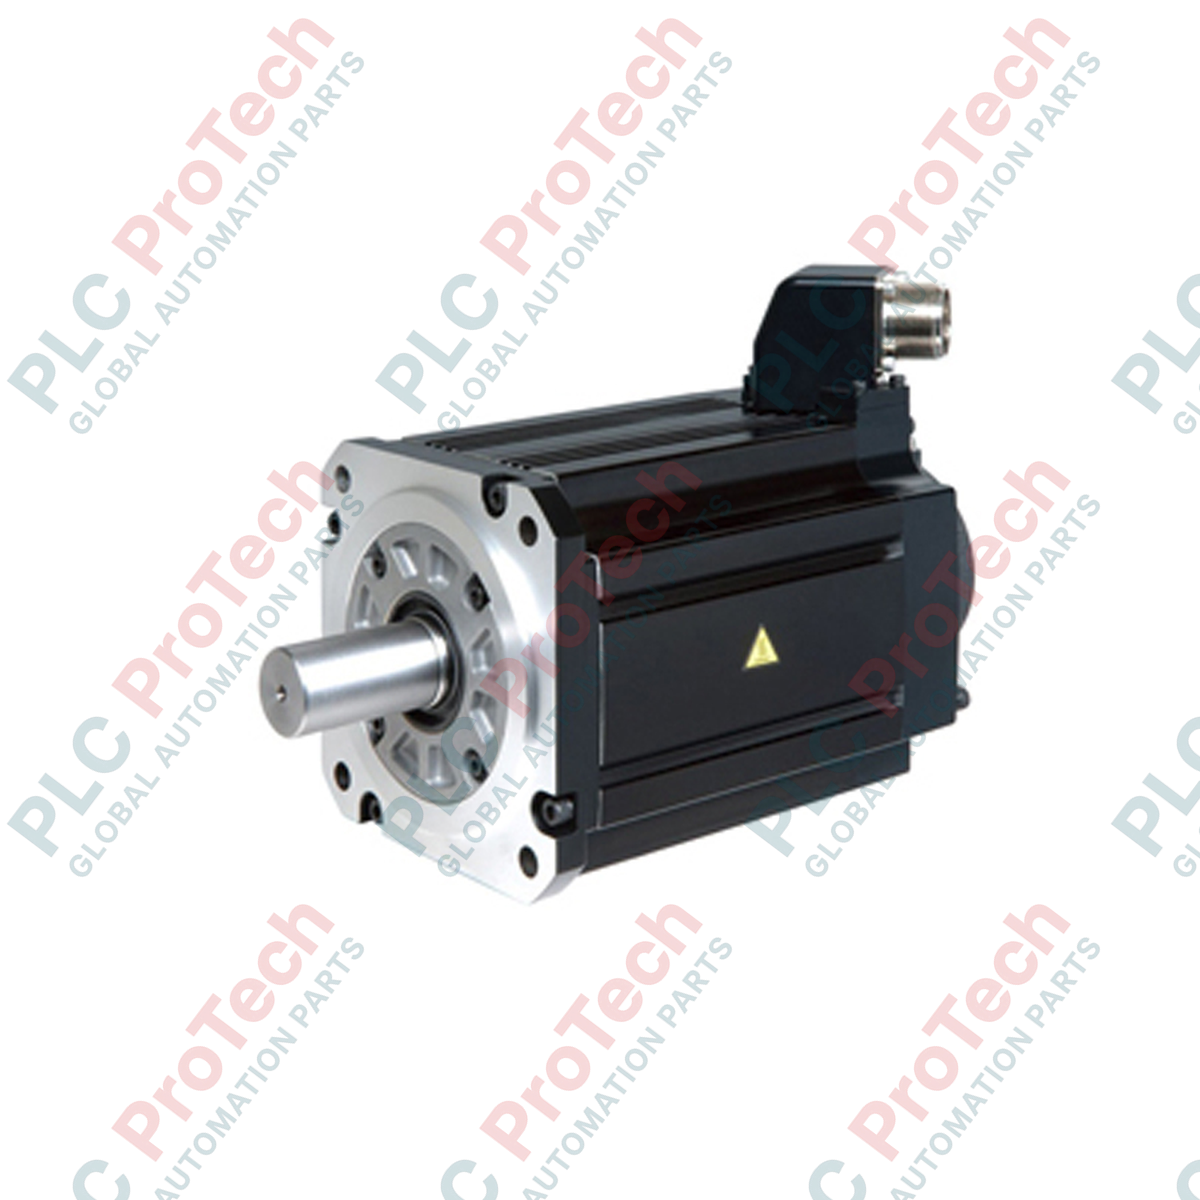
Dirancang untuk kendali gerak industri yang menuntut, motor servo AC Mitsubishi Electric HG-JR703 menghadirkan kinerja inersia tinggi dalam ekosistem penggerak MELSERVO-J4. Motor rotari kelas industri ini dioptimalkan untuk aplikasi yang memerlukan keluaran torsi stabil dan pengelolaan beban berkapasitas tinggi. Dilengkapi encoder absolut 22-bit beresolusi tinggi, motor ini memberikan akurasi pemosisian dan keandalan umpan balik yang presisi, bahkan dalam kondisi pengoperasian yang berat. Konstruksi kokoh berperingkat IP67 memastikan masa pakai yang panjang di lingkungan yang rentan terhadap debu, kelembapan, dan percikan minyak nonkorosif, sehingga menjadikannya pilihan standar untuk sistem manufaktur dan otomasi tugas berat.
Fitur Utama
-
Desain Inersia Tinggi: Memberikan stabilitas kontrol yang lebih baik untuk sistem beban tinggi dengan rasio inersia yang berubah-ubah.
-
Umpan Balik Resolusi Tinggi: Encoder absolut 22-bit terintegrasi (4.194.304 pulsa per putaran) memberikan akurasi posisi dan kehalusan kecepatan yang luar biasa.
-
Perlindungan Lingkungan: Tingkat perlindungan IP67 (tidak termasuk saluran poros) memungkinkan pengoperasian yang andal di lingkungan pemrosesan yang basah atau berdebu.
-
Kompatibilitas Optimal: Sepenuhnya kompatibel dengan penguat servo seri Mitsubishi MELSERVO-J4 (berkapasitas 7,0 kW) untuk commissioning dan penyetelan yang cepat.
Aplikasi
- Sistem penanganan material skala besar dan gantri transfer tugas berat
- Mesin cetak industri berkecepatan tinggi dan mesin pengolahan kertas
- Sistem pengumpan mesin press otomatis dan lini pembentukan logam berat
- Robot gantri multisumbu dan meja pemosisian tugas berat
Spesifikasi Teknis
| Parameter |
Nilai |
| Produsen |
Mitsubishi Electric |
| Nomor Model |
HG-JR703 |
| Nama Seri |
Seri HG-JR (MELSERVO-J4) |
| Daya Output Terukur |
7,0 kW |
| Kecepatan Terukur |
1500 r/min |
| Kecepatan Maksimum |
3000 r/min |
| Torsi Terukur |
44,6 Nm |
| Jenis Encoder |
Encoder Absolut 22-bit |
| Tingkat Perlindungan IP |
IP67 (tidak termasuk poros) |
| Suhu Pengoperasian Ambien |
0 hingga 40 degC |
| Negara Asal |
Jepang |
| Berat Pengiriman (Dihitung) |
29,0 kg |
Wawasan Teknik Empiris
Model Alternatif & Kompatibilitas
HG-JR703 berfungsi sebagai penerus teknis langsung motor seri HC-SFS702 lama. Saat beralih dari seri lama, parameter dalam penguat servo MR-J4 harus dikonfigurasi ulang agar sesuai dengan profil resolusi absolut 22-bit. Pastikan kabel daya dan encoder terkait ditingkatkan agar sesuai dengan desain konektor dual-lock modern, karena susunan pin berbeda dari terminal penjepit sekrup lama.
Kesalahan Aplikasi & Catatan Rekayasa
Karena kelas daya 7,0 kW dan desain inersia tinggi, energi regeneratif yang dihasilkan selama siklus deselerasi dapat cukup besar. Saat merancang panel kontrol, kapasitas regenerasi internal drive standar sering kali terlampaui selama siklus deselerasi cepat. Pasang resistor opsi regeneratif eksternal dengan kapasitas yang sesuai (seperti MR-RB137-4) untuk mencegah trip tegangan berlebih (AL.30/AL.33) pada driver. Pastikan ventilasi yang memadai di sekitar ujung non-drive untuk mencegah gangguan trip termal pada pengoperasian dengan siklus kerja tinggi.
Tips Komisioning & Pengabelan
Encoder beresolusi tinggi sensitif terhadap interferensi elektromagnetik (EMI). Jalurkan kabel daya dan encoder dalam konduit terpisah dengan jarak bebas minimum 30 cm. Pastikan rangka motor ditanahkan langsung ke bus panel PE sistem utama menggunakan tali arde berimpedansi rendah. Untuk pengoperasian dengan posisi absolut, atur parameter PA03 pada amplifier MR-J4 sebelum memulai urutan homing.
Panduan Instalasi
PERINGATAN KRITIS: RISIKO TEGANGAN TINGGI & MUATAN SISA
Sebelum melakukan pengabelan atau pengkopelan mekanis pada motor, matikan pemutus sirkuit utama amplifier servo. Tunggu setidaknya 15 menit agar kapasitor bus internal sepenuhnya mengosongkan muatan. Pastikan lampu pengisian daya di bagian depan amplifier benar-benar mati sebelum menyentuh terminal.
1
Penyelarasan Mekanis: Pasang motor pada permukaan yang kaku dan rata. Pastikan penyelarasan yang akurat dengan poros yang digerakkan menggunakan kopling fleksibel untuk mencegah gaya radial dan aksial melampaui batas bantalan yang ditentukan.
2
Perutean Kabel & Pelepas Regangan: Sambungkan kabel daya (U, V, W, PE) dan kabel encoder, pastikan tidak ada tegangan atau sudut tekukan yang tajam. Kunci konektor IP67 dengan kuat untuk mempertahankan penyegelan terhadap lingkungan.
3
Uji Jog Awal: Lakukan uji coba awal dalam mode JOG tanpa kopling beban mekanis untuk memverifikasi arah putaran yang benar dan kontinuitas umpan balik sebelum menjalankan siklus otomatis penuh.