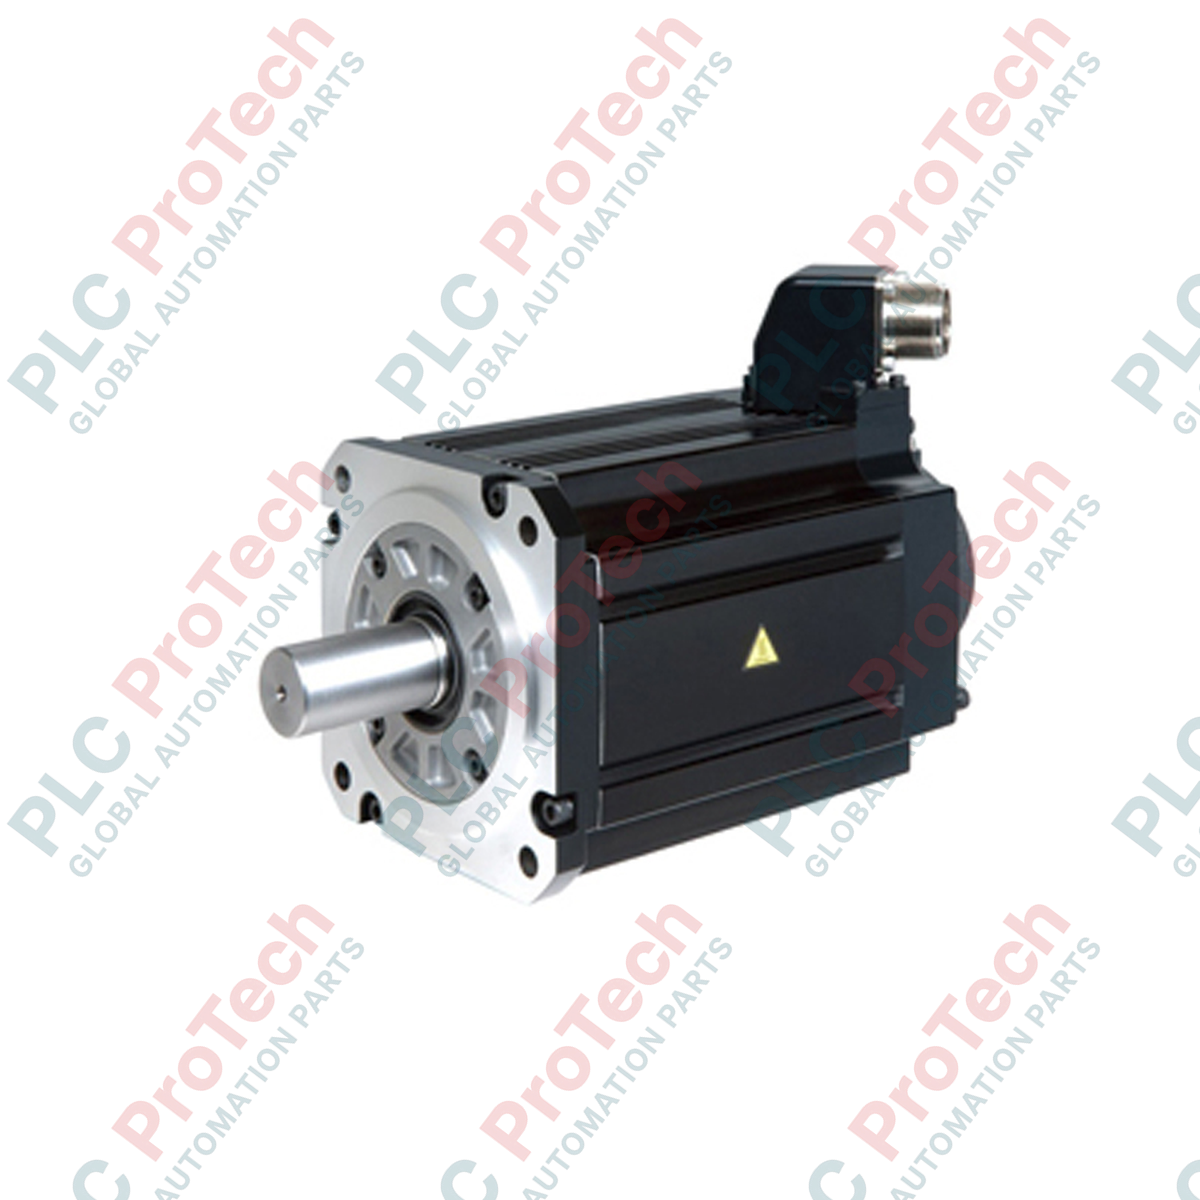
Penerangan
Direka bentuk untuk kawalan gerakan industri yang mencabar, motor servo AC Mitsubishi Electric HG-JR703 menyampaikan prestasi inersia tinggi dalam ekosistem pemacu MELSERVO-J4. Motor berputar bertaraf industri ini dioptimumkan untuk aplikasi yang memerlukan output tork yang stabil dan pengurusan beban berkapasiti tinggi. Dilengkapi pengekod mutlak 22-bit beresolusi tinggi, motor ini memberikan ketepatan penentududukan dan kebolehpercayaan maklum balas yang jitu, walaupun dalam keadaan operasi yang teruk. Binaan kukuh bertaraf IP67 memastikan jangka hayat yang panjang dalam persekitaran yang terdedah kepada habuk, kelembapan dan percikan minyak tidak mengakis, menjadikannya pilihan standard untuk sistem pembuatan dan automasi tugas berat.
Ciri Utama
-
Reka Bentuk Inersia Tinggi: Menyediakan kestabilan kawalan yang lebih baik untuk sistem beban tinggi dengan nisbah inersia yang berubah-ubah.
-
Maklum Balas Resolusi Tinggi: Pengekod mutlak 22-bit bersepadu (4,194,304 denyutan setiap putaran) untuk ketepatan kedudukan dan kelancaran halaju yang luar biasa.
-
Perlindungan Persekitaran: Penarafan kemasukan IP67 (tidak termasuk laluan keluar masuk aci) membolehkan operasi yang boleh dipercayai dalam persekitaran pemprosesan yang basah atau berhabuk.
-
Keserasian Dioptimumkan: Dipadankan sepenuhnya dengan penguat servo siri Mitsubishi MELSERVO-J4 (penarafan 7.0 kW) untuk pentauliahan dan penalaan pantas.
Aplikasi
- Sistem pengendalian bahan berskala besar dan gantri pemindahan tugas berat
- Mesin cetak industri berkelajuan tinggi dan jentera penukaran kertas
- Sistem suapan mesin tekan automatik dan barisan pembentukan logam berat
- Robot gantri berbilang paksi dan meja penentududukan tugas berat
Spesifikasi Teknikal
| Parameter |
Nilai |
| Pengilang |
Mitsubishi Electric |
| Nombor Model |
HG-JR703 |
| Nama Siri |
Siri HG-JR (MELSERVO-J4) |
| Kuasa Output Berkadar |
7.0 kW |
| Kelajuan Berkadar |
1500 r/min |
| Kelajuan Maksimum |
3000 r/min |
| Tork Berkadar |
44.6 Nm |
| Jenis Pengekod |
Pengekod Mutlak 22-bit |
| Penarafan Perlindungan IP |
IP67 (tidak termasuk aci) |
| Suhu Operasi Ambien |
0 hingga 40 degC |
| Negara Asal |
Jepun |
| Berat Penghantaran (Dikira) |
29.0 kg |
Pandangan Kejuruteraan Empirikal
Model Alternatif & Keserasian
HG-JR703 berfungsi sebagai pengganti teknikal langsung untuk motor siri HC-SFS702 legasi. Apabila beralih daripada siri legasi, parameter dalam penguat servo MR-J4 mesti dikonfigurasikan semula agar sepadan dengan profil resolusi mutlak 22-bit. Pastikan kabel kuasa dan pengekod yang berkaitan dinaik taraf agar sepadan dengan reka bentuk penyambung kunci berkembar moden, kerana susunan pin berbeza daripada terminal pengapit skru legasi.
Kesilapan Aplikasi & Nota Kejuruteraan
Disebabkan kelas kuasa 7.0 kW dan reka bentuk inersia tinggi, tenaga regeneratif yang terhasil semasa kitaran nyahpecutan boleh menjadi besar. Semasa mereka bentuk panel kawalan, kapasiti regenerasi dalaman pemacu standard kerap melebihi had ketika kitaran nyahpecutan pantas. Pasang perintang pilihan regeneratif luaran yang berkadar dengan betul (seperti MR-RB137-4) untuk mencegah trip lebihan voltan (AL.30/AL.33) pada pemacu. Pastikan pengudaraan yang mencukupi di sekeliling hujung bukan pemacu bagi mencegah kerosakan akibat trip terma dalam operasi kitaran tugas tinggi.
Petua Pentauliahan & Pendawaian
Pengekod beresolusi tinggi sensitif terhadap gangguan elektromagnet (EMI). Lalukan kabel kuasa dan kabel pengekod dalam saluran berasingan dengan kelegaan minimum 30 cm. Pastikan rangka motor dibumikan terus ke bas panel PE sistem utama menggunakan tali pembumian berimpedans rendah. Untuk operasi kedudukan mutlak, tetapkan parameter PA03 pada penguat MR-J4 sebelum memulakan urutan pencarian kedudukan asal.
Garis Panduan Pemasangan
AMARAN KRITIKAL: RISIKO VOLTAN TINGGI & CAS BAKI
Sebelum melakukan sebarang pendawaian atau gandingan mekanikal pada motor, matikan pemutus litar utama penguat servo. Tunggu sekurang-kurangnya 15 minit supaya kapasitor bas dalaman dinyahcas sepenuhnya. Pastikan lampu cas di bahagian hadapan penguat benar-benar padam sebelum menyentuh terminal.
1
Penjajaran Mekanikal: Pasang motor pada permukaan yang kukuh dan rata. Pastikan penjajaran tepat dengan aci dipacu menggunakan gandingan fleksibel bagi mengelakkan daya jejarian dan paksi melebihi had galas yang ditetapkan.
2
Penghalaan Kabel & Pelepas Terikan: Sambungkan kabel kuasa (U, V, W, PE) dan kabel pengekod, serta pastikan tiada ketegangan atau sudut lenturan yang tajam. Kunci penyambung IP67 dengan kemas untuk mengekalkan pengedapan terhadap persekitaran.
3
Ujian Jog Awal: Jalankan ujian awal dalam mod JOG tanpa sambungan beban mekanikal untuk mengesahkan arah putaran yang betul dan kesinambungan maklum balas sebelum melaksanakan kitaran automatik penuh.