Opis
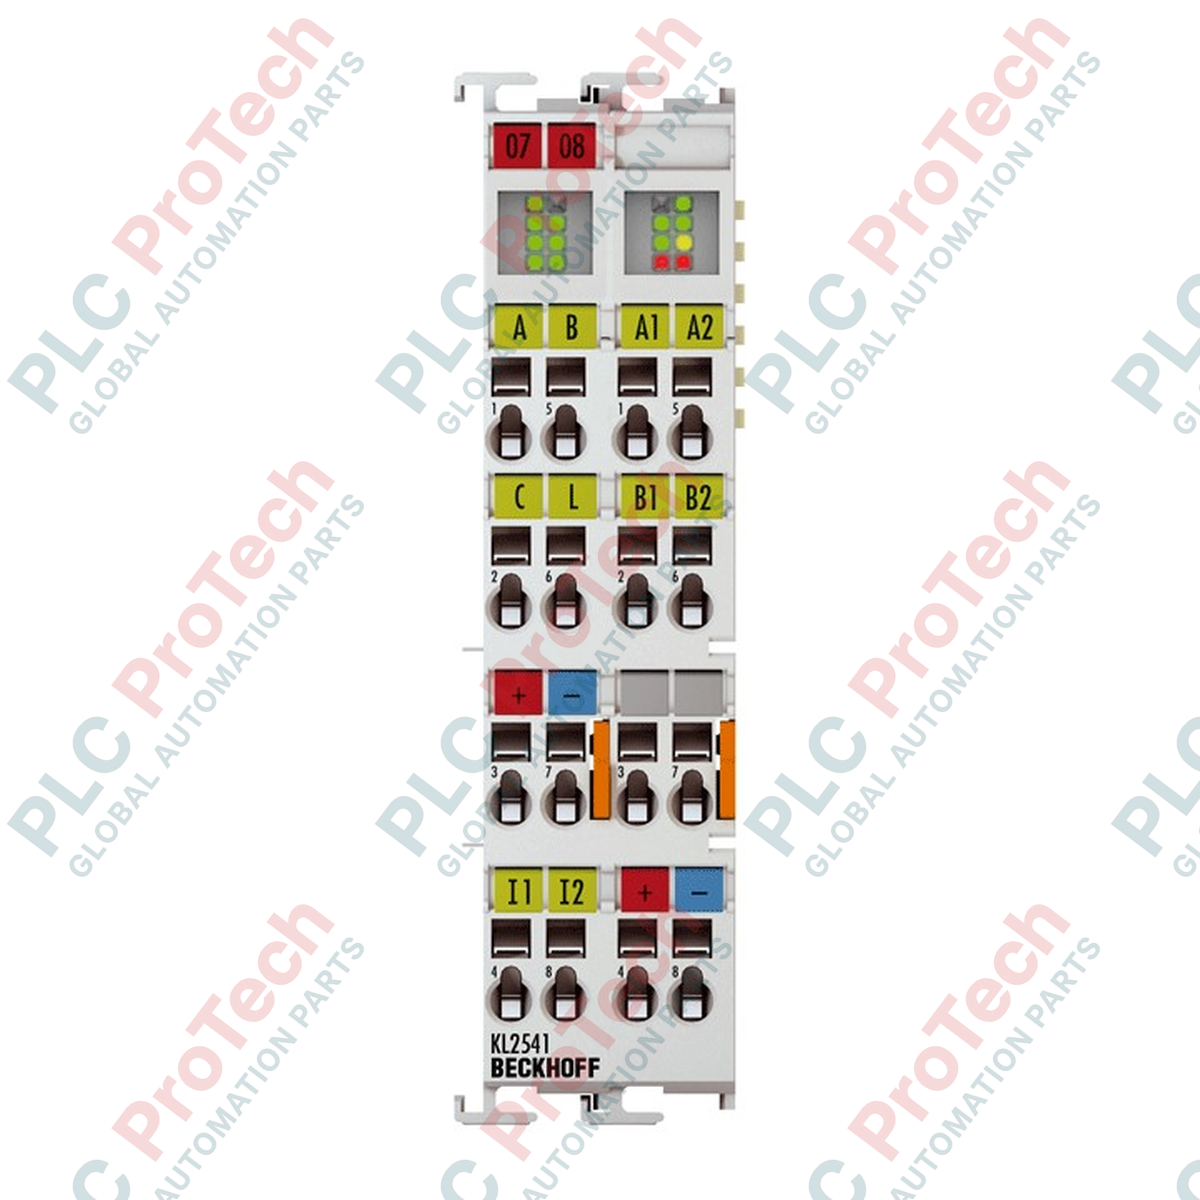
BECKHOFF KL2541 to jednokanałowy terminal magistrali przeznaczony do bezpośredniego podłączania silników krokowych o prądzie do 5,0 A. Działając w ramach modułowego systemu K-bus, ten kompaktowy terminal napędowy integruje stopień mocy silnika krokowego oraz interfejs sprzężenia zwrotnego dla jednoprzewodowego enkodera inkrementalnego 24 V DC. Zintegrowana pętla sprzężenia zwrotnego umożliwia precyzyjne pozycjonowanie w pętli zamkniętej w kompaktowej obudowie.
Dzięki obsłudze mikrokroków z podziałem do 64-krotnym BECKHOFF KL2541 zapewnia płynną pracę silnika, minimalizację rezonansu i bardzo precyzyjne pozycjonowanie. Terminal zarządza wewnętrzną regulacją prądu i ma wbudowaną funkcję kontroli odległości przejazdu, odciążając centralny sterownik pod względem obliczeniowym i umożliwiając bezpośrednią realizację zadań pozycjonowania.
Funkcje
- Interfejs bezpośredniego podłączenia jednego silnika krokowego.
- Zintegrowane wejście enkodera inkrementalnego (5 do 24 V DC) do sprzężenia zwrotnego położenia w pętli zamkniętej.
- Obsługa pełnego kroku, półkroku i mikrokroków do 64-krotnego podziału.
- Wewnętrzna funkcja kontroli odległości przejazdu.
- Izolacja elektryczna 500 V między magistralą K-bus a napięciem sygnałowym/zasilającym.
- Diagnostyczne diody LED wskazujące błędy faz, utratę kroków/zatrzymanie, stan zasilania i stan aktywacji.
Zastosowania
- Sterowanie pozycjonowaniem silnika krokowego w pętli zamkniętej i otwartej.
- Kompaktowe osie napędowe w systemach montażowych, sortujących i pakujących.
- Regulacja posuwu i precyzyjne pozycjonowanie w urządzeniach do transportu materiałów.
- Siłowniki i pomocnicze osie ruchu w ogólnym budownictwie maszyn.
Specyfikacje techniczne
| Specyfikacje ogólne i systemowe |
| Producent |
BECKHOFF |
| Model |
KL2541 |
| Typ produktu |
Terminal magistrali (kompaktowa technologia napędowa) |
| Liczba kanałów |
1 |
| Szerokość obrazu procesu w bitach |
Wejście/wyjście: 2 x 16-bitowe dane + 1 x 8-bitowe sterowanie/status |
| Separacja galwaniczna |
500 V (K-bus / napięcie sygnałowe) |
| Parametry elektryczne |
| Napięcie zasilania elektroniki |
24 V DC (przez styki zasilania) |
| Napięcie zasilania |
8 do 48 V DC (zewnętrzne) |
| Prąd wyjściowy |
Maks. 5,0 A |
| Zasilanie enkodera |
24 V DC |
| Pobór prądu (K-bus) |
Typowo 100 mA |
| Pobór prądu (styki zasilania) |
Typowo 35 mA |
| Parametry wydajności i sygnału |
| Częstotliwość kroków |
Maks. 125 000 kroków/s |
| Tryby kroków |
Pełny krok, półkrok, mikrokrokowanie do 64-krotnego |
| Częstotliwość sterownika prądu |
Około 25 kHz |
| Sygnał wejściowy enkodera |
5 do 24 V DC, typowo 5 mA, niesymetryczne |
| Częstotliwość wejściowa (enkoder) |
Maks. 400 000 inkrementów/s (przy 4-krotnej analizie) |
| Parametry mechaniczne i środowiskowe |
| Masa |
Około 100 g |
| Temperatura pracy |
0 degC do +55 degC |
| Temperatura przechowywania |
-25 degC do +85 degC |
| Wilgotność względna |
95%, bez kondensacji |
| Stopień ochrony |
IP20 |
| Odporność na wibracje i wstrząsy |
Zgodność z EN 60068-2-6 / EN 60068-2-27 |
| Dopuszczenia |
CE, UL |
Wytyczne dotyczące instalacji
- Przed montażem upewnij się, że sterownik systemu oraz zasilacz kasety K-bus są całkowicie odłączone od zasilania.
- Zamontuj terminal na standardowej szynie DIN 35 mm (EN 60715), wsuwając go na miejsce do momentu bezpiecznego zatrzaśnięcia mechanizmu blokującego.
- Upewnij się, że styki terminala magistrali są prawidłowo ustawione względem sąsiednich terminali na szynie K-bus.
- Podłącz zewnętrzne zasilanie (8 do 48 V DC) silnika zgodnie ze standardowymi schematami okablowania.
- Podłącz fazy silnika krokowego oraz przewody sygnałowe enkodera inkrementalnego. Zabezpiecz wszystkie połączenia za pomocą zacisków sprężynowych.
- Ponownie włącz zasilanie stacji K-bus i sprawdź stan diagnostycznych diod LED na przednim panelu terminala.