Descrição
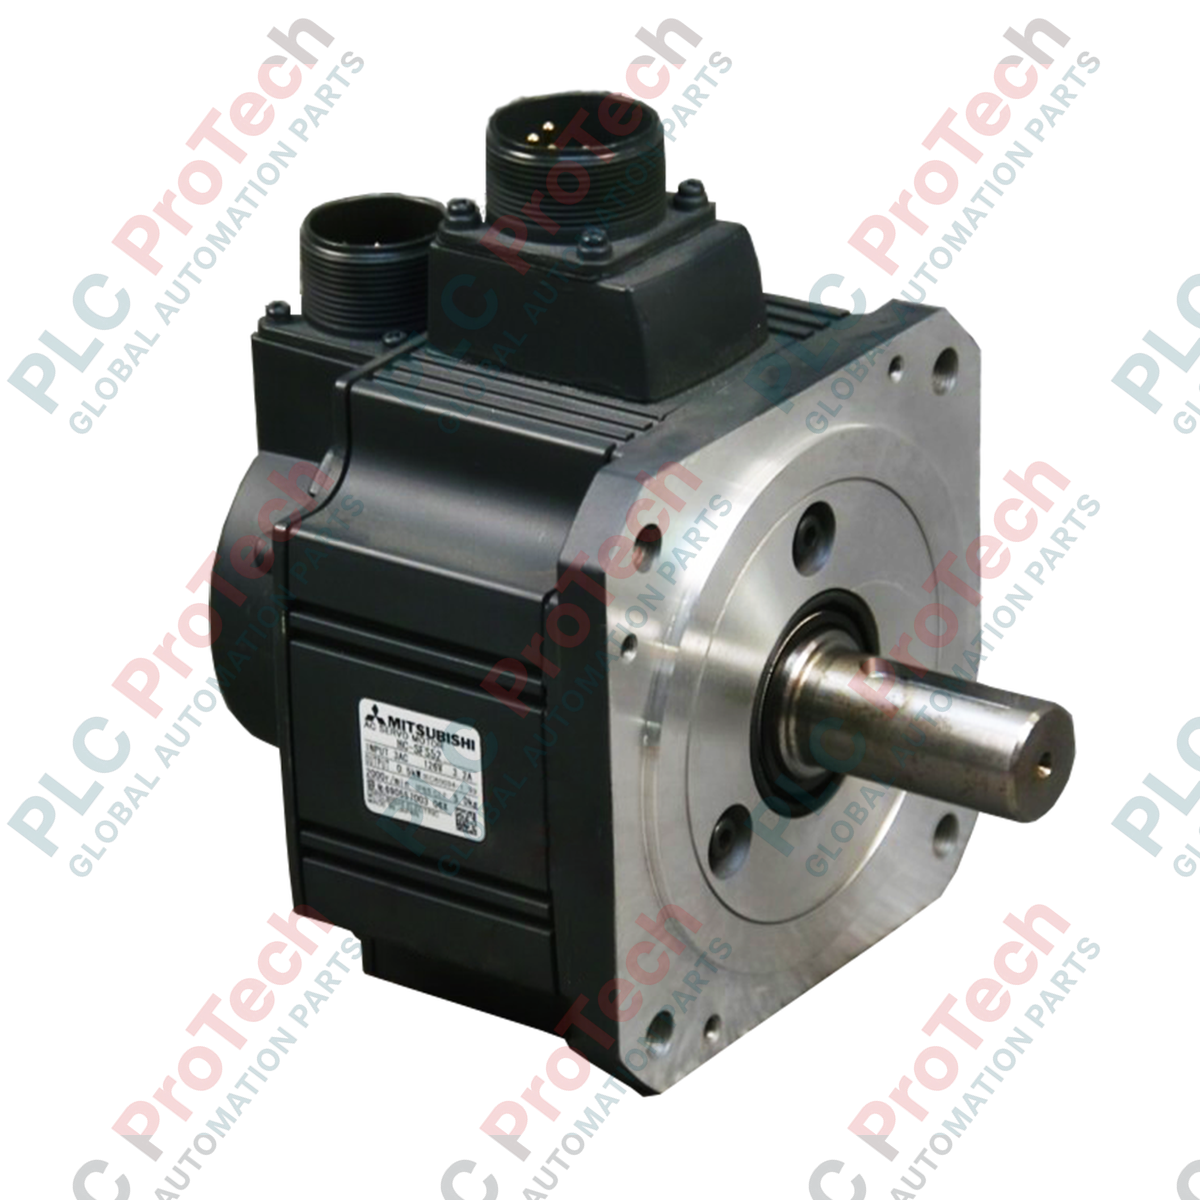
Projetado para sistemas de posicionamento em malha fechada de alta exigência, o servomotor CA Mitsubishi Electric HC-SFS352B oferece uma robusta potência de saída de 3,5 kW combinada com características de inércia média. Operando na arquitetura do sistema MELSERVO-J2-Super, este motor é especificamente otimizado para aplicações que exigem regulação estável de velocidade, feedback de alta resolução e desempenho preciso de desaceleração. O freio eletromagnético de segurança integrado garante força de retenção estrutural durante situações de perda de energia, protegendo eixos mecânicos críticos contra quedas gravitacionais inesperadas ou deslocamento excessivo causado pela inércia.
Principais recursos
-
Rotor de inércia média: proporciona uma correspondência ideal entre a inércia da carga e a do motor para aplicações cíclicas pesadas, evitando overshoot e ressonância mecânica.
-
Freio eletromagnético integrado: freio de retenção ativado por mola, de 24 VCC, projetado para travar os eixos mecânicos com segurança quando desenergizado.
-
Feedback de alta resolução: equipado com encoder incremental/absoluto de 17 bits, fornecendo 131.072 pulsos por revolução para uma resolução de posicionamento excepcional.
-
Proteção ambiental robusta: invólucro do corpo com classificação IP65 (excluindo as áreas de passagem do eixo e dos conectores), projetado para suportar ambientes industriais severos.
Aplicações
- Sistemas de pórtico de alta velocidade e transferências de materiais pesados.
- Eixos de avanço de máquinas-ferramenta CNC multieixos e mesas de usinagem industrial.
- Maquinário têxtil de operação contínua e impressoras comerciais.
- Maquinário automatizado de embalagem que exige movimento dinâmico sincronizado rigoroso.
Especificações técnicas
| Parâmetro |
Valor |
| Fabricante |
Mitsubishi Electric |
| Identificador do modelo |
HC-SFS352B |
| Série |
Série MELSERVO HC-SFS |
| Potência nominal |
3,5 kW |
| Velocidade nominal |
2000 r/min |
| Velocidade máxima |
3000 r/min |
| Torque nominal |
16,7 N-m |
| Freio eletromagnético |
Sim (integrado, tipo retenção, 24 VCC) |
| Consumo de energia do freio |
30 W a 20 °C |
| Classe de tensão compatível |
200 VCA |
| Especificação do encoder |
17 bits absoluto/incremental (131.072 pulsos/rev) |
| Grau de proteção do invólucro |
IP65 (excluindo a abertura do eixo) |
| Peso líquido |
19,0 kg |
| Peso de envio (calculado) |
20,0 kg |
Conexões e interfaces
Este servomotor possui conectores redondos MS dedicados, no estilo militar, para conexões de alimentação e do encoder, garantindo resistência a líquidos IP65 quando devidamente conectados.
| Tipo de conector |
Referência de terminais / pinos |
Atribuição de funções |
| Plugue de alimentação |
U |
Fase U do motor |
| V |
Fase V do motor |
| W |
Fase W do motor |
| Terra |
Aterramento / Terra de proteção PE |
| Plugue do freio |
B1 |
Terminal do freio (sem polaridade) |
| B2 |
Terminal do freio (sem polaridade) |
Informações de engenharia empírica
Modelos alternativos e compatibilidade
O HC-SFS352B pertence à linha legada MELSERVO-J2S e é nativamente compatível com os amplificadores MR-J2S-350A ou MR-J2S-350B. Para migrações ou atualizações do sistema para linhas atuais, como a série MR-J4, é necessário migrar para o motor HG-SR352B e os amplificadores MR-J4-350A/B. Substituições físicas diretas do tipo drop-in com controladores mais novos exigem cabos adaptadores específicos devido às diferenças nos protocolos de feedback do encoder.
Armadilhas da aplicação e observações de engenharia
A operação contínua em alta frequência de ciclos, próxima ao torque nominal, gera calor significativo. Certifique-se de que o motor esteja parafusado diretamente a um flange dissipador de calor apropriado (a área mínima recomendada da superfície de alumínio é de 400 mm x 400 mm x 20 mm) para evitar falhas de sobrecarga térmica (AL.30 ou AL.46) no acionamento amplificador associado. Evite instalar o motor em gabinetes sem ventilação e sem refrigeração externa ativa.
Dicas de comissionamento e fiação
Para suprimir a interferência eletromagnética (EMI) que pode causar falhas de feedback (como AL.16 ou AL.20), passe os cabos de alimentação do motor e os cabos do encoder em eletrodutos de aço separados e aterrados. Mantenha uma distância de pelo menos 10 cm entre essas linhas. Ao comissionar o freio, certifique-se de que ele seja alimentado por uma fonte externa isolada de 24 VCC com um diodo independente de supressão de surtos, em vez de uma saída do PLC diretamente.
Diretrizes de instalação
ADVERTÊNCIA CRÍTICA:
Antes de iniciar a instalação mecânica ou elétrica, desenergize completamente o amplificador servo e aguarde no mínimo 15 minutos para que os bancos de capacitores internos descarreguem totalmente. Confirme tensão zero nos terminais do barramento CC antes de manusear terminais ou conectores.
1
Fixe firmemente o motor à estrutura da base da máquina, verificando o alinhamento paralelo do eixo de saída para evitar desgaste prematuro dos rolamentos.
2
Conecte o aterramento físico do sistema ao terminal PE da carcaça do motor, verificando se a resistência atende à norma local de segurança industrial (normalmente < 100 ohms).
3
Conecte os plugues redondos de estilo militar de alimentação e feedback do encoder, girando completamente o anel de acoplamento até travar para manter a vedação IP65.