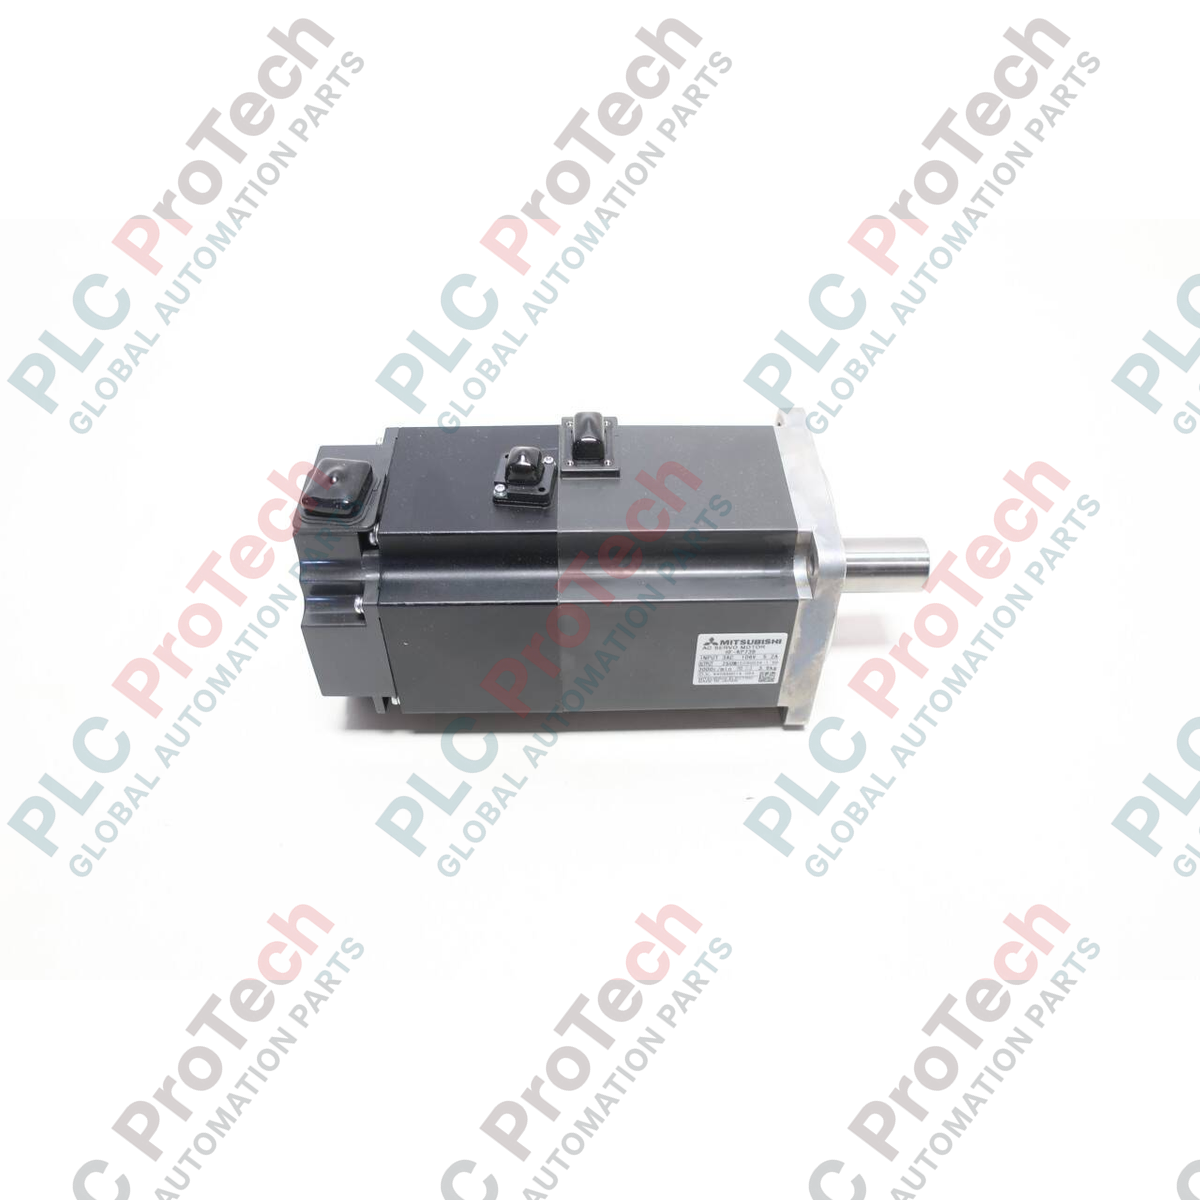
Descrição
Projetado para controle preciso de movimento em malha fechada, o servomotor CA industrial Mitsubishi Electric HF-KP73 fornece saída de torque dinâmica em um formato compacto. Desenvolvido especificamente para ser combinado com a série de amplificadores MELSERVO-J3, este motor rotativo de baixa inércia oferece posicionamento confiável em ciclos de alta demanda. Seu encoder integrado de alta resolução garante precisão de micropassos, reduzindo erros de rastreamento em sistemas exigentes de embalagem, indexação e posicionamento.
Principais características
- Projeto de rotor de baixa inércia, otimizado para ciclos rápidos de aceleração e desaceleração.
- Encoder absoluto/incremental integrado de 18 bits, fornecendo 262.144 pulsos por revolução para precisão de trajetória de nível superior.
- Construção do corpo com classificação IP65, oferecendo proteção contra poeira e jatos de água de baixa pressão.
- Configuração padrão com eixo reto, projetada para acoplamento rígido ou integração com polia.
- Projeto de enrolamento com dissipação térmica otimizada para maximizar a duração dos ciclos de trabalho em ambientes industriais fechados.
Aplicações típicas
- Mesas rotativas de indexação de alta velocidade e sistemas dinâmicos de seleção e posicionamento.
- Máquinas de embalagem, etiquetagem e enchimento que exigem sincronização precisa da velocidade.
- Pórticos cartesianos multieixos e pequenos estágios de posicionamento XY.
- Máquinas de inserção de componentes eletrônicos de precisão.
Especificações técnicas
| Parâmetro |
Especificação |
| Fabricante |
Mitsubishi Electric |
| Número do modelo |
HF-KP73 |
| Potência de saída nominal |
0,75 kW (750 W) |
| Velocidade nominal |
3000 r/min |
| Velocidade máxima de rotação |
6000 r/min |
| Torque nominal |
2,4 N-m |
| Torque instantâneo máximo |
7,2 N-m |
| Corrente nominal |
5,2 A |
| Amplificador compatível |
MR-J3-70A / MR-J3-70B / MR-J3-70T |
| Inércia do rotor |
1,13 x 10^-4 kg-m2 |
| Grau de proteção IP |
IP65 (excluindo a passagem do eixo) |
| Capacidade da instalação elétrica |
1,3 kVA |
| Temperatura de operação |
0 a 40 °C |
| País de origem |
Japão |
| Peso de envio (calculado) |
3,2 kg |
| Dimensões da embalagem (calculadas) |
240 mm x 160 mm x 140 mm |
Conexões e interfaces
| Terminal / Cor do fio |
Atribuição dos pinos de alimentação |
Função / Descrição |
| Vermelho |
U |
Alimentação da fase U do motor |
| Branco |
V |
Alimentação da fase V do motor |
| Preto |
W |
Alimentação da fase W do motor |
| Verde / amarelo |
PE |
Aterramento de proteção |
Modelos alternativos e compatibilidade
O HF-KP73 é retrocompatível como substituto mecânico dos motores mais antigos da série HC-KFS73; no entanto, essa transição exige atualizações correspondentes no acionamento, pois o HF-KP utiliza a interface de encoder serial de 18 bits nativa da série de amplificadores MR-J3. Ao substituir o hardware, ajuste os parâmetros de ID do motor nas configurações do software MR Configurator antes de aplicar a carga operacional total.
Armadilhas de aplicação e observações de engenharia
-
Relações de inércia: Mantenha a relação entre a inércia da carga e a do motor abaixo de 15:1. Exceder esse limite dinâmico pode provocar ressonância do sistema, levando à instabilidade dos loops de posição e ao superaquecimento do motor.
-
Considerações térmicas: Em instalações em gabinetes fechados, verifique se as temperaturas convectivas do ambiente ao redor da carcaça do motor não excedem 40 °C, para evitar a degradação do isolamento dos enrolamentos.
-
Carga no eixo: Certifique-se de que as cargas radiais não excedam 392 N e que as cargas axiais permaneçam abaixo de 147 N durante a operação, para proteger as geometrias internas dos rolamentos contra desgaste prematuro.
Dicas de comissionamento e fiação
Para minimizar a interferência eletromagnética (EMI) de alta frequência proveniente das saídas PWM do acionamento, passe os cabos do encoder e de alimentação principal do motor em conduítes de aço aterrados e separados, com pelo menos 10 cm de distância entre eles. Para montagens de máquinas com alta vibração, instale laços flexíveis trançados de alívio de tensão nos rabichos dos conectores para evitar fraturas por tensão nos contatos internos soldados dos conectores.
Diretrizes de instalação
AVISO CRÍTICO: PERIGO DE CHOQUE ELÉTRICO
Isole e bloqueie todas as fontes de tensão da alimentação principal de entrada que alimentam o servoamplificador correspondente antes de realizar qualquer tarefa de montagem ou terminação de cabos. Aguarde pelo menos 10 minutos para permitir que os capacitores do barramento CC do amplificador descarreguem completamente até níveis seguros de tensão (< 50 VCC) antes de tocar em qualquer conexão da fiação do motor.
1
Fixe firmemente o motor a uma placa estrutural metálica que funcione como dissipador de calor integrado (tamanho mínimo: 250 mm x 250 mm x 6 mm de alumínio).
2
Alinhe com precisão o eixo do motor e o eixo da carga acionada usando um relógio comparador para evitar desgaste por desalinhamento angular nos rolamentos.
3
Conecte firmemente o terminal de aterramento da carcaça do cabo do encoder à estrutura do motor e passe os cabos de alimentação por núcleos de ferrite locais para atenuar a propagação de EMI.