Описание
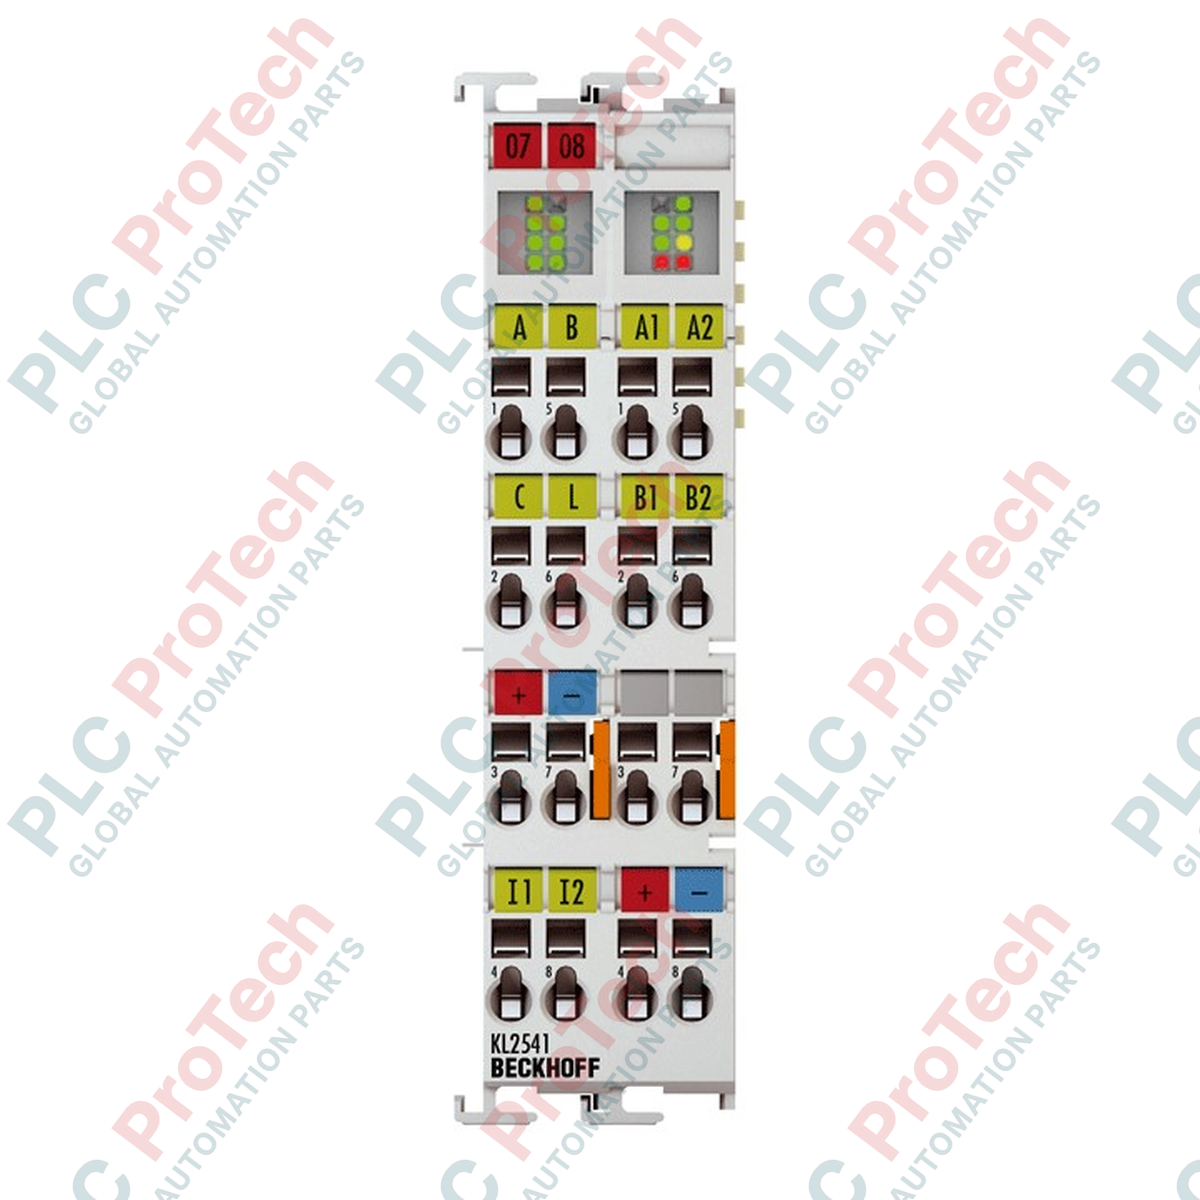
BECKHOFF KL2541 — одноканальный шинный терминал, предназначенный для прямого подключения шаговых двигателей с током до 5,0 А. Работая в составе модульной системы K-bus, этот компактный приводной терминал объединяет силовой каскад для шагового двигателя и интерфейс обратной связи для однотактного инкрементального энкодера на 24 В пост. тока. Эта интегрированная петля обратной связи обеспечивает точное позиционирование в замкнутом контуре в компактном корпусе.
Благодаря поддержке микрошагового режима до 64 микрошагов на шаг BECKHOFF KL2541 обеспечивает плавную работу двигателя, минимизирует резонанс и обеспечивает высокую точность позиционирования. Терминал выполняет внутреннее управление током и оснащён встроенной функцией управления пройденным расстоянием, снижая вычислительную нагрузку на центральный контроллер и позволяя напрямую выполнять задачи позиционирования.
Характеристики
- Интерфейс для прямого подключения одного шагового двигателя.
- Встроенный вход для инкрементального энкодера (5–24 В пост. тока) для обратной связи по положению в замкнутом контуре.
- Поддержка полного шага, полушага и микрошагового режима до 64 микрошагов на шаг.
- Встроенная функция управления пройденным расстоянием.
- Электрическая изоляция напряжением 500 В между K-bus и сигнальным/питающим напряжением.
- Диагностические светодиоды, указывающие на ошибки фаз, пропуски шагов/остановку, состояние питания и состояние разрешения работы.
Применение
- Управление позиционированием шагового двигателя с обратной связью и без обратной связи.
- Компактные приводные оси в системах сборки, сортировки и упаковки.
- Регулировка подачи и точное позиционирование в оборудовании для транспортировки материалов.
- Приводы и вспомогательные оси перемещения в общем машиностроении.
Технические характеристики
| Общие и системные характеристики |
| Производитель |
BECKHOFF |
| Модель |
KL2541 |
| Тип изделия |
Шинный терминал (компактная технология привода) |
| Количество каналов |
1 |
| Разрядность образа процесса |
Вход/выход: 2 x 16-битных данных + 1 x 8-битное управление/состояние |
| Электрическая изоляция |
500 В (K-bus / сигнальное напряжение) |
| Электрические параметры |
| Напряжение питания электроники |
24 В пост. тока (через силовые контакты) |
| Напряжение питания |
От 8 до 48 В пост. тока (внешнее питание) |
| Выходной ток |
Макс. 5,0 А |
| Питание энкодера |
24 В пост. тока |
| Потребляемый ток (K-bus) |
Обычно 100 мА |
| Потребляемый ток (силовые контакты) |
Обычно 35 мА |
| Характеристики и параметры сигналов |
| Частота шагов |
Макс. 125 000 шагов/с |
| Режимы шагания |
Полный шаг, полушаг, до 64-кратного микрошагового режима |
| Частота регулятора тока |
Около 25 кГц |
| Входной сигнал энкодера |
От 5 до 24 В пост. тока, обычно 5 мА, однополярный вход |
| Входная частота (энкодер) |
Макс. 400 000 отсчётов/с (при 4-кратном счёте) |
| Механические характеристики и условия окружающей среды |
| Масса |
Около 100 г |
| Рабочая температура |
0 °C до +55 °C |
| Температура хранения |
-25 °C до +85 °C |
| Относительная влажность |
95 %, без конденсации |
| Степень защиты |
IP20 |
| Вибро- и ударостойкость |
Соответствует EN 60068-2-6 / EN 60068-2-27 |
| Допуски |
CE, UL |
Руководство по установке
- Перед монтажом убедитесь, что контроллер системы и источник питания стойки K-bus полностью обесточены.
- Установите терминал на стандартную 35-мм DIN-рейку (EN 60715), задвинув его до фиксации запорного механизма с щелчком.
- Убедитесь, что контакты шинного терминала правильно совмещены с соседними терминалами на шине K-bus.
- Подключите внешний источник питания (от 8 до 48 В пост. тока) для питания двигателя в соответствии со стандартными схемами электропроводки.
- Подключите фазы шагового двигателя и сигнальные линии инкрементального энкодера. Зафиксируйте все соединения с помощью пружинных клемм.
- Снова подайте питание на станцию K-bus и проверьте состояние диагностических светодиодов на передней панели терминала.