General Electric

บอร์ดไมโครโปรเซสเซอร์ Mark IV ของ General Electric DS3800HMPJ1A1D

SKU DS3800HMPJ1A1D

มีในสต็อก
  • 12-month warranty
  • Free returns within 30 days
  • Manufacturer: General Electric

  • Product No.: DS3800HMPJ1A1D

  • Country of origin:สหรัฐอเมริกา

  • Product Type: บอร์ดไมโครโปรเซสเซอร์

  • Payment: T/T, Western Union

  • Weight: 450g

  • Dimensions: 280 มม. x 220 มม. x 25 มม. (สูง x กว้าง x ลึก)

  • Shipping port: Xiamen

  • Warranty: 12 months

คำอธิบาย

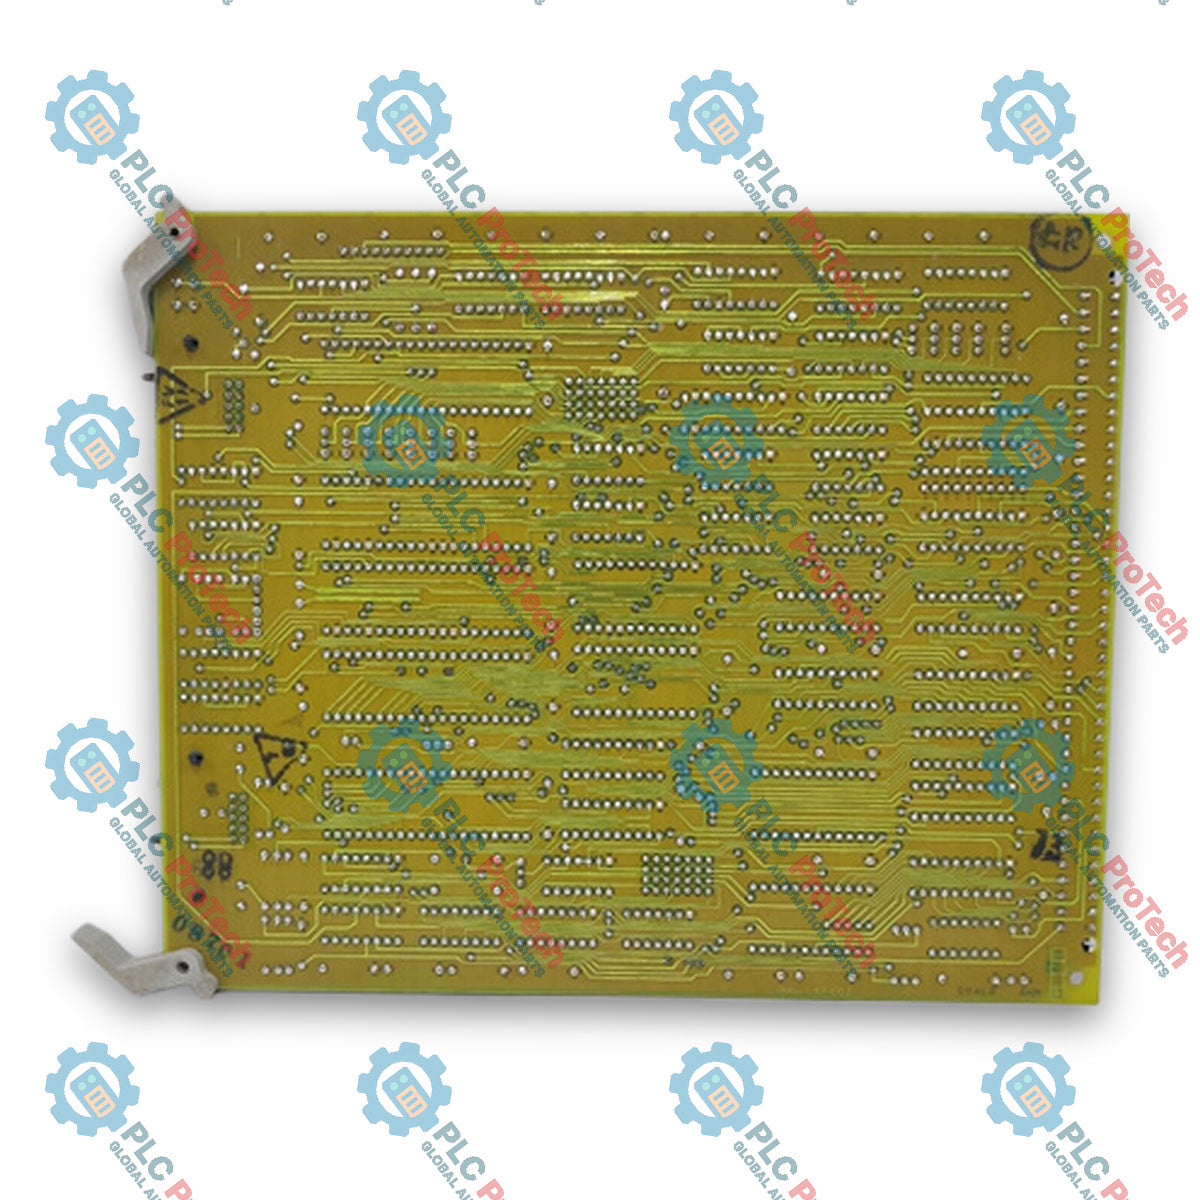
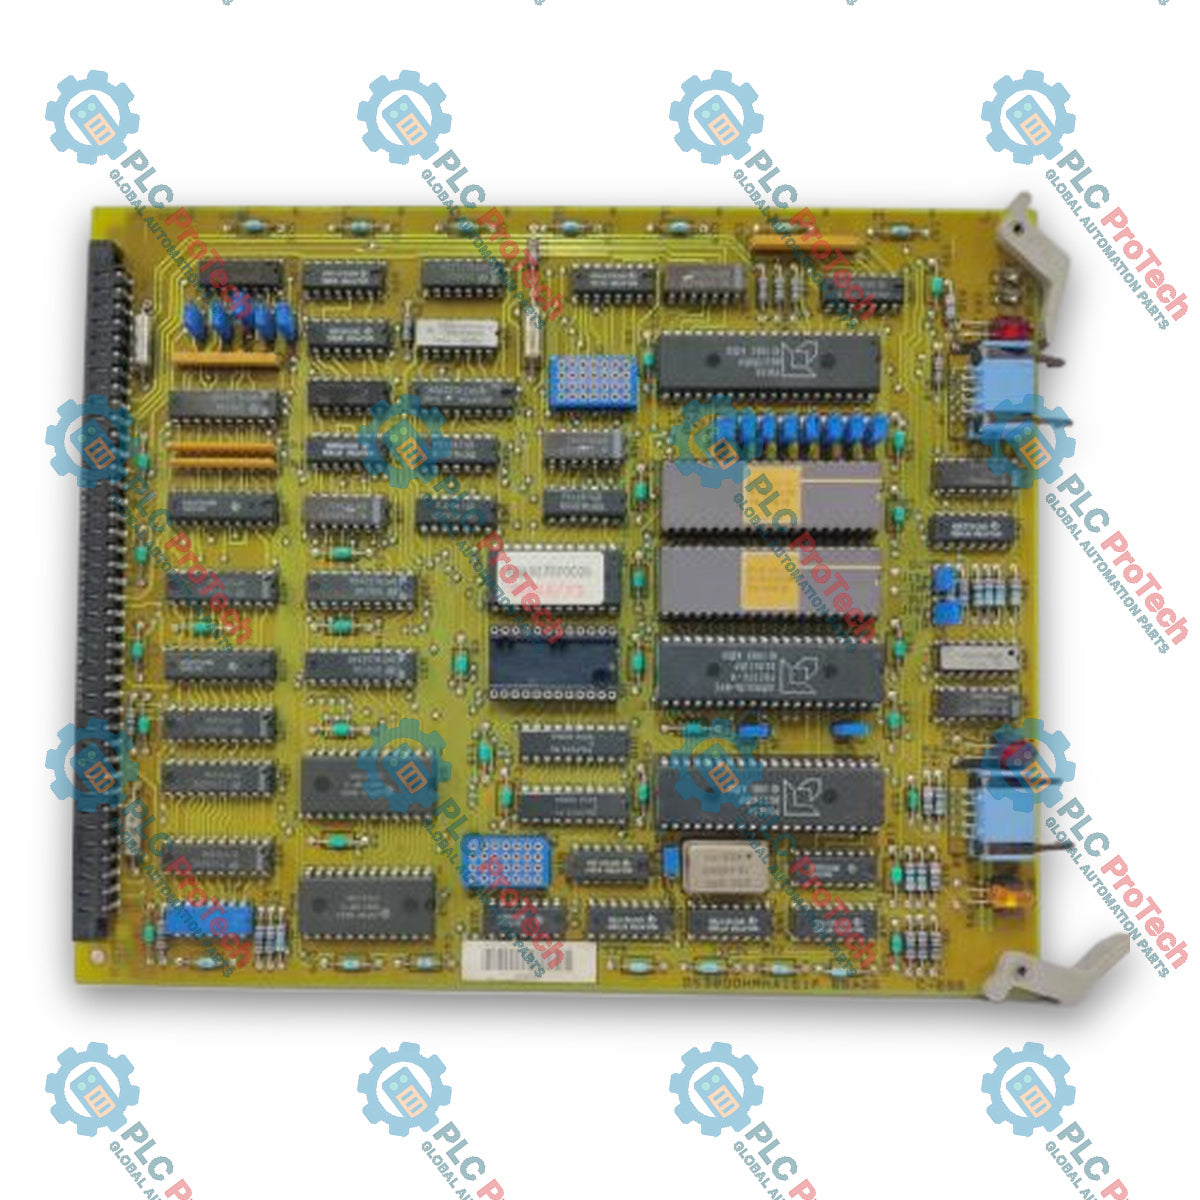
General Electric DS3800HMPJ1A1D เป็นแผงวงจรพิมพ์ไมโครโปรเซสเซอร์ที่กำหนดด้วยตัวย่อฟังก์ชัน HMPJ และจัดเป็นชุดประกอบกลุ่ม 1 ภายในซีรีส์ระบบควบคุมกังหัน Speedtronic Mark IV แผงวงจรนี้ได้รับการออกแบบให้ทำงานภายในสถาปัตยกรรมควบคุมกังหันแบบรีดันแดนต์สามโมดูล (TMR) ซึ่งใช้โปรเซสเซอร์ที่ทำงานซ้ำกันและลงคะแนนเสียงจากอินพุต เพื่อเพิ่มเวลาพร้อมใช้งานและความถูกต้องสมบูรณ์ของการควบคุมสำหรับกังหันก๊าซและกังหันไอน้ำอุตสาหกรรม

โครงสร้างทางกายภาพเป็นแผงวงจรฐานที่ไม่มีแผ่นปิดหน้าสำหรับติดตั้งโลหะแบบมาตรฐาน แต่ใช้คลิปยึดสองตัวที่ติดตั้งอยู่บริเวณขอบด้านขวา เพื่อยึดโมดูลไว้ภายในชุดติดตั้งแร็ก VME มาตรฐานของ Mark IV การเชื่อมต่อทำผ่านคอนเน็กเตอร์แบ็กเพลนที่ขอบสั้นด้านหนึ่ง และคอนเน็กเตอร์สายเคเบิลที่ขอบสั้นอีกด้านหนึ่ง คอนเน็กเตอร์พินแนวตั้งที่อยู่ใกล้สเปเซอร์รองรับแบบติดตั้งบนพื้นผิวสี่ตัว ช่วยให้เชื่อมต่อกับแผงวงจรลูกเพิ่มเติมได้ แผงวงจรนี้รวมวงจรรวมมากกว่าห้าสิบตัว ซึ่งประกอบด้วย PROM/EPROM หลายตัว, LED วินิจฉัยสองดวง, ชุดเครือข่ายตัวต้านทาน, ไดโอด, ตัวเก็บประจุ, จุดทดสอบ และสวิตช์จัมเปอร์แบบกำหนดค่าได้ รูยึดที่เจาะจากโรงงานและล้อมรอบด้วยวงแหวนฉนวนช่วยป้องกันการถ่ายเทแรงดันบนพื้นผิวและการคายประจุไฟฟ้าสถิต

คุณสมบัติ

  • การผสานรวมสถาปัตยกรรม TMR: ทำงานภายในรูปแบบการควบคุมแบบรีดันแดนต์สามโมดูล พร้อมลอจิกลงคะแนนเสียงเพื่อขจัดจุดล้มเหลวเพียงจุดเดียว
  • การกำหนดค่าคอนเน็กเตอร์คู่: ออกแบบด้วยคอนเน็กเตอร์ขอบแบ็กเพลนและคอนเน็กเตอร์สายเคเบิลรองสำหรับการสื่อสารระดับระบบและระดับโมดูล
  • รองรับแผงวงจรลูก: มีคอนเน็กเตอร์พินแนวตั้งพร้อมสเปเซอร์รองรับบนพื้นผิวสี่ตัว เพื่อรองรับการขยายแบบโมดูลาร์ด้วยแผงวงจรลูกเพิ่มเติม
  • การยึดกับแร็ก VME: ใช้คลิปยึดเฉพาะสองตัวที่ด้านขวา เพื่อติดตั้งโดยตรงเข้ากับเฟรมแร็ก VME มาตรฐาน
  • การป้องกันจุดยึดด้วยฉนวน: มีรูยึดที่เจาะจากโรงงานและล้อมด้วยวัสดุฉนวน เพื่อป้องกันการคายประจุไฟฟ้าสถิตและแรงดันหลงเหลือบนพื้นผิว
  • การวินิจฉัยและการกำหนดค่าบนแผงวงจร: ติดตั้ง LED แสดงสถานะสองดวง (สีเหลืองหนึ่งดวงและสีแดงหนึ่งดวง) จุดทดสอบที่เข้าถึงได้ และสวิตช์จัมเปอร์ฮาร์ดแวร์แบบกำหนดค่าได้

การใช้งาน

  • การประมวลผลหลักและการทำงานของลอจิกในระบบควบคุมกังหัน Speedtronic Mark IV ของ General Electric
  • การประมวลผลเพื่อจัดการและควบคุมชุดติดตั้งกังหันก๊าซอุตสาหกรรม
  • การประมวลผลสถาปัตยกรรมควบคุมสำหรับกังหันไอน้ำอุตสาหกรรม

ข้อมูลจำเพาะทางเทคนิค

พารามิเตอร์ ข้อมูลจำเพาะ
ผู้ผลิต General Electric
ซีรีส์ Mark IV Speedtronic
หมายเลขชิ้นส่วนฟังก์ชัน DS3800HMPJ1A1D
ตัวย่อฟังก์ชัน HMPJ
การจัดกลุ่ม Mark IV กลุ่ม 1
ประเภทชุดประกอบ ชุดประกอบปกติ
ที่ตั้งผู้ผลิต Salem, Virginia, USA (ผลิตภายในประเทศ)
วงจรรวม IC มากกว่า 50 ตัว รวมถึง PROM/EPROM
ตัวแสดงสถานะบนแผงวงจร LED 2 ดวง (สีเหลือง 1 ดวง, สีแดง 1 ดวง)
ส่วนประกอบพาสซีฟ/แอกทีฟ ชุดเครือข่ายตัวต้านทาน, ตัวต้านทาน, ไดโอด, ตัวเก็บประจุ
การกำหนดค่าฮาร์ดแวร์ สวิตช์จัมเปอร์, จุดทดสอบ
คอนเน็กเตอร์เชิงกล คอนเน็กเตอร์แบ็กเพลน 1 ตัว, คอนเน็กเตอร์สายเคเบิล 1 ตัว, คอนเน็กเตอร์พินแนวตั้ง 1 ตัว
คุณสมบัติการติดตั้งแผงวงจร สเปเซอร์รองรับแผงวงจรลูก 4 ตัว, คลิปยึด VME 2 ตัว, รูยึดที่มีฉนวน

แนวทางการติดตั้ง

  • ปรับตำแหน่งสวิตช์จัมเปอร์ที่กำหนดค่าได้ทั้งหมดบนแผงวงจรทดแทนให้ตรงกับการตั้งค่าของแผงวงจรเดิมก่อนการติดตั้ง
  • ใช้คลิปยึดสองตัวทางด้านขวาเพื่อจัดวางและล็อก PCB ให้แน่นภายในเฟรมแร็ก VME มาตรฐานของ Mark IV
  • ตรวจสอบให้แน่ใจว่าคอนเน็กเตอร์แบ็กเพลนและคอนเน็กเตอร์สายเคเบิลที่อยู่บนขอบสั้นตรงข้ามกันอยู่ในแนวที่ถูกต้องขณะใส่แผงวงจร
  • เมื่อติดตั้งแผงวงจรลูกเพิ่มเติม ให้จัดแนวแผงวงจรให้อยู่เหนือสเปเซอร์รองรับบนพื้นผิวทั้งสี่ตัว และเชื่อมต่อเข้ากับคอนเน็กเตอร์พินแนวตั้งให้แน่นสนิท
  • ตรวจสอบว่าสกรูยึดฮาร์ดแวร์สอดผ่านรูที่มีวงแหวนฉนวน เพื่อรักษาการแยกทางไฟฟ้าจากแรงดันบนพื้นผิว

FAQ

แผงไมโครโปรเซสเซอร์นี้ผลิตขึ้นครั้งแรกที่ใด

แผงวงจรนี้ผลิตขึ้นครั้งแรกที่โรงงาน General Electric ในเมืองเซเลม รัฐเวอร์จิเนีย สหรัฐอเมริกา

แผงวงจรนี้ยึดอยู่ภายในแร็กควบคุมอย่างไร

แผงวงจรนี้ใช้คลิปยึดสองตัวที่อยู่ทางด้านขวา เพื่อใส่เข้ากับชุดติดตั้งแร็ก VME มาตรฐาน

กำหนดค่าฮาร์ดแวร์บนแผงวงจรอย่างไร

กำหนดค่าโดยใช้สวิตช์จัมเปอร์บนแผงวงจร ซึ่งควรตั้งให้ตรงกับตำแหน่งของยูนิตที่กำลังเปลี่ยน

แผงวงจรรองรับส่วนประกอบสำหรับการขยายหรือไม่

รองรับ โดยมีขั้วต่อพินแนวตั้งอยู่ใกล้สเปเซอร์ยึดสี่ตัว เพื่อรองรับบอร์ดลูกเสริม

View all FAQs →

ปริมาณ
Shipping & Returns

Global Express Shipping

  • Standard Delivery: 4–6 business days via DHL, FedEx, and UPS.
  • Express Dispatch: Same-day dispatch for in-stock orders placed before 2:00 PM (GMT+8).
  • Worldwide Coverage: Serving over 150 countries.

Returns & Warranty

  • 30-Day Guarantee: Returns accepted for in-stock products in original, factory-sealed packaging.
  • 12-Month Warranty: Every industrial component is backed by our technical warranty.
Reviews
1 จาก 3
Only 2 item(s) left in stock
ปริมาณ
ดูรายละเอียดทั้งหมด

การจัดส่งด่วนทั่วโลก

  • การจัดส่งมาตรฐาน: 4-6 วันทำการ ผ่าน DHL, FedEx และ UPS
  • จัดส่งด่วน: จัดส่งในวันเดียวกันสำหรับคำสั่งซื้อที่มีในสต็อกและสั่งก่อนเวลา 14:00 น. (GMT+8)
  • ครอบคลุมทั่วโลก: ให้บริการมากกว่า 150 ประเทศ รวมถึงการจัดส่งด่วนไปยังซาอุดีอาระเบียและสหรัฐอาหรับเอมิเรตส์

การคืนสินค้าและการรับประกัน

  • การรับประกัน 30 วัน: รับคืนสินค้าที่มีในสต็อกในบรรจุภัณฑ์เดิมที่ปิดผนึกจากโรงงาน
  • การรับประกัน 12 เดือน: อะไหล่อุตสาหกรรมทุกชิ้นได้รับการรับประกันทางเทคนิคจากผู้เชี่ยวชาญของเรา

คำสั่งซื้อจะถูกดำเนินการและจัดส่งในวันจันทร์ถึงวันศุกร์ (ไม่รวมวันหยุดราชการ)


สำหรับคุณสมบัติครบถ้วน ค่าธรรมเนียมการเติมสินค้าใหม่ และรายละเอียดการคืนสินค้าระหว่างประเทศ กรุณาดูที่เว็บไซต์อย่างเป็นทางการของเรา นโยบายการคืนเงินและการคืนสินค้า .

TECHNICAL SPECIFICATIONS

Country of origin
สหรัฐอเมริกา

ความรู้ทางเทคนิค

เช็กลิสต์ภาคสนามสำหรับการคอมมิชชัน OPC UA ใน KEPServerEX

ลำดับขั้นตอนที่ใช้งานได้จริงสำหรับการเริ่มใช้งานการเชื่อมต่อ KEPServerEX OPC UA: กำหนดผู้รับผิดชอบข้อมูล ทดสอบแท็กภายในเครื่อง กำหนดค่าเอนด์พอยต์และความน่าเชื่อถือของใบรับรอง จำกัดการเข้าถึง...

ตั้งค่า IP ของแล็ปท็อปสำหรับการทดสอบเดินระบบ PLC โดยไม่สูญเสียการเชื่อมต่อ

การเริ่มต้นใช้งาน PLC ที่เชื่อมต่อผ่านอีเทอร์เน็ตมักเริ่มจากแล็ปท็อป ไม่ใช่ตัวควบคุม เรียนรู้วิธีบันทึกการตั้งค่าที่มีอยู่ เลือกที่อยู่ชั่วคราว ทดสอบการเชื่อมต่อ...

การออกแบบระบบอัตโนมัติเพื่อรับมือกับอันตรายจากฝุ่นติดไฟ

การควบคุมฝุ่นที่ติดไฟได้ต้องอาศัยมากกว่าสัญญาณเตือน เรียนรู้วิธีทำแผนที่การเกิดฝุ่น เลือกเครื่องมือวัด ออกแบบระบบอินเทอร์ล็อก จัดการกับสัญญาณป้อนกลับที่ขัดข้อง ทดสอบสถานะปลอดภัย...

สเตเตอร์แบบแฮร์พิน: ประโยชน์ ข้อจำกัด และการตรวจสอบ

ขดลวดแบบแฮร์พินเพิ่มการเติมเต็มร่องสล็อตและช่วยให้มอเตอร์ฉุดลากมีขนาดกะทัดรัด แต่รูปทรงตัวนำ การสูญเสียจากกระแสสลับ ความเสียหายของฉนวน คุณภาพการเชื่อม และการระบายความร้อน...

การใช้ Ansible เพื่อควบคุมการเปลี่ยนแปลงเซิร์ฟเวอร์ SCADA

ใช้ Ansible เพื่อทำให้การเปลี่ยนแปลงเซิร์ฟเวอร์ SCADA เป็นมาตรฐานโดยไม่เพิ่มความเสี่ยงต่อ OT คู่มือนี้ครอบคลุมอินเวนทอรี เพลย์บุ๊กแบบไอดีมโพเทนต์ การทดสอบแบบเป็นขั้นตอน ข้อมูลรับรอง การบันทึกล็อก...

การรักษาความปลอดภัยในการเข้าถึง PLC ระยะไกลนอกเหนือจาก VPN

VPN เข้ารหัสเส้นทางไปยังเครือข่ายอุตสาหกรรม แต่การทำงานกับ PLC จากระยะไกลอย่างปลอดภัยยังต้องมีการควบคุมข้อมูลระบุตัวตน การแบ่งส่วนการเข้าถึง การอนุมัติการเปลี่ยนแปลง การบันทึกเหตุการณ์...