Descripción
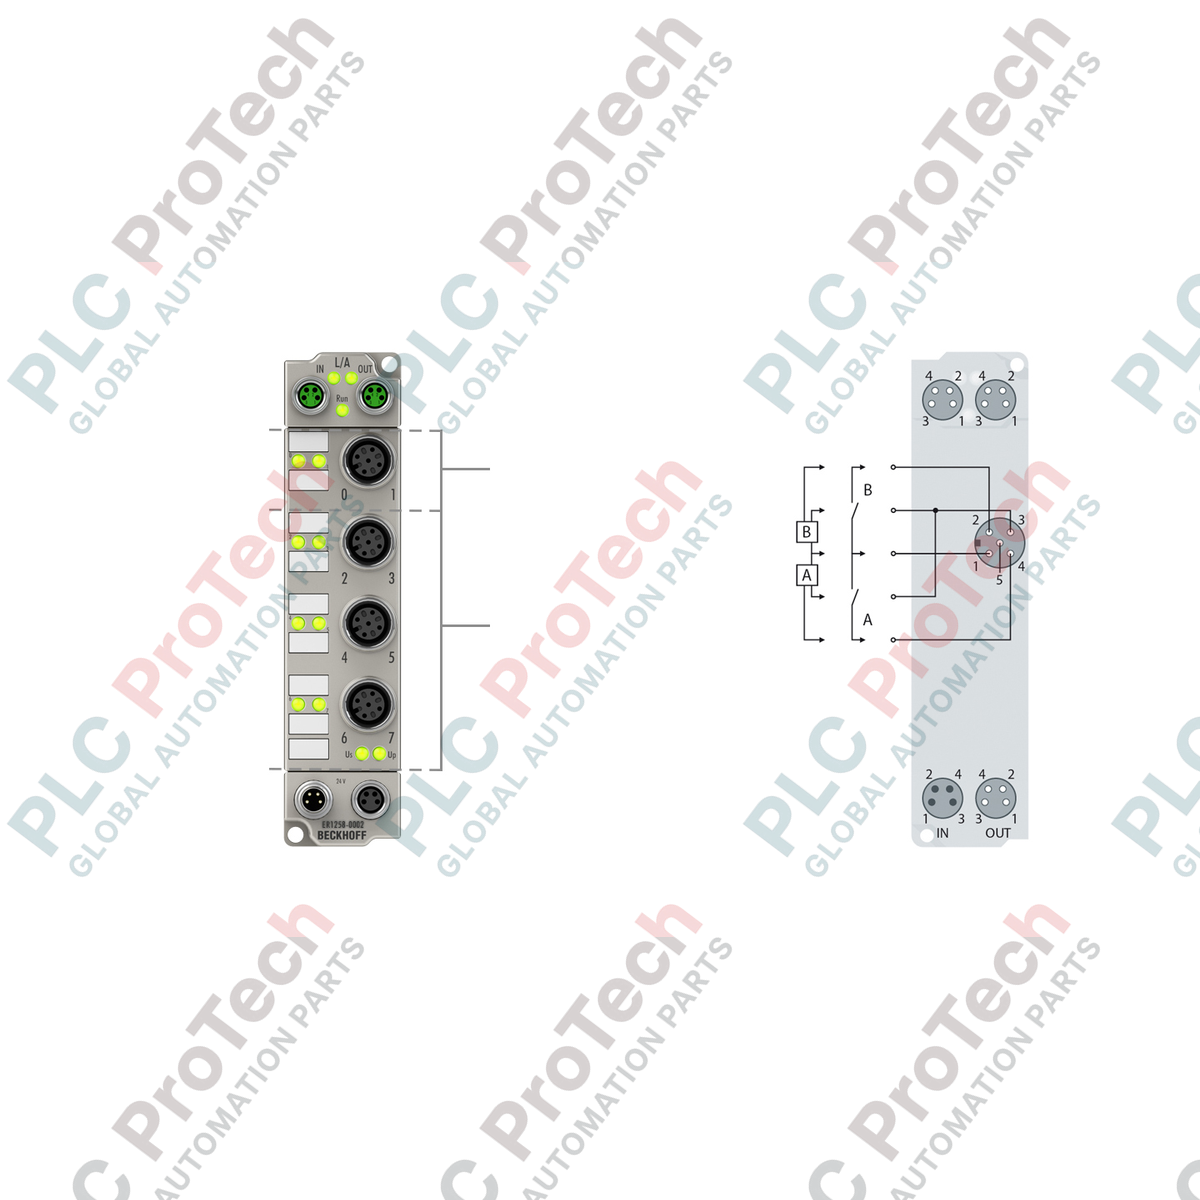
Diseñada para topologías industriales descentralizadas, la EtherCAT Box Beckhoff ER1258-0002 funciona como una interfaz de entradas digitales con clasificación IP67, diseñada para capturar señales de alta velocidad en condiciones ambientales extremas. Este módulo cuenta con 8 entradas digitales, incluidos dos canales equipados con funciones de marca de tiempo inferiores al microsegundo. La carcasa robusta de fundición a presión de zinc permite que la Beckhoff ER1258-0002 procese los estados de señal directamente en el nivel de la máquina, evitando la necesidad de armarios de control de protección y minimizando la complejidad del cableado de campo.
Características principales
-
Marca de tiempo precisa: Los canales 0 y 1 admiten Relojes distribuidos (DC) con una resolución de marca de tiempo de 1 ns para el registro de eventos de alta precisión.
-
Protección industrial: Clasificación de estanqueidad IP65, IP66 e IP67 para instalación directa en la máquina sin una carcasa.
-
Carcasa reforzada: La construcción de fundición a presión de zinc ofrece una resistencia superior a los golpes mecánicos, las vibraciones y los elementos corrosivos.
-
Conectividad estandarizada: Las conexiones de entrada M12, combinadas con las interfaces EtherCAT y de alimentación M8, garantizan un cableado seguro y resistente a las vibraciones.
-
Protección contra cortocircuitos: Seguimiento integrado de la alimentación de los sensores desde la tensión de control, con un límite de corriente total de 0.5 A.
Aplicaciones
- Maquinaria de envasado de alta velocidad que requiere sincronización a nivel de microsegundos.
- Líneas de ensamblaje descentralizadas y redes de transportadores expuestas a humedad y polvo.
- Celdas de fabricación automotriz con alta vibración e interferencias electromagnéticas (EMI).
- Bancos de pruebas y estaciones de medición que utilizan tecnología de Relojes distribuidos.
Especificaciones técnicas
| Parámetro de especificación |
Valor / Detalle |
| Fabricante |
Beckhoff Automation |
| Número de modelo |
ER1258-0002 |
| Protocolo / bus de campo |
EtherCAT |
| Número de entradas |
8 (incluidas 2 con configuración de marca de tiempo) |
| Conexiones de entrada |
4 x M12 (5 pines, codificación A) |
| Conexiones de bus |
2 x conector M8 (blindado, conexión roscada) |
| Tensión de entrada nominal |
24 V DC (-15% / +20%) |
| Tiempo de filtrado de entrada |
10 microsegundos |
| Estados de señal (EN 61131-2, tipo 3) |
"0" Señal: -3 a +5 V | "1" Señal: 11 a 30 V |
| Relojes distribuidos |
Sí (precisión < 100 ns, resolución de 1 ns en el canal 0/1) |
| Consumo de corriente (desde US) |
120 mA (sin incluir la carga del sensor) |
| Puertos de alimentación |
Entrada: 1 x M8 macho (4 pines); Salida: 1 x M8 hembra (4 pines) |
| Aislamiento eléctrico |
500 V RMS |
| Rango de temperatura de funcionamiento |
-25 a +60 degC |
| Rango de temperatura de almacenamiento |
-40 a +85 degC |
| Grado de protección contra la penetración |
IP65 / IP66 / IP67 (conforme a EN 60529) |
| Dimensiones (W x H x D) |
30 mm x 126 mm x 26.5 mm |
| Material de la carcasa |
Fundición a presión de zinc |
| Peso neto |
265 g |
| Peso de envío (calculado) |
2.0 kg (incluido el embalaje industrial seguro) |
Conexiones e interfaces
| Puerto del conector |
Tipo |
Asignación de pines y función típicas |
| Canales de entrada 0 a 7 |
4 x M12 (2 canales por puerto) |
Pin 1: alimentación de sensores de +24 V CC; pin 2: entrada B; pin 3: GND; pin 4: entrada A; pin 5: FE (tierra funcional). |
| Entrada EtherCAT |
M8 hembra, 4 pines, apantallado |
Pin 1: Tx+; pin 2: Rx+; pin 3: Rx-; pin 4: Tx-. Conexión de apantallamiento roscada. |
| Alimentación |
M8 macho, 4 pines |
Pin 1: tensión de control de +24 V CC (US); pin 2: tensión periférica de +24 V CC (UP); pin 3: GNDS; pin 4: GNDP. |
Perspectivas empíricas de ingeniería
Modelos alternativos y compatibilidad
El ER1258-0002 de fundición de cinc es una alternativa sumamente resistente al EP1258-0002 con carcasa de plástico. Ambos comparten parámetros funcionales idénticos y perfiles XML (ESI) de TwinCAT. Asegúrese de implementar TwinCAT 3 (Build 4020 o superior) para aprovechar plenamente el diagnóstico y el rendimiento de sincronización del reloj distribuido (DC) de menos de un microsegundo del ER1258-0002.
Problemas de aplicación y notas de ingeniería
Para evitar imprecisiones de temporización en las entradas de marcas de tiempo de alta velocidad (canales 0 y 1), evite utilizar sensores con retardos de conmutación superiores a 5 microsegundos. Los sensores de proximidad estándar suelen introducir un retardo inherente que compromete la capacidad de sincronización de nanosegundos del hardware. Además, asegúrese de que el consumo de alimentación del sensor no supere el límite integrado de 0,5 A para evitar activar la protección electrónica interna contra cortocircuitos.
Consejos de puesta en marcha y cableado
Utilice siempre cables de bus de campo M8 apantallados para conectar los puertos EtherCAT. La conexión de apantallamiento roscada de la carcasa de cinc debe establecer un contacto metálico continuo con el apantallamiento del cable para minimizar el ruido electromagnético en las señales de alta frecuencia. Las conexiones M12 y M8 no utilizadas deben sellarse con tapas protectoras IP67 para evitar la entrada de humedad y conservar los grados de protección ambiental.
Directrices de instalación
ADVERTENCIA CRÍTICA: Desconecte todas las fuentes de alimentación principales de control y periféricas (US y UP) antes de montar o conectar el módulo. No aislar las líneas de alimentación puede provocar descargas eléctricas, daños críticos en el hardware o un comportamiento impredecible de la máquina. Asegúrese de establecer el potencial de tierra (FE) mediante los orificios de montaje.
-
1
Monte la carcasa de fundición de cinc sobre una superficie metálica plana y conectada a tierra mediante dos tornillos M3 a través de los orificios de montaje de 3,5 mm de diámetro. Apriete los tornillos de montaje a 0,8 Nm.
-
2
Fije las líneas EtherCAT entrantes y salientes a las tomas M8. Asegúrese de que el collarín roscado esté completamente apretado para mantener la integridad del sellado IP67.
-
3
Conecte las líneas de alimentación de 24 V CC a la interfaz de alimentación M8 de 4 pines, controlando los límites de corriente para evitar sobrecargar las unidades posteriores.
-
4
Conecte las entradas digitales a las tomas M12 mediante cables con codificación A. Configure los filtros de entrada y las variables del reloj distribuido en el administrador de sistemas TwinCAT.