Descripción
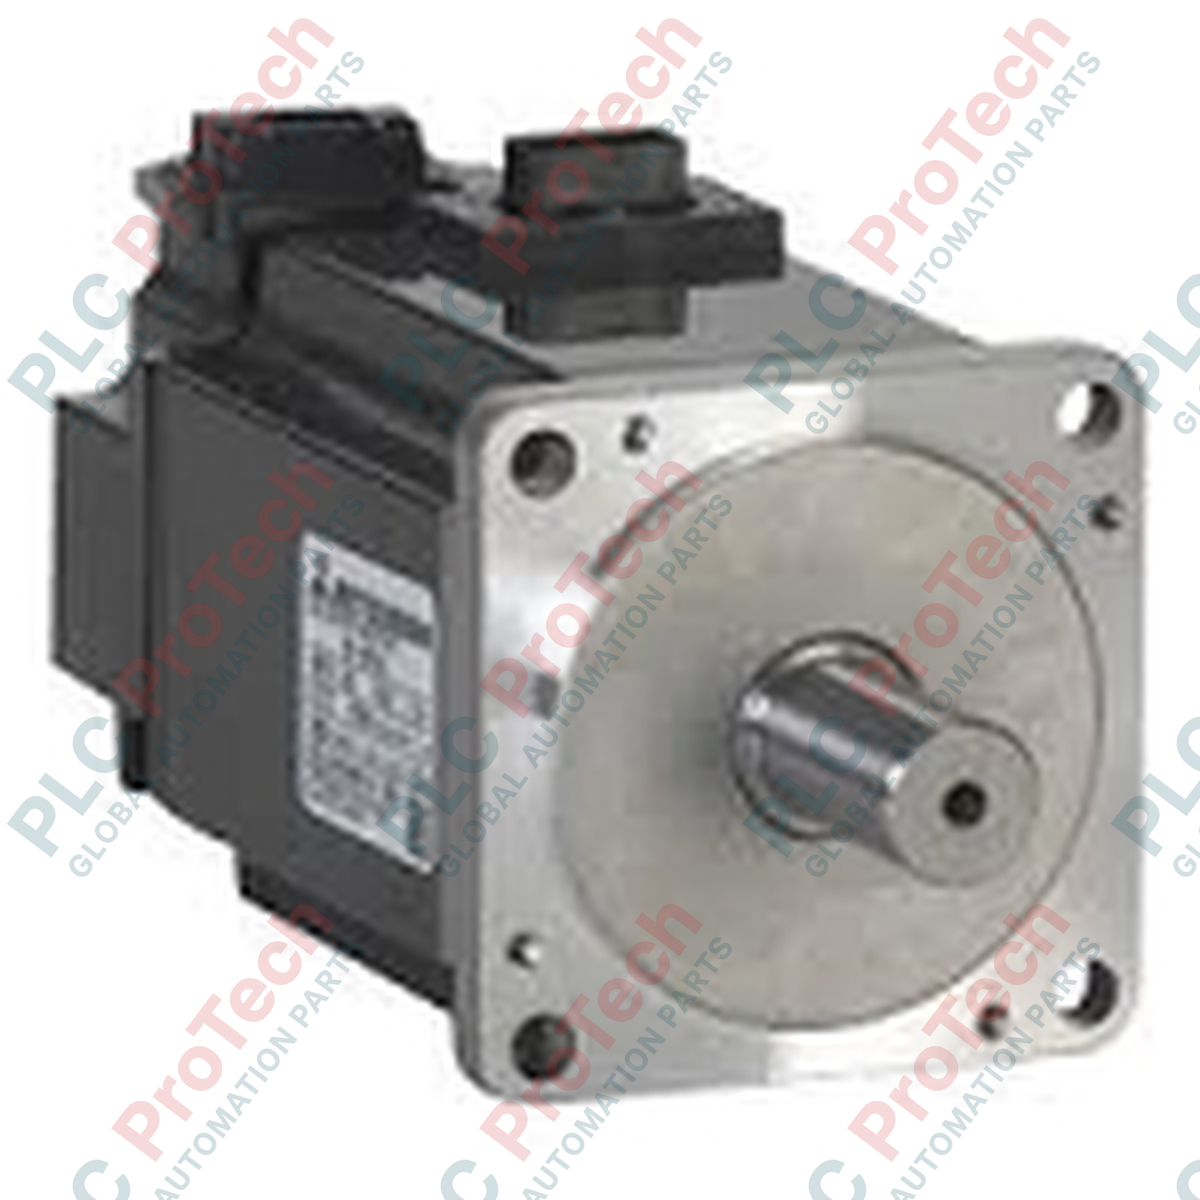
Optimizado para tareas dinámicas de posicionamiento de alta frecuencia en sistemas automatizados modernos, el Mitsubishi Electric HF-KP43 es un servomotor de CA de baja inercia y capacidad ultrabaja. Diseñado para integrarse perfectamente con la plataforma MELSERVO-J3, este motor rotativo de alto rendimiento ofrece una aceleración rápida y un control preciso de la velocidad en condiciones de carga muy variables. Gracias a su avanzado encoder absoluto/incremental integrado de 18 bits, la unidad garantiza una retroalimentación de alta resolución para eliminar las desviaciones de posicionamiento. Su diseño compacto y sus sólidas características mecánicas lo convierten en una opción ideal para configuraciones de maquinaria que requieren respuestas transitorias rápidas y una disipación térmica fiable.
Características principales
-
Retroalimentación de alta resolución: Equipado con un encoder absoluto/incremental de 18 bits que proporciona 262,144 pulsos por revolución para una precisión de posicionamiento superior.
-
Rotor de baja inercia: El diseño del rotor, especialmente optimizado, permite un funcionamiento rápido de arranque y parada y una aceleración rápida en todo el rango de velocidad.
-
Construcción robusta: Cuenta con una clasificación de protección IP65 (excepto el paso del eje) para resistir la infiltración de polvo y humedad ligera en entornos industriales exigentes.
-
Compatibilidad flexible: Diseñado para el emparejamiento nativo directo con los amplificadores servo MR-J3-40A, MR-J3-40B y MR-J3-40T.
Aplicaciones
- Maquinaria de envasado, sellado y etiquetado de alta velocidad.
- Sistemas de pórtico cartesiano multieje y máquinas de recogida y colocación.
- Sistemas de transferencia de obleas semiconductoras de precisión e insertadoras de componentes electrónicos.
- Accionamientos de alimentación textil y líneas de ensamblaje de fabricación a pequeña escala.
Especificaciones técnicas
| Parámetro de especificación |
Valor / detalles |
| Fabricante |
Mitsubishi Electric |
| Número de modelo |
HF-KP43 |
| Nombre de la serie |
MELSERVO-J3 (HF-KP) |
| Potencia de salida nominal |
400 W (0.4 kW) |
| Velocidad nominal |
3000 r/min |
| Velocidad máxima |
6000 r/min |
| Par nominal |
1.3 N-m |
| Par máximo |
3.8 N-m |
| Especificación del encoder |
Absoluto/incremental de 18 bits (262144 p/rev) |
| Capacidad de la instalación eléctrica |
0.9 kVA |
| Clase de protección IP |
IP65 (excepto el descentramiento del eje) |
| Amplificador recomendado |
MR-J3-40A / MR-J3-40B / MR-J3-40T |
| Peso de envío (calculado) |
2.5 kg |
| Dimensiones del paquete (calculadas) |
220 x 140 x 120 mm |
Conexiones e interfaces
| Conector / bloque de terminales |
Asignación / función del cableado |
| Enchufe del cable de alimentación (lado del motor) |
Rojo (fase U), blanco (fase V), negro (fase W), verde/amarillo (tierra) |
| Conector de realimentación del encoder |
Conexión directa al puerto de encoder CN2 del amplificador MR-J3 mediante un cable de bus serie blindado |
Modelos alternativos y compatibilidad
El HF-KP43 es un reemplazo funcional de los motores de la serie HC-KFS43 de generación anterior. Tenga en cuenta que, al migrar de la serie HC-KFS a la serie HF-KP, se requieren conectores de cable de alimentación y de encoder diferentes. Además, los parámetros del amplificador servo MR-J3 deben configurarse correctamente para reconocer la firma del motor de la serie HF-KP durante la configuración inicial de arranque.
Errores de aplicación y notas de ingeniería
Evite superar el límite máximo de carga radial de 245 N y el límite de carga axial de 88 N en el eje del motor durante el diseño del acoplamiento mecánico. Sobrecargar el eje acelerará considerablemente el desgaste de los rodamientos, lo que provocará errores de realimentación o atascos mecánicos. En armarios sensibles a la temperatura, asegúrese de mantener una ventilación activa; si la temperatura ambiente supera los 40 degC, el par de salida de servicio continuo debe reducirse en consecuencia.
Consejos de puesta en marcha y cableado
Para eliminar los problemas de interferencia electromagnética (EMI), utilice siempre cables de encoder Mitsubishi originales con doble blindaje, como los de la serie MR-EKCBL. Tienda las líneas de alimentación del motor separadas de los cables de señales de control para evitar la diafonía. Asegúrese de que la carcasa del motor esté conectada firmemente a la puesta a tierra del armario industrial principal mediante una cinta de conexión a tierra de baja impedancia para evitar la distorsión de la señal de realimentación.
Directrices de instalación
ADVERTENCIA CRÍTICA:
Verifique que la alimentación principal del amplificador servo esté completamente aislada y bloqueada antes de iniciar la instalación del motor, los ajustes del acoplamiento del eje o el cableado. Pueden permanecer altas tensiones residuales en los condensadores del bus de CC del amplificador MR-J3 incluso después de apagar el sistema. Espere un mínimo de 15 minutos antes de realizar tareas de mantenimiento en los puntos de conexión.
1
Asegúrese de que la superficie de montaje esté plana y limpia. Alinee estrictamente el centro del eje con la carga accionada para evitar problemas de sobrecarga radial y axial.
2
Instale un acoplamiento flexible diseñado para servosistemas de alta dinámica. No se recomienda un acoplamiento rígido, ya que ejerce esfuerzos físicos no deseados sobre los rodamientos del motor.
3
Conecte los cables de alimentación y del encoder. Fije firmemente todas las carcasas posteriores de los conectores para garantizar la protección IP65 y evitar la contaminación ambiental.