Descripción
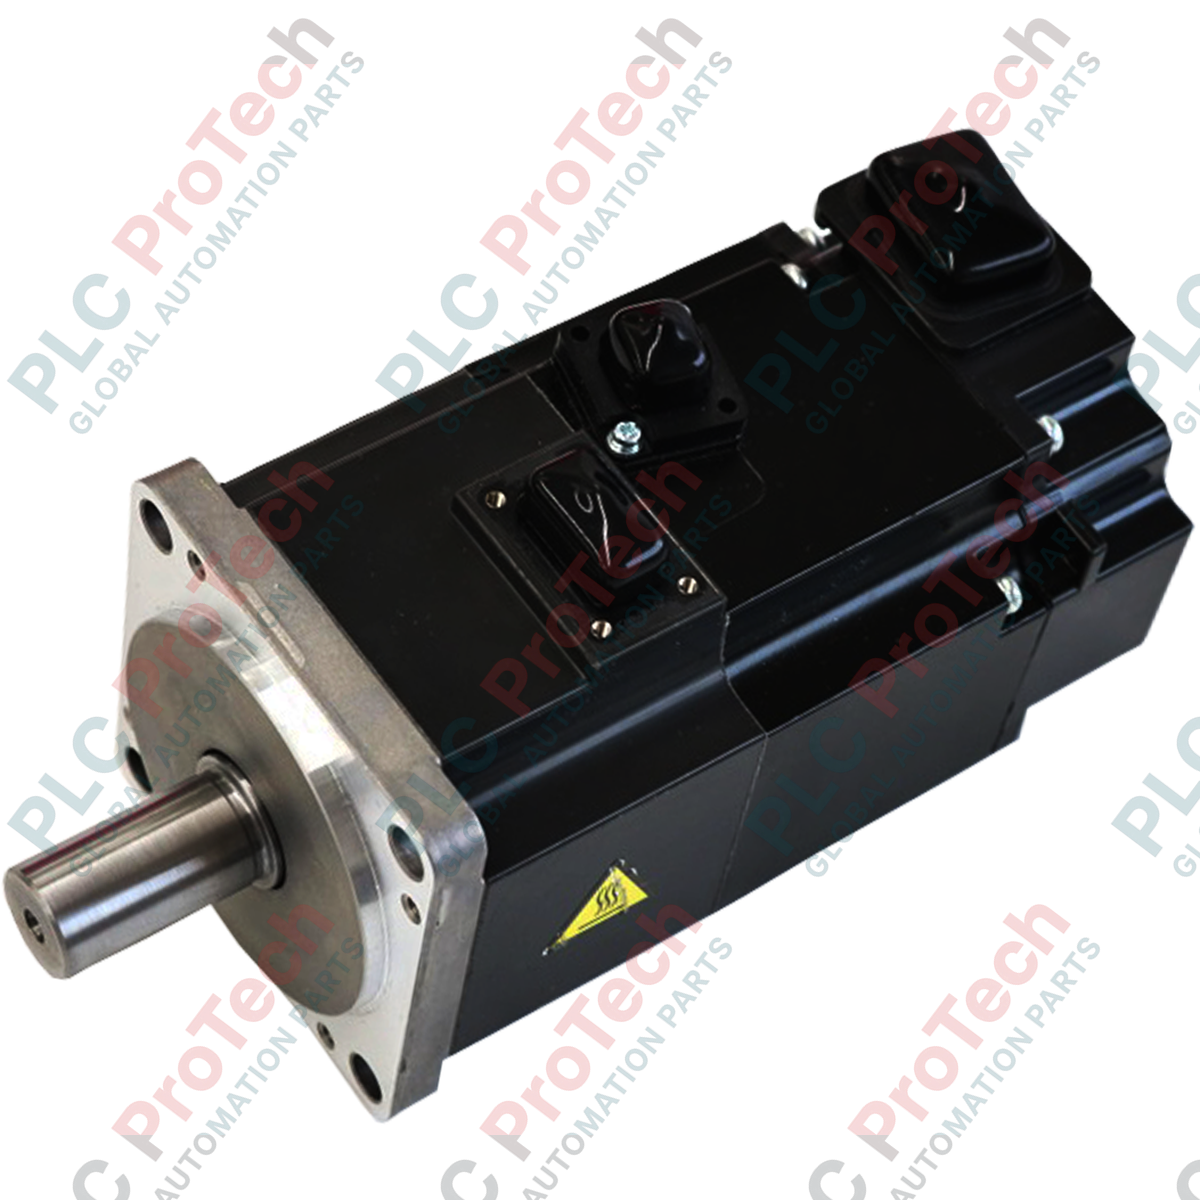
Integrado perfectamente en sistemas de posicionamiento de alta velocidad y precisión, el servomotor rotativo de baja inercia HG-KR73 de Mitsubishi Electric ofrece una potencia de salida continua de 750 W (0,75 kW) dentro de la plataforma MELSERVO-J4 de alto rendimiento. Diseñado para aplicaciones altamente dinámicas que requieren aceleraciones y desaceleraciones rápidas, este motor industrial incorpora un codificador absoluto de 22 bits que proporciona 4.194.304 pulsos por revolución para una precisión excepcional de la posición en lazo cerrado. Capaz de funcionar con varias interfaces de comandos, incluidas CC-Link IE Field y SSCNET III/H mediante amplificadores servo MR-J4 compatibles, este motor mantiene una excelente eficiencia térmica y estabilidad de rotación en entornos exigentes.
Características principales
- Codificador absoluto/incremental de alta resolución y 22 bits para una precisión excepcional de la realimentación.
- Diseño del rotor de baja inercia optimizado para ciclos de arranque y parada de alta frecuencia.
- Estructura totalmente cerrada y aut refrigerada, con un grado de protección IP65 (excepto el eje).
- Integración fluida con los amplificadores servo de la serie MELSERVO-J4, como MR-J4-70B y MR-J4-70A.
- Robusta resistencia ambiental, capaz de funcionar a temperaturas ambiente de hasta 40 °C.
Aplicaciones industriales
- Sistemas industriales de ensamblaje pick-and-place de alta velocidad
- Maquinaria para la fabricación de semiconductores y la manipulación de obleas
- Equipos de embalaje, etiquetado y llenado
- Mesas de posicionamiento X-Y multieje
- Accionamientos de alimentación textil y pequeñas prensas de impresión
Especificaciones técnicas
| Parámetro |
Valor / especificación |
| Fabricante |
Mitsubishi Electric |
| Modelo / número de artículo |
HG-KR73 |
| Nombre de la serie |
MELSERVO-J4 |
| Potencia de salida nominal |
0,75 kW (750 vatios) |
| Par nominal |
2,4 N m |
| Par máximo |
8,4 N m |
| Velocidad nominal |
3000 r/min |
| Velocidad máxima de rotación |
6000 r/min |
| Corriente nominal |
4,8 A |
| Corriente máxima |
17,0 A |
| Momento de inercia del rotor |
1,26 x 10^-4 kg m2 |
| Tipo de detector |
Codificador absoluto/incremental de 22 bits (4.194.304 pulsos/rev) |
| Clase térmica |
130 (clase B) |
| Grado de protección contra la entrada de agentes externos |
IP65 (excepto el eje) |
| Temperatura ambiente de funcionamiento |
De 0 a 40 °C (sin congelación) |
| Peso neto |
2,8 kg |
| Peso de envío (calculado) |
4,0 kg |
Perspectivas de ingeniería empírica
Modelos alternativos y compatibilidad
El HG-KR73 es el modelo de eje estándar y baja inercia de la clase de 750 W. Si el entorno de instalación expone el motor a salpicaduras de aceite, fluidos de corte abundantes o alta humedad, debe utilizarse en su lugar la variante HG-KR73J, que incorpora un retén de aceite integrado en el eje. Además, no confunda la serie HG-KR con la serie HG-MR73 de ultra baja inercia; aunque son físicamente idénticas en sus dimensiones espaciales, presentan envolventes de inercia del rotor completamente distintas y requieren perfiles de ajuste específicos en el software de programación MR Configurator2.
Problemas de aplicación y notas de ingeniería
Asegúrese de que la relación entre la inercia de la carga externa y la inercia del motor no supere el máximo recomendado de 17 veces la inercia del rotor del motor. Superar este límite sin reducir considerablemente la ganancia provocará oscilaciones del lazo servo, vibraciones audibles de alta frecuencia y, finalmente, fallos por sobrecorriente (como AL.50 o AL.51) durante las fases de aceleración rápida. En armarios de control herméticamente sellados, verifique que la temperatura ambiente del motor no supere el umbral de 40 degC, ya que el funcionamiento continuo con una carga elevada cercana al par nominal de 2.4 N m puede llevar los devanados internos al límite térmico de la clase B.
Consejos de puesta en marcha y cableado
Para evitar interrupciones en la comunicación de realimentación, utilice siempre cables de encoder dedicados y con doble blindaje (como los cables MR-EKCBL_M-H o MR-EKCBL_M-L de Mitsubishi). La señal de realimentación serie de alta resolución y 22 bits es sensible al ruido electromagnético de alta frecuencia; por ello, se recomienda encarecidamente tender los cables de alimentación del motor y las líneas de realimentación en conductos metálicos independientes y conectados a tierra. Asegúrese de que la carcasa del motor esté conectada firmemente a tierra mediante el terminal de tierra del amplificador MR-J4 asociado para minimizar las posibles corrientes de fuga.
Directrices de instalación
ADVERTENCIA CRÍTICA:
Verifique que la alimentación de entrada de CA principal del amplificador servo MR-J4 asociado esté completamente desconectada y bloqueada. Espere al menos 15 minutos para permitir que los condensadores internos del bus de CC se descarguen por completo antes de conectar o desconectar los cables de alimentación del motor o del encoder. De no hacerlo, pueden producirse descargas eléctricas mortales y la destrucción inmediata de los componentes electrónicos del encoder.
1
Monte el motor firmemente sobre una placa metálica plana y resistente a las vibraciones. Limpie los compuestos antioxidantes del eje antes de acoplar los componentes mecánicos.
2
Alinee el acoplamiento con precisión; una desalineación excesiva superará la carga radial admisible de 392 N y la carga axial de 147 N, lo que provocará un fallo prematuro de los rodamientos.
3
Conecte los cables del encoder y de alimentación, asegurándose de que encajen firmemente en sus respectivos conectores. Evite tender los cables con curvas pronunciadas o sometidos a tensión estructural.