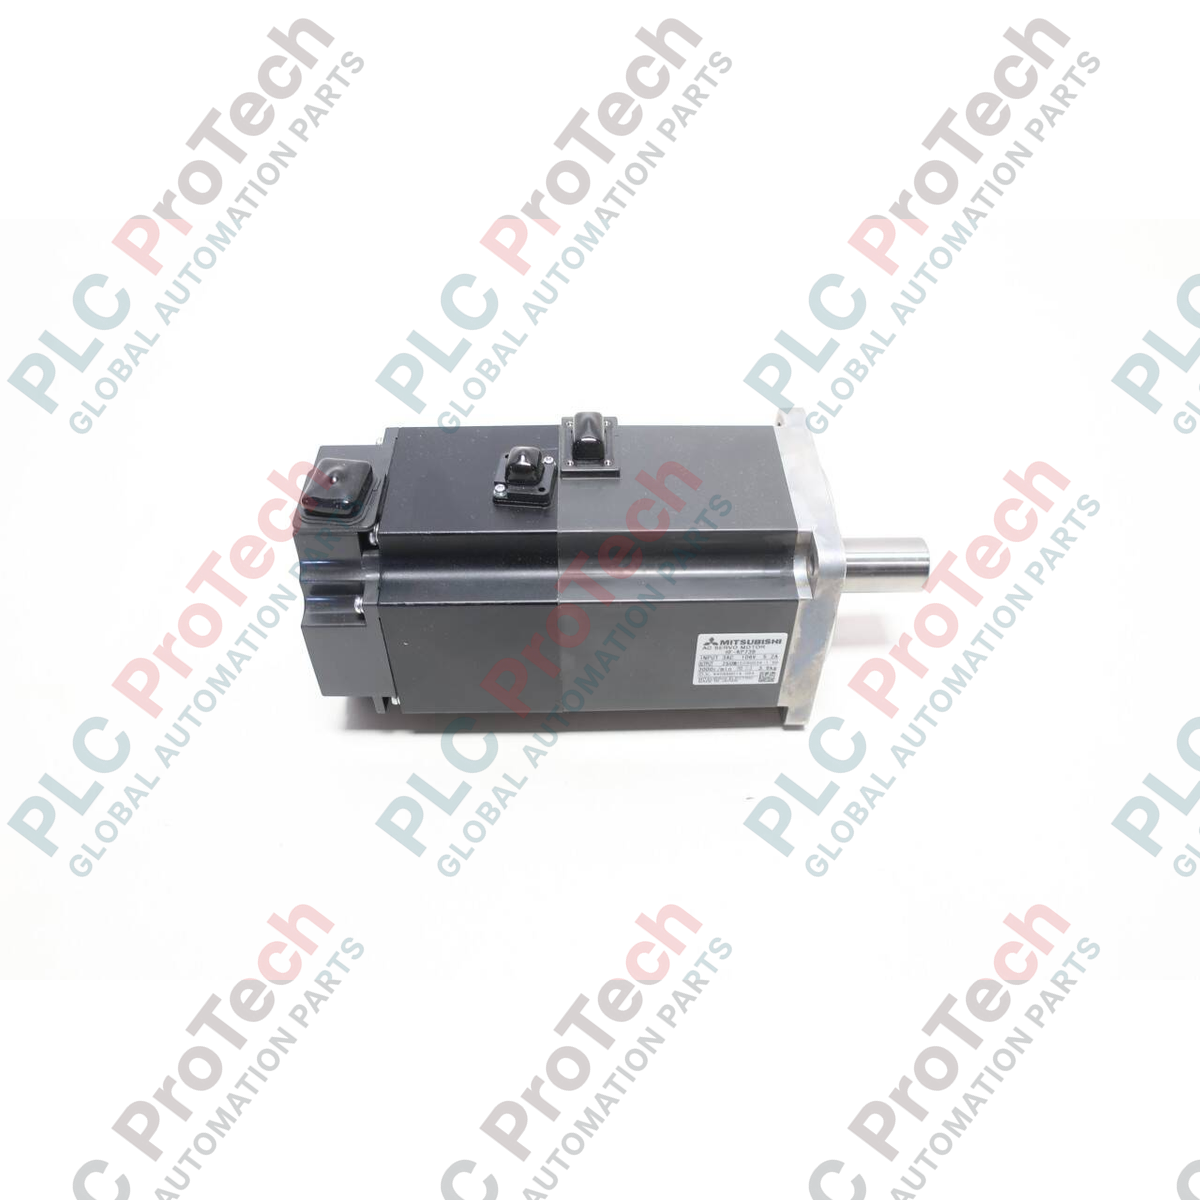
Deskripsi
Dirancang untuk kontrol gerak loop tertutup yang presisi, motor servo AC industri Mitsubishi Electric HF-KP73 menyediakan keluaran torsi dinamis dalam bentuk yang ringkas. Direkayasa khusus untuk dipasangkan dengan seri amplifier MELSERVO-J3, motor rotari inersia rendah ini memberikan kinerja pemosisian yang andal dalam siklus kerja tinggi. Encoder terintegrasi beresolusi tinggi memastikan presisi mikrolangkah dan mengurangi kesalahan pelacakan dalam sistem pengemasan, pengindeksan, dan pemosisian yang menuntut.
Fitur Utama
- Desain rotor inersia rendah yang dioptimalkan untuk siklus akselerasi dan deselerasi cepat.
- Encoder absolut/inkremental 18-bit terintegrasi yang menyediakan 262.144 pulsa per putaran untuk akurasi lintasan tingkat tinggi.
- Konstruksi bodi berperingkat IP65 yang memberikan perlindungan terhadap debu dan semprotan air bertekanan rendah.
- Konfigurasi poros lurus standar yang dirancang untuk kopling kaku atau integrasi katrol.
- Desain lilitan dengan pembuangan panas yang dioptimalkan untuk memaksimalkan durasi siklus kerja di lingkungan industri tertutup.
Aplikasi Umum
- Meja indeks putar berkecepatan tinggi dan sistem pick-and-place dinamis.
- Mesin pengemasan, pelabelan, dan pengisian yang memerlukan sinkronisasi kecepatan yang akurat.
- Gantry Kartesius multi-sumbu dan tahap pemosisian XY berukuran kecil.
- Mesin pemasangan komponen elektronik presisi.
Spesifikasi Teknis
| Parameter |
Spesifikasi |
| Produsen |
Mitsubishi Electric |
| Nomor Model |
HF-KP73 |
| Daya Keluaran Nominal |
0,75 kW (750 W) |
| Kecepatan Nominal |
3000 r/min |
| Kecepatan Rotasi Maksimum |
6000 r/min |
| Torsi Nominal |
2,4 N-m |
| Torsi Sesaat Maksimum |
7,2 N-m |
| Arus Nominal |
5,2 A |
| Amplifier yang Kompatibel |
MR-J3-70A / MR-J3-70B / MR-J3-70T |
| Inersia Rotor |
1,13 x 10^-4 kg-m2 |
| Peringkat IP |
IP65 (tidak termasuk jalur poros) |
| Kapasitas Fasilitas Daya |
1,3 kVA |
| Suhu Operasional |
0 hingga 40 degC |
| Negara Asal |
Jepang |
| Berat Pengiriman (Dihitung) |
3,2 kg |
| Dimensi Kemasan (Dihitung) |
240 mm x 160 mm x 140 mm |
Koneksi dan Antarmuka
| Terminal / Warna Kabel |
Penugasan Pin Daya |
Fungsi / Deskripsi |
| Merah |
U |
Catu Daya Fasa Motor U |
| Putih |
V |
Catu Daya Fasa Motor V |
| Hitam |
W |
Catu Daya Fasa Motor W |
| Hijau / Kuning |
PE |
Pembumian Protektif |
Model Alternatif & Kompatibilitas
HF-KP73 kompatibel mundur sebagai pengganti mekanis untuk motor seri HC-KFS73 yang lebih lama; namun, transisi ini memerlukan pembaruan drive yang sesuai, karena HF-KP menggunakan antarmuka encoder serial 18-bit bawaan seri penguat MR-J3. Jika mengganti perangkat keras, pastikan menyesuaikan parameter ID motor dalam pengaturan perangkat lunak MR Configurator sebelum menerapkan beban operasional penuh.
Kesalahan Penerapan & Catatan Teknik
-
Rasio Inersia: Pertahankan rasio inersia beban terhadap motor di bawah 15:1. Melebihi ambang dinamis ini dapat memicu resonansi sistem, yang menyebabkan loop posisi tidak stabil dan motor terlalu panas.
-
Pertimbangan Termal: Pada pemasangan dalam kabinet tertutup, pastikan suhu konvektif sekitar di sekeliling rumah motor tidak melebihi 40 degC untuk menghindari degradasi isolasi lilitan.
-
Pembebanan Poros: Pastikan beban radial tidak melebihi 392 N dan beban aksial tetap di bawah 147 N selama pengoperasian untuk melindungi geometri bantalan internal dari keausan dini.
Tips Commissioning & Pengkabelan
Untuk meminimalkan interferensi elektromagnetik (EMI) frekuensi tinggi dari output PWM drive, jalankan kabel encoder motor dan kabel daya utama di dalam conduit baja terpisah yang di-grounding dengan jarak pemisah minimal 10 cm. Untuk dudukan mesin dengan getaran tinggi, gunakan loop strain relief fleksibel berbahan anyaman pada pig-tail konektor untuk menghindari retak akibat tegangan pada kontak solder konektor internal.
Panduan Pemasangan
PERINGATAN KRITIS: BAHAYA SENGATAN LISTRIK
Isolasi dan lakukan lockout pada semua sumber tegangan suplai utama yang masuk dan menyuplai penguat servo pendamping sebelum melakukan tugas pemasangan atau terminasi kabel. Tunggu setidaknya 10 menit agar kapasitor bus DC penguat benar-benar terlepas hingga mencapai tingkat tegangan yang aman (< 50 VDC) sebelum menyentuh sambungan kabel motor apa pun.
1
Pasang motor dengan kuat pada pelat rangka logam struktural yang berfungsi sebagai heatsink terpadu (ukuran minimum: aluminium 250mm x 250mm x 6mm).
2
Sejajarkan poros motor dan poros beban yang digerakkan secara akurat menggunakan dial gauge untuk mencegah keausan akibat offset sudut pada bantalan.
3
Sambungkan terminal ground selubung kabel encoder dengan kuat ke rangka motor, dan lingkarkan kabel daya melalui inti ferit lokal untuk meredam perambatan EMI.