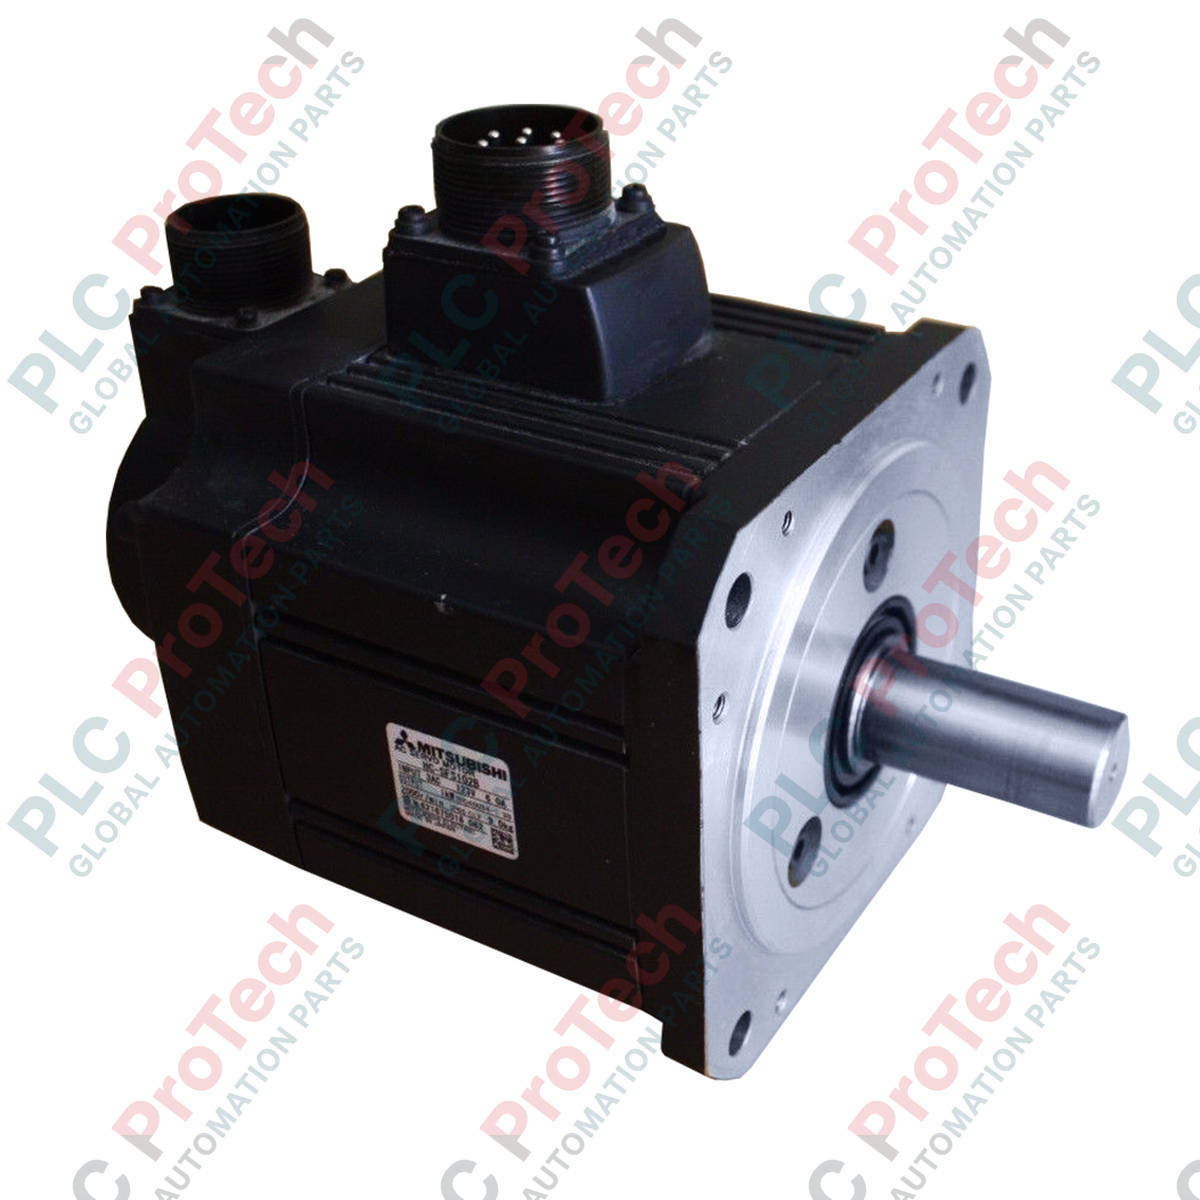
Direka untuk kawalan gerakan industri berketepatan tinggi, motor servo AC 1 kW berinersia sederhana ini, Mitsubishi Electric HC-SFS102B, memberikan prestasi dinamik yang boleh dipercayai dalam seni bina automasi yang mencabar. Dilengkapi dengan brek pegangan elektromagnet terbina dalam, unit ini direka untuk mengekalkan kedudukan aci dengan selamat semasa keadaan kuasa dimatikan, menjadikannya sesuai untuk paksi menegak dan sistem penentududukan yang memerlukan operasi selamat-gagal.
Ciri Utama
-
Reka Bentuk Inersia Sederhana: Dioptimumkan untuk padanan beban yang stabil dan putaran lancar dalam keadaan beban yang berubah-ubah.
-
Brek Elektromagnet: Brek pegangan keselamatan terbina dalam menghalang gelinciran paksi semasa henti kecemasan atau kehilangan kuasa.
-
Maklum Balas Resolusi Tinggi: Bersepadu dengan lancar bersama pemacu servo yang serasi untuk penentududukan gelung tertutup yang tepat.
-
Binaan Kukuh: Pengedap bertaraf industri dan penyambung tugas berat memastikan ketahanan dalam persekitaran yang mencabar.
Aplikasi
- Kawalan paksi menegak dalam pusat pemesinan CNC dan sistem gantri.
- Pengendalian bahan, pembungkusan dan penghantar pengisihan automatik.
- Sistem penentududukan robot berbilang paksi yang memerlukan tork pegangan statik.
Spesifikasi Teknikal
| Parameter |
Nilai Spesifikasi |
| Pengilang |
Mitsubishi Electric |
| Nombor Model |
HC-SFS102B |
| Siri |
Siri HC-SFS (Inersia Sederhana / Kapasiti Sederhana) |
| Output Berkadar |
1.0 kW |
| Kelajuan Berkadar |
2000 r/min |
| Kelajuan Maksimum |
3000 r/min |
| Keserasian Voltan Input |
Kelas 200 VAC |
| Brek Elektromagnet |
Terbina dalam (Brek Pegangan) |
| Jisim Motor |
7.0 kg (12.4 lbs) |
| Berat Penghantaran (Dikira) |
8.0 kg (17.6 lbs) |
Wawasan Kejuruteraan Empirik
Model Alternatif & Keserasian
HC-SFS102B direka untuk dipadankan secara asli dengan penguat servo Mitsubishi MR-J2S-100A (Analog/Nadi) dan MR-J2S-100B (SSCNET). Jika berpindah ke platform MR-J4 atau MR-J5 yang lebih baharu, ambil perhatian bahawa penggantian terus secara fizikal dan elektrik tidak disokong tanpa kabel penukaran khusus dan pemetaan parameter disebabkan perbezaan protokol resolusi pengekod.
Kesilapan Penggunaan & Nota Kejuruteraan
Brek elektromagnet bersepadu ini ialah brek penahan semata-mata dan tidak boleh digunakan untuk nyahpecutan atau pemberhentian dinamik. Mengaktifkan brek semasa motor berputar pada kelajuan tinggi akan menyebabkan kehausan geseran yang pantas, mengurangkan tork penahan dan mengakibatkan kegagalan mekanikal pramatang pada pemasangan brek.
Petua Pentauliahan & Pendawaian
Pastikan litar pelepas brek dikuasakan oleh bekalan kuasa 24 VDC bebas dan terkawal bagi mengelakkan kejatuhan voltan menjejaskan pengaktifan brek. Sentiasa pasang diod penyerap lonjakan secara selari dengan terminal brek untuk melindungi geganti kawalan daripada lonjakan voltan induktif semasa kitaran pensuisan.
Garis Panduan Pemasangan
AMARAN KRITIKAL:
Pisahkan semua sumber kuasa elektrik sebelum memulakan pemasangan. Pastikan LED cas penguat servo padam sepenuhnya. Voltan baki dalam kapasitor bas DC boleh menyebabkan renjatan elektrik yang teruk dan kerosakan peralatan.
1
Pasang motor dengan kukuh pada tapak mesin yang tegar, dengan memastikan penjajaran aci yang tepat dengan gandingan beban bagi mengelakkan beban lampau pada galas jejarian dan paksi.
2
Sambungkan kabel pengekod dan kuasa menggunakan penyambung jenis MS Mitsubishi asal bertaraf ketenteraan. Pastikan wayar bumi disambungkan terus ke terminal bumi perlindungan pemacu servo.
3
Pastikan litar kawalan brek 24 VDC disambungkan dengan betul melalui interlok keluaran berjujukan penguat servo sebelum kuasa utama dihidupkan.