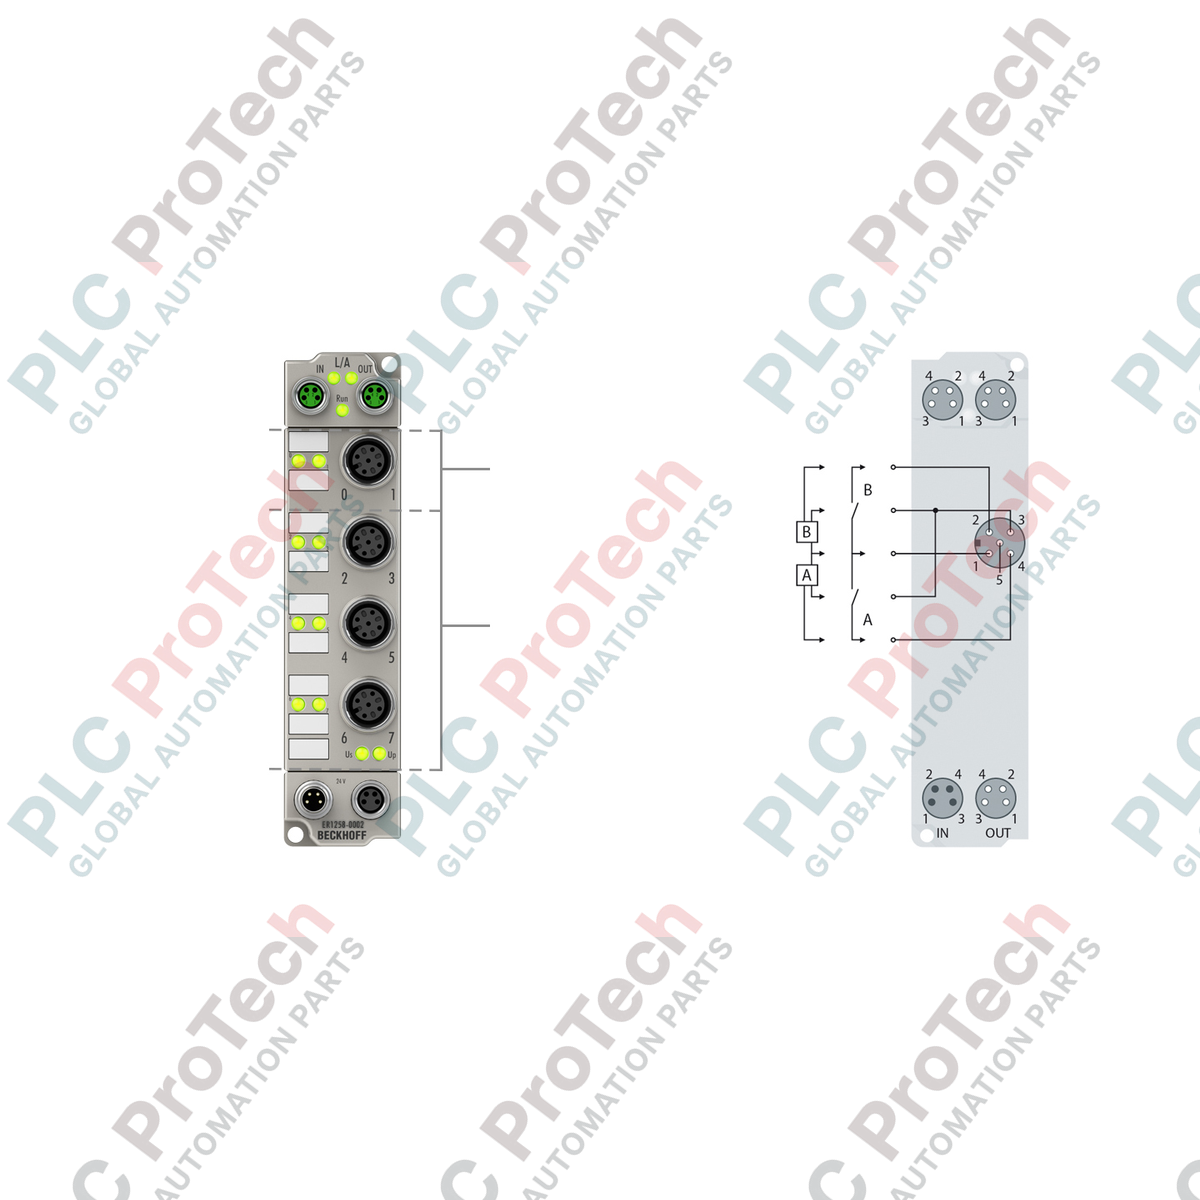
Descrição
Projetada para topologias industriais descentralizadas, a caixa EtherCAT Beckhoff ER1258-0002 funciona como uma interface de entrada digital com grau de proteção IP67, desenvolvida para capturar sinais de alta velocidade em condições ambientais extremas. Este módulo possui 8 entradas digitais, incluindo dois canais equipados com funcionalidades de registro de data e hora com resolução inferior a microssegundos. Encapsulado em uma robusta carcaça de zinco fundido sob pressão, o Beckhoff ER1258-0002 processa os estados dos sinais diretamente no nível da máquina, dispensando a necessidade de gabinetes de controle protetores e reduzindo a complexidade da fiação de campo.
Principais recursos
-
Registro de data e hora preciso: Os canais 0 e 1 são compatíveis com Relógios Distribuídos (DC), com resolução de registro de data e hora de 1 ns para registro de eventos de alta precisão.
-
Proteção industrial: Grau de proteção IP65, IP66 e IP67 com vedação para instalação diretamente na máquina, sem gabinete.
-
Carcaça robusta: A construção em zinco fundido sob pressão oferece resistência superior a choques mecânicos, vibrações e elementos corrosivos.
-
Conectividade padronizada: As conexões de entrada M12, combinadas com as interfaces EtherCAT e de alimentação M8, garantem uma fiação segura e resistente a vibrações.
-
Proteção contra curto-circuito: Monitoramento integrado da alimentação dos sensores a partir da tensão de controle, com limite de corrente total de 0,5 A.
Aplicações
- Máquinas de embalagem de alta velocidade que exigem sincronização em nível de microssegundos.
- Linhas de montagem descentralizadas e redes de transportadores expostas à umidade e poeira.
- Células de fabricação automotiva com alta vibração e interferência eletromagnética (EMI).
- Bancadas de teste e estações de medição que utilizam a tecnologia de Relógio Distribuído.
Especificações técnicas
| Parâmetro da especificação |
Valor / detalhe |
| Fabricante |
Beckhoff Automation |
| Número do modelo |
ER1258-0002 |
| Protocolo / fieldbus |
EtherCAT |
| Número de entradas |
8 (incluindo 2 com configuração de registro de data e hora) |
| Conexões de entrada |
4 x M12 (5 pinos, codificação A) |
| Conexões de barramento |
2 x soquete M8 (blindado, conexão por parafuso) |
| Tensão nominal de entrada |
24 V CC (-15% / +20%) |
| Tempo do filtro de entrada |
10 microssegundos |
| Estados do sinal (EN 61131-2, tipo 3) |
"0" sinal: -3 a +5 V | "1" sinal: 11 a 30 V |
| Relógios distribuídos |
Sim (precisão < 100 ns, resolução de 1 ns no canal 0/1) |
| Consumo de corrente (da US) |
120 mA (excluindo a carga do sensor) |
| Portas de alimentação |
Entrada: 1 x M8 macho (4 pinos); Saída: 1 x M8 fêmea (4 pinos) |
| Isolação elétrica |
500 V RMS |
| Faixa de temperatura de operação |
-25 a +60 degC |
| Faixa de temperatura de armazenamento |
-40 a +85 degC |
| Grau de proteção contra ingresso |
IP65 / IP66 / IP67 (em conformidade com EN 60529) |
| Dimensões (W x A x P) |
30 mm x 126 mm x 26,5 mm |
| Material da carcaça |
Zinco fundido sob pressão |
| Peso líquido |
265 g |
| Peso de envio (calculado) |
2,0 kg (incluindo embalagem industrial segura) |
Conexões e interfaces
| Porta do conector |
Tipo |
Atribuição e função típicas dos pinos |
| Canais de entrada 0 a 7 |
4 x M12 (2 canais por porta) |
Pino 1: alimentação de +24 V CC do sensor; Pino 2: Entrada B; Pino 3: GND; Pino 4: Entrada A; Pino 5: FE (Terra funcional). |
| Entrada EtherCAT |
M8 fêmea, 4 pinos, blindado |
Pino 1: Tx+; Pino 2: Rx+; Pino 3: Rx-; Pino 4: Tx-. Conexão de blindagem rosqueada. |
| Alimentação elétrica |
M8 macho, 4 pinos |
Pino 1: tensão de controle de +24 V CC (US); Pino 2: tensão de periféricos de +24 V CC (UP); Pino 3: GNDS; Pino 4: GNDP. |
Percepções empíricas de engenharia
Modelos alternativos e compatibilidade
O ER1258-0002 de zinco fundido é uma alternativa altamente robusta ao EP1258-0002 com carcaça plástica. Ambos compartilham parâmetros funcionais e perfis XML (ESI) idênticos do TwinCAT. Certifique-se de que o TwinCAT 3 (Build 4020 ou superior) seja implementado para utilizar plenamente o diagnóstico e o desempenho de sincronização do Distributed Clock (DC) em escala submicrossegundo do ER1258-0002.
Armadilhas da aplicação e observações de engenharia
Para evitar imprecisões de temporização nas entradas de carimbo de data e hora de alta velocidade (canais 0 e 1), evite usar sensores com atrasos de comutação superiores a 5 microssegundos. Sensores de proximidade padrão frequentemente introduzem um atraso inerente que compromete a capacidade de sincronização em nanossegundos do hardware. Além disso, certifique-se de que o consumo de alimentação do sensor não exceda o limite integrado de 0,5 A, para evitar o acionamento da proteção interna eletrônica contra curto-circuito.
Dicas de comissionamento e fiação
Sempre utilize cabos de barramento de campo M8 blindados para conectar as portas EtherCAT. A blindagem rosqueada na carcaça de zinco deve estabelecer contato metálico contínuo com a blindagem do cabo para minimizar o ruído eletromagnético em sinais de alta frequência. As conexões M12 e M8 não utilizadas devem ser vedadas com tampas de proteção IP67 para evitar a entrada de umidade e preservar as classificações ambientais.
Diretrizes de instalação
AVISO CRÍTICO: Desenergize todas as fontes de alimentação primárias de controle e periféricos (US e UP) antes de montar ou conectar o módulo. A falha em isolar as linhas de alimentação pode resultar em choque elétrico, danos críticos ao hardware ou comportamento imprevisível da máquina. Certifique-se de que o potencial de terra (FE) seja estabelecido por meio dos furos de montagem.
-
1
Monte a carcaça de zinco fundido sobre uma superfície metálica plana e aterrada usando dois parafusos M3 inseridos nos furos de montagem de 3,5 mm de diâmetro. Aperte os parafusos de montagem com torque de 0,8 Nm.
-
2
Fixe as linhas EtherCAT de entrada e saída aos soquetes M8. Certifique-se de que o anel rosqueado esteja totalmente apertado para manter a integridade da vedação IP67.
-
3
Conecte as linhas da fonte de alimentação de 24 V CC à interface de alimentação M8 de 4 pinos, monitorando os limites de corrente para evitar a sobrecarga das unidades subsequentes.
-
4
Conecte as entradas digitais aos soquetes M12 usando cabos codificados em A. Configure os filtros de entrada e as variáveis do relógio distribuído no gerenciador de sistema do TwinCAT.