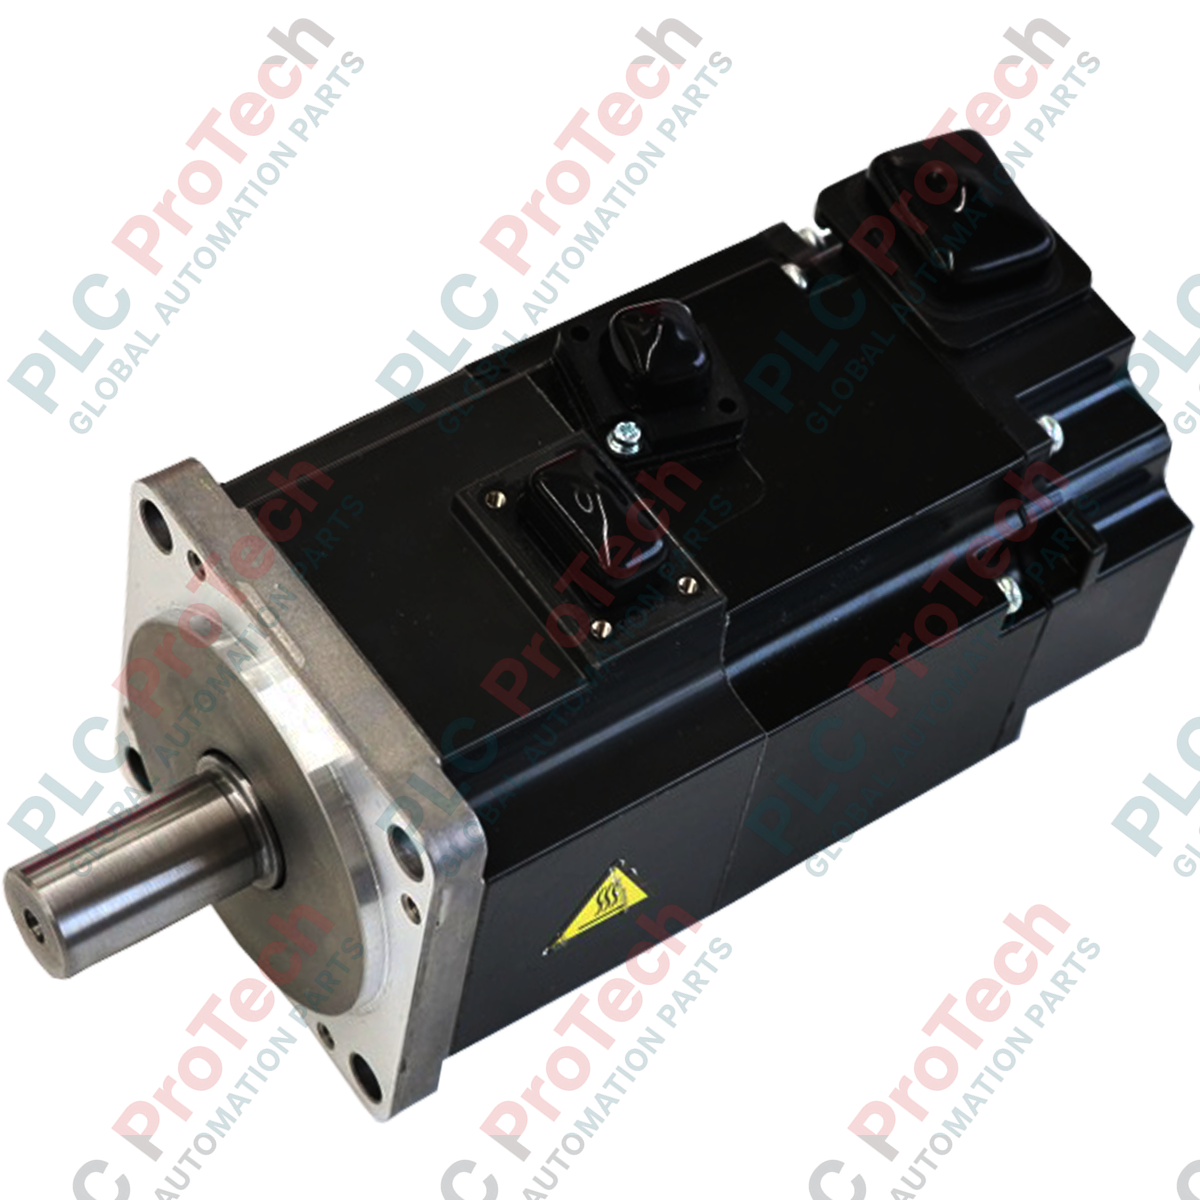
Descrição
Projetado para posicionamento preciso e controle dinâmico de movimento, o Mitsubishi Electric HG-KR43 é um servo motor rotativo de baixa inércia desenvolvido para a plataforma de automação MELSERVO-J4. Operando em uma classe de tensão de 200 V, este motor apresenta formato compacto, potência nominal de 0,4 kW e torque nominal de 1,3 N-m. Ele foi projetado com sistemas de feedback de alta resolução para atender às rigorosas demandas das máquinas industriais modernas.
O HG-KR43 é equipado com um encoder absoluto/incremental de alta resolução de 22 bits, equivalente a 4.194.304 pulsos por revolução. Esse nível de resolução garante excelente precisão de trajetória, baixa oscilação de velocidade e operação estável mesmo em baixas velocidades. Seu rotor de baixa inércia o torna especialmente adequado para aplicações que exigem ciclos de aceleração e desaceleração de alta frequência. Compatível com várias redes de comunicação industrial por meio de amplificadores MELSERVO-J4 correspondentes, integra-se facilmente a redes CC-Link IE Field, configurações SSCNET III/H e arquiteturas de controle por pulso/analógico de uso geral.
Características
- Projeto de baixa inércia otimizado para aceleração rápida, desaceleração e ciclos de posicionamento de alta frequência.
- Encoder de feedback de alta resolução de 22 bits, operando nos modos absoluto e incremental, com 4.194.304 pulsos por revolução.
- Projeto robusto para ambientes exigentes, com classificação de proteção IP65 (exceto a parte de passagem do eixo).
- Mecanismo de resfriamento natural com estrutura totalmente fechada e aut####resfriada.
- Compatível com uma ampla variedade de amplificadores servo Mitsubishi MR-J4 compatíveis com CC-Link IE, SSCNET III/H e interfaces de uso geral.
Aplicações
- Máquinas de embalagem e etiquetagem que exigem indexação de alta velocidade.
- Sistemas de montagem de semicondutores e componentes eletrônicos.
- Sistemas de movimentação de materiais e robôs cartesianos multieixos.
- Máquinas de processamento têxtil e sistemas de controle preciso de tensão.
Especificações técnicas
Fabricante
| Mitsubishi Electric |
Modelo / número da peça
| HG-KR43 |
Série
| Série MELSERVO-J4 |
Classe de tensão
| 200 V CA |
Potência nominal de saída
| 0,4 kW |
Torque nominal
| 1,3 N-m |
Torque máximo
| 4,5 N-m |
Velocidade nominal de rotação
| 3000 r/min |
Velocidade máxima de rotação
| 6000 r/min |
Velocidade instantânea permitida
| 6900 r/min |
Corrente nominal
| 2,6 A |
Corrente máxima
| 9,1 A |
Capacidade da fonte de alimentação
| 0,9 kVA |
Momento de inércia (J)
| 0,371 x 10^-4 kg-m2 |
Relação de inércia de carga recomendada
| 25 vezes ou menos |
Detector de realimentação
| Encoder absoluto/incremental de 22 bits (4.194.304 pulsos/revolução) |
Classe térmica
| 130 (B) |
Grau de proteção IP
| IP65 (exceto a parte de passagem do eixo) |
Método de resfriamento
| Totalmente fechado, com resfriamento próprio |
Temperatura de operação
| 0 °C a 40 °C (sem congelamento) |
Temperatura de armazenamento
| -15 °C a 70 °C (sem congelamento) |
Umidade de operação
| 80% de UR ou menos (sem condensação) |
Resistência à vibração
| X: 49 m/s2, Y: 49 m/s2 |
Carga radial permitida
| 245 N |
Carga axial permitida
| 98 N |
Massa do motor
| 1,4 kg |
Peso de transporte
| 2,4 kg |
Amplificadores de servo compatíveis
| Tipo de interface |
Modelo(s) de amplificador compatível(is) |
CC-Link IE Field Network
| MR-J4-40GF, MR-J4-40GF-RJ, MR-J4-40B-RJ010 |
SSCNET III/H
| MR-J4-40B, MR-J4-40B-RJ |
SSCNET III/H integrado de 2 eixos
| MR-J4W2-44B, MR-J4W2-77B, MR-J4W2-1010B |
SSCNET III/H integrado de 3 eixos
| MR-J4W3-444B |
Uso geral (pulso/analógico)
| MR-J4-40A, MR-J4-40A-RJ |
Diretrizes de instalação
-
Montagem: Instale o servomotor em um local com ar ambiente limpo, livre de névoa de óleo, poeira, partículas metálicas e gases corrosivos.
-
Alinhamento: Certifique-se do alinhamento rigoroso do eixo do motor com o eixo da máquina para manter as cargas radiais abaixo de 245 N e as cargas axiais abaixo de 98 N durante a operação.
-
Fiação: Passe os cabos de alimentação do motor e os cabos do encoder por caminhos separados para minimizar a interferência eletromagnética (EMI).
-
Aterramento: Certifique-se de que o terminal de aterramento de proteção do motor esteja devidamente aterrado por meio do chassi do amplificador, para evitar ruídos elétricos e riscos de choque.