Description
Descrição
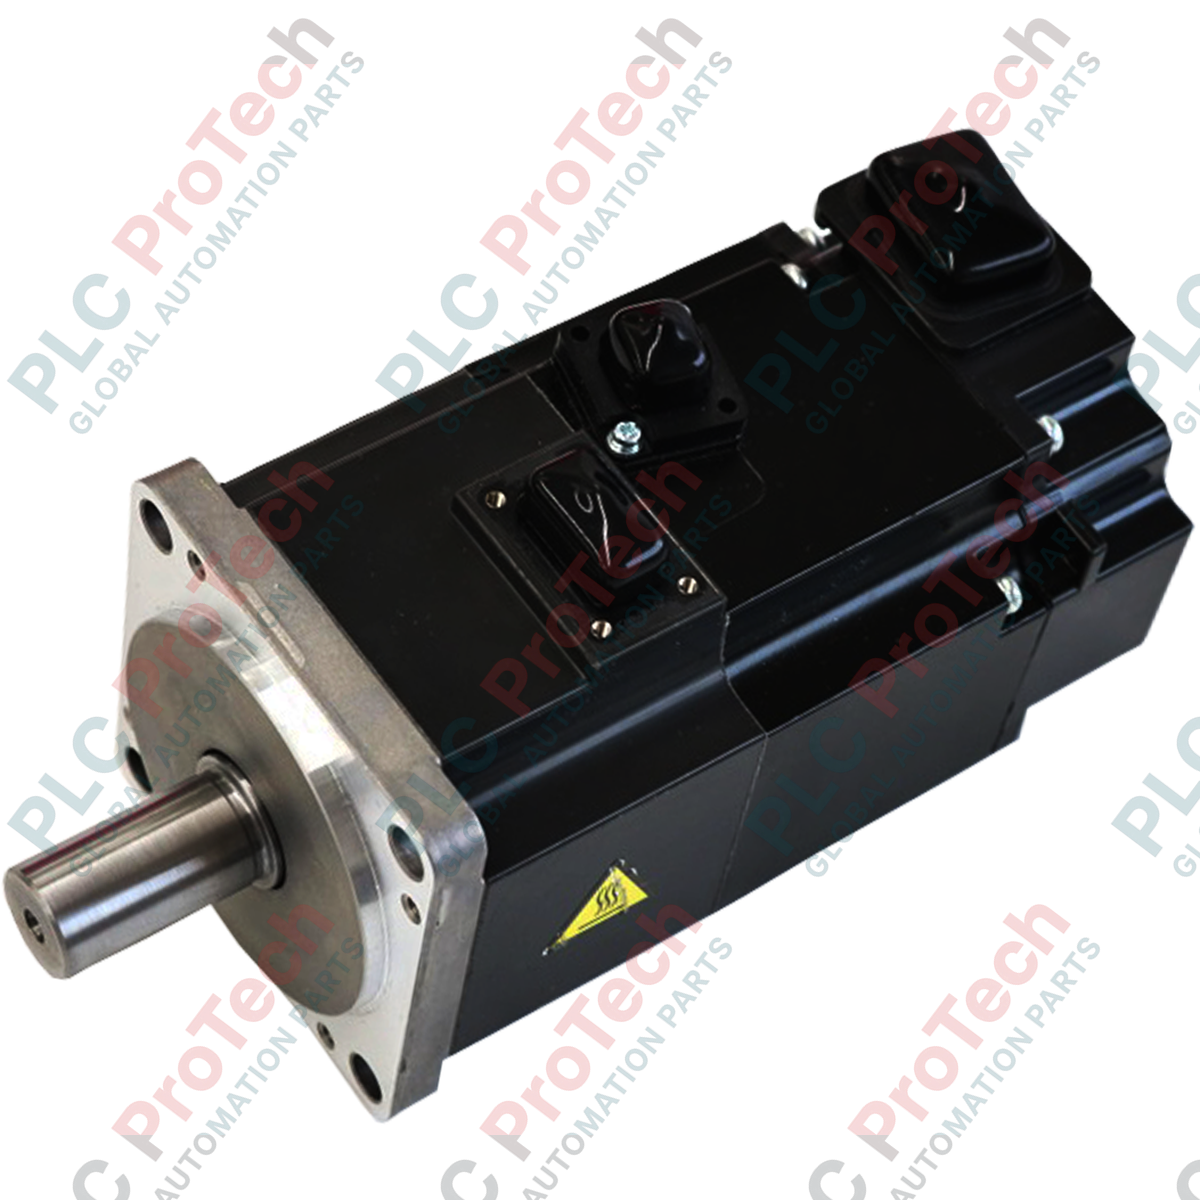
Integrando-se perfeitamente a sistemas de posicionamento de alta velocidade e precisão, o servo motor rotativo de baixa inércia HG-KR73 da Mitsubishi Electric fornece 750 W (0,75 kW) de potência contínua de saída na plataforma de alto desempenho MELSERVO-J4. Projetado para aplicações altamente dinâmicas que exigem aceleração e desaceleração rápidas, este motor industrial conta com um encoder absoluto de 22 bits integrado, que fornece 4.194.304 pulsos por revolução para uma precisão excepcional de posição em malha fechada. Operando com várias interfaces de comando, incluindo CC-Link IE Field e SSCNET III/H por meio de amplificadores servo MR-J4 compatíveis, este motor mantém excelente eficiência térmica e estabilidade rotacional em ambientes exigentes.
- Principais características
- Encoder absoluto incremental de alta resolução, com 22 bits, para excepcional precisão de realimentação.
- Projeto de rotor de baixa inércia otimizado para ciclos de partida e parada de alta frequência.
- Estrutura totalmente fechada e autorresfriada, com grau de proteção IP65 (exceto o eixo).
- Integração perfeita com amplificadores servo da série MELSERVO-J4 (como MR-J4-70B e MR-J4-70A).
Robusta resistência ambiental, capaz de operar em temperaturas ambientes de até 40 degC.
- Aplicações industriais
- Sistemas industriais de montagem pick-and-place de alta velocidade
- Máquinas para fabricação de semicondutores e manuseio de wafers
- Equipamentos de embalagem, etiquetagem e enchimento
- Estágios de posicionamento X-Y de múltiplos eixos
Acionamentos de alimentação têxtil e pequenas prensas de impressão
| Especificações técnicas |
Parâmetro |
| Valor / especificação |
Fabricante |
| Mitsubishi Electric |
Modelo / número do artigo |
| HG-KR73 |
Nome da série |
| MELSERVO-J4 |
0,75 kW (750 Watts) |
| Potência nominal de saída |
2,4 N m |
| Torque nominal |
8,4 N m |
| Torque máximo |
3000 r/min |
| Velocidade nominal |
6000 r/min |
| Velocidade máxima de rotação |
4,8 A |
| Corrente máxima |
17,0 A |
| Momento de inércia do rotor |
1,26 x 10^-4 kg m2 |
| Tipo de detector |
Encoder absoluto incremental de 22 bits (4.194.304 pulsos/rev) |
| Classe térmica |
130 (Classe B) |
| Grau de proteção contra ingresso |
IP65 (exceto o eixo) |
| Temperatura ambiente de operação |
0 a 40 degC (sem congelamento) |
| Peso líquido |
2,8 kg |
| Peso de envio (calculado) |
4,0 kg |
Informações práticas de engenharia
Modelos alternativos e compatibilidade
O HG-KR73 é o modelo de baixa inércia e eixo padrão da classe de 750 W. Se o ambiente de instalação expuser o motor a respingos de óleo, fluidos de corte em grande quantidade ou alta umidade, deve ser utilizada a variante HG-KR73J, equipada com um retentor de óleo integrado no eixo. Além disso, não confunda a série HG-KR com a série de ultra baixa inércia HG-MR73; embora sejam fisicamente idênticas em suas dimensões espaciais, elas apresentam envelopes de inércia do rotor completamente distintos e exigem perfis de ajuste dedicados no pacote de programação MR Configurator2.
Armadilhas de aplicação e observações de engenharia
Certifique-se de que a relação de inércia da carga externa em relação ao motor não exceda o máximo recomendado de 17 vezes a inércia do rotor do motor. Exceder esse limite sem uma redução significativa do ganho acionará a oscilação do circuito servo, vibração audível de alta frequência e, por fim, falhas de sobrecorrente, como AL.50 ou AL.51, durante fases de aceleração rápida. Em painéis de controle hermeticamente fechados, verifique se a temperatura ambiente do motor não ultrapassa o limite de 40 degC, pois a operação contínua sob carga elevada, próxima ao torque nominal de 2.4 N m, pode levar os enrolamentos internos aos limites térmicos da Classe B.
Dicas de comissionamento e fiação
Para evitar interrupções na comunicação de realimentação, use sempre cabos de encoder dedicados e com dupla blindagem, como os cabos MR-EKCBL_M-H ou MR-EKCBL_M-L da Mitsubishi. O sinal serial de realimentação de alta resolução e 22 bits é sensível a ruídos eletromagnéticos de alta frequência; portanto, recomenda-se instalar os cabos de alimentação do motor e as linhas de realimentação em eletrodutos metálicos separados e aterrados. Certifique-se de que a carcaça do motor esteja devidamente aterrada ao terminal de terra do servoamplificador MR-J4 correspondente para minimizar possíveis correntes de fuga.
Diretrizes de instalação
AVISO CRÍTICO:
Verifique se a alimentação de entrada CA primária do servoamplificador MR-J4 correspondente está completamente desconectada e bloqueada. Aguarde pelo menos 15 minutos para permitir que os capacitores internos do barramento CC descarreguem completamente antes de tentar conectar ou desconectar os cabos de alimentação do motor ou do encoder. O não cumprimento desse procedimento pode resultar em choque elétrico fatal e na destruição imediata dos componentes eletrônicos do encoder.
1
Fixe o motor firmemente sobre uma placa metálica de montagem plana e resistente a vibrações. Remova quaisquer compostos anticorrosivos do eixo antes de acoplar os componentes mecânicos.
2
Alinhe o acoplamento com precisão; o desalinhamento excessivo excederá a carga radial permitida de 392 N e a carga axial de 147 N, causando falha prematura dos rolamentos.
3
Conecte os cabos do encoder e de alimentação, certificando-se de que se encaixem firmemente em suas respectivas tomadas. Evite instalar os cabos com curvas acentuadas ou tensão mecânica.