Descripción
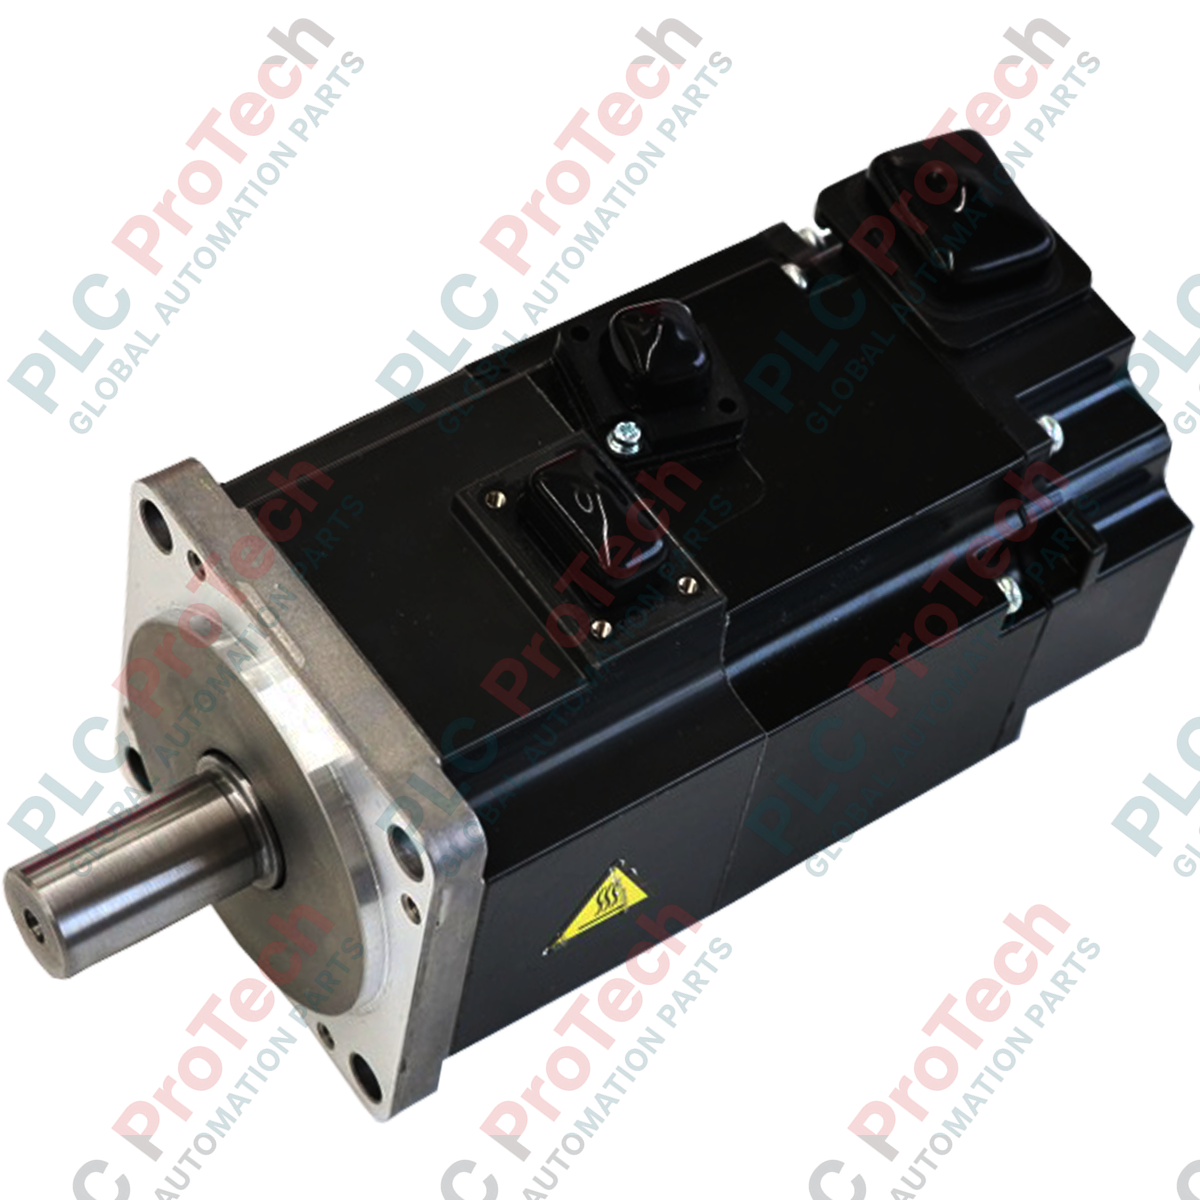
Diseñado para un posicionamiento preciso y un control dinámico del movimiento, el Mitsubishi Electric HG-KR43 es un servomotor rotativo de baja inercia desarrollado para la plataforma de automatización MELSERVO-J4. Con un funcionamiento en una clase de tensión de 200 V, este motor presenta un formato compacto y ofrece una potencia nominal de 0,4 kW y un par nominal de 1,3 N-m. Está diseñado con sistemas de realimentación de alta resolución para satisfacer las rigurosas exigencias de la maquinaria industrial moderna.
El HG-KR43 está equipado con un codificador absoluto/incremental de alta resolución de 22 bits, que ofrece 4.194.304 pulsos por revolución. Este nivel de resolución garantiza una precisión excepcional de trayectoria, una baja ondulación de velocidad y un funcionamiento estable incluso a bajas velocidades. Su diseño de rotor de baja inercia lo hace especialmente adecuado para aplicaciones que requieren ciclos de aceleración y desaceleración de alta frecuencia. Compatible con diversas redes de comunicación industrial mediante amplificadores MELSERVO-J4 correspondientes, se integra fácilmente en redes CC-Link IE Field, configuraciones SSCNET III/H y arquitecturas de control por pulsos/analógico de propósito general.
Características
- Diseño de baja inercia optimizado para una aceleración, desaceleración y ciclos de posicionamiento de alta frecuencia rápidos.
- Codificador de realimentación de alta resolución de 22 bits que funciona tanto en modo absoluto como incremental y ofrece 4.194.304 pulsos por revolución.
- Diseño robusto para entornos exigentes, con un grado de protección IP65 (excepto la parte pasante del eje).
- Mecanismo de refrigeración natural mediante una estructura de bastidor totalmente cerrada y autorrefrigerada.
- Compatible con una amplia gama de amplificadores servo Mitsubishi MR-J4 compatibles con CC-Link IE, SSCNET III/H e interfaces de propósito general.
Aplicaciones
- Maquinaria de embalaje y etiquetado que requiere indexación de alta velocidad.
- Sistemas de ensamblaje de semiconductores y componentes electrónicos.
- Sistemas de manipulación de materiales y robots cartesianos multieje.
- Maquinaria de procesamiento textil y sistemas de control preciso de la tensión.
Especificaciones técnicas
Fabricante
| Mitsubishi Electric |
Modelo / número de pieza
| HG-KR43 |
Serie
| Serie MELSERVO-J4 |
Clase de tensión
| 200 V CA |
Potencia nominal de salida
| 0.4 kW |
Par nominal
| 1.3 N-m |
Par máximo
| 4.5 N-m |
Velocidad nominal de rotación
| 3000 r/min |
Velocidad máxima de rotación
| 6000 r/min |
Velocidad admisible instantánea
| 6900 r/min |
Corriente nominal
| 2.6 A |
Corriente máxima
| 9.1 A |
Capacidad de la fuente de alimentación
| 0.9 kVA |
Momento de inercia (J)
| 0.371 x 10^-4 kg-m2 |
Relación de inercia de carga recomendada
| 25 veces o menos |
Detector de realimentación
| Encoder absoluto/incremental de 22 bits (4.194.304 pulsos/rev) |
Clase térmica
| 130 (B) |
Grado de protección IP
| IP65 (excepto la parte pasante del eje) |
Método de refrigeración
| Totalmente cerrado, refrigeración natural |
Temperatura de funcionamiento
| 0 °C a 40 °C (sin congelación) |
Temperatura de almacenamiento
| -15 °C a 70 °C (sin congelación) |
Humedad de funcionamiento
| 80 % de HR o menos (sin condensación) |
Resistencia a las vibraciones
| X: 49 m/s2, Y: 49 m/s2 |
Carga radial admisible
| 245 N |
Carga de empuje admisible
| 98 N |
Masa del motor
| 1.4 kg |
Peso de envío
| 2.4 kg |
Amplificadores de servomotor compatibles
| Tipo de interfaz |
Modelo(s) de amplificador compatible(s) |
Red de campo CC-Link IE
| MR-J4-40GF, MR-J4-40GF-RJ, MR-J4-40B-RJ010 |
SSCNET III/H
| MR-J4-40B, MR-J4-40B-RJ |
SSCNET III/H integrado de 2 ejes
| MR-J4W2-44B, MR-J4W2-77B, MR-J4W2-1010B |
SSCNET III/H integrado de 3 ejes
| MR-J4W3-444B |
De uso general (pulsos/analógico)
| MR-J4-40A, MR-J4-40A-RJ |
Directrices de instalación
-
Montaje: Instale el servomotor en un lugar con aire ambiente limpio, sin neblina de aceite, polvo, partículas metálicas ni gases corrosivos.
-
Alineación: Asegúrese de que el eje del motor esté estrictamente alineado con el eje de la máquina para mantener las cargas radiales por debajo de 245 N y las cargas de empuje por debajo de 98 N durante el funcionamiento.
-
Cableado: Tienda los cables de alimentación del motor y los cables del encoder por rutas separadas para minimizar la interferencia electromagnética (EMI).
-
Puesta a tierra: Asegúrese de que el terminal de tierra de protección del motor esté correctamente conectado a tierra a través del chasis del amplificador para evitar ruido eléctrico y riesgos de descarga.