


Primer proyecto de PLC TwinCAT en un IPC de Beckhoff
Crear y verificar el primer proyecto de PLC de TwinCAT en un IPC de Beckhoff. Esta lista de comprobación cubre la selección del destino, la detección de EtherCAT, el mapeo de E/S, la activación...
Fabricante: Mitsubishi Electric
Número de producto: MR-J4W2-44B
País de origen:Estados Unidos
Tipo de producto: Amplificadores de servomotor
Pago: Transferencia bancaria, Western Union
Peso: 1400g
Dimensiones: 195 mm x 60 mm x 168 mm
Puerto de envío: Xiamen
Garantía: 12 meses
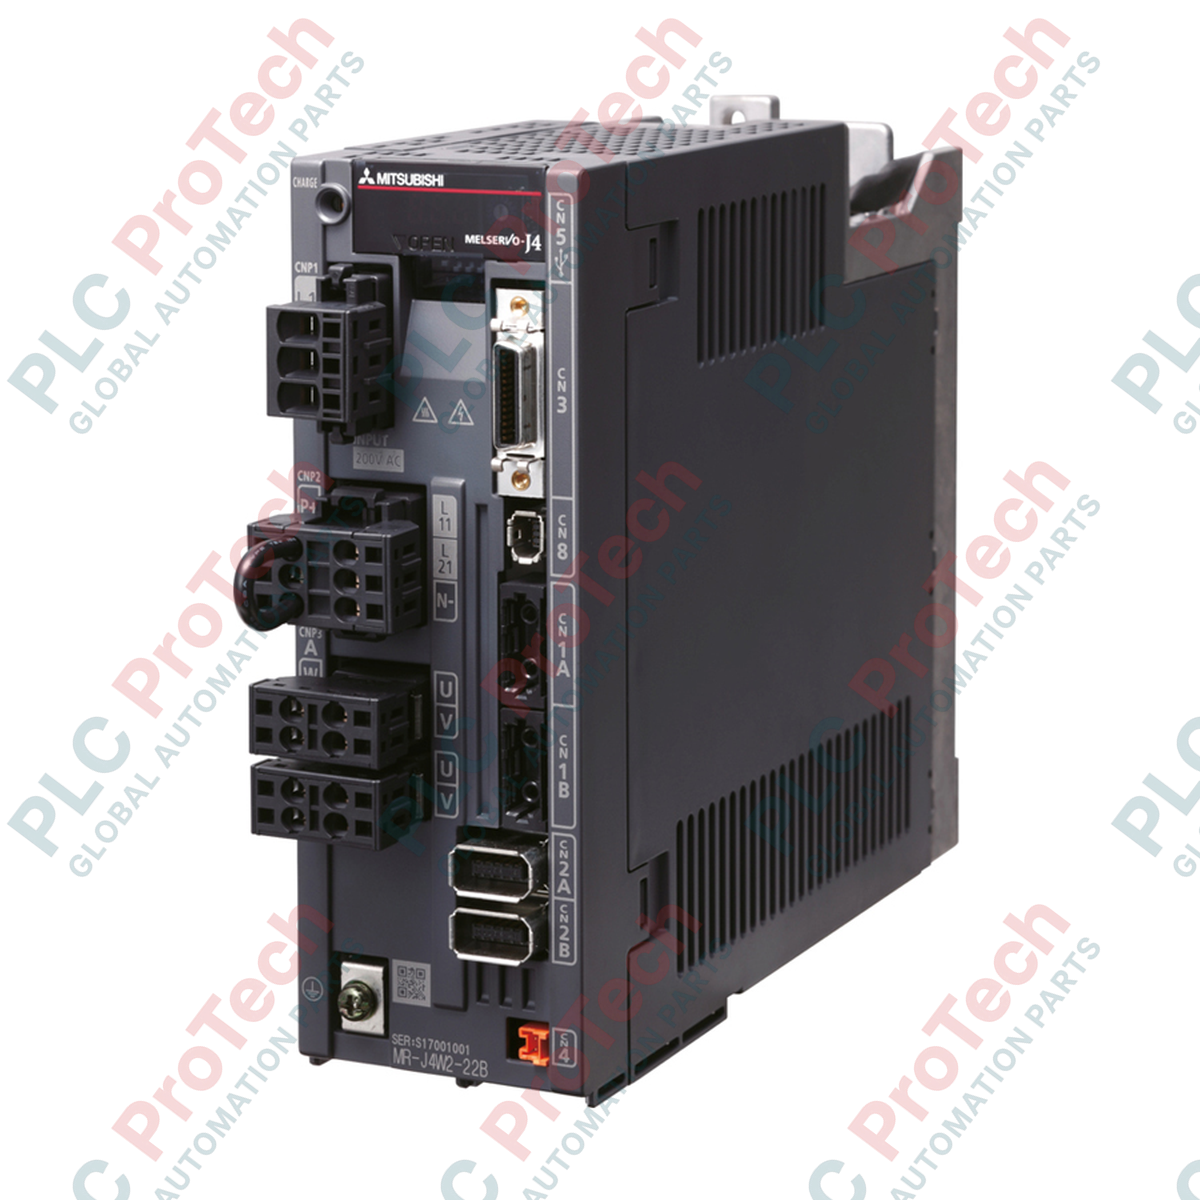
Diseñado para ejecutar un control multieje sincronizado en un único formato que ahorra espacio, el Mitsubishi Electric MR-J4W2-44B es un amplificador de servos de CA digital de dos ejes basado en la plataforma MELSERVO-J4. Al consolidar la electrónica de control para dos ejes independientes de 0,4 kW, esta unidad reduce significativamente el espacio ocupado en los paneles de control, optimiza la distribución de energía y simplifica el enrutamiento de la red. La integración de comunicaciones de fibra óptica de alta velocidad SSCNET III/H permite una sincronización del movimiento de alta resolución con interferencias electromagnéticas insignificantes, lo que la convierte en una opción ideal para ensamblajes automatizados multieje de alta velocidad.
| Fabricante | Mitsubishi Electric |
| Número de modelo | MR-J4W2-44B |
| Nombre de la serie | MELSERVO-J4 (MR-J4) |
| Ejes controlados | 2 ejes (eje A y eje B) |
| Potencia de salida nominal | 0,4 kW por eje (total: 0,8 kW) |
| Interfaz de comunicación | SSCNET III/H (conexión óptica) |
| Alimentación del circuito principal | CA trifásica de 200 a 240 V, 50/60 Hz |
| Alimentación del circuito de control | CA monofásica de 200 a 240 V, 50/60 Hz |
| Compatibilidad del encoder | Sistemas absolutos/incrementales de 22 bits |
| Método de refrigeración | Refrigeración natural |
| Temperatura ambiente de funcionamiento | De 0 a 55 °C (sin congelación) |
| Dimensiones (Al. x An. x Pr.) | 195 mm x 60 mm x 168 mm |
| Peso neto | 1,4 kg |
| Peso de envío (calculado) | 3,5 kg |
| Código de terminal / conector | Asignación funcional |
|---|---|
| L1 / L2 / L3 | Entrada de alimentación del circuito principal (200-240 V CA) |
| L11 / L21 | Entrada de alimentación del circuito de control |
| U / V / W (eje A) | Terminales de salida del servomotor para el eje A |
| U / V / W (eje B) | Terminales de salida del servomotor para el eje B |
| CN1A / CN1B | Conectores de entrada/salida del bucle de fibra óptica SSCNET III/H |
| CN2A / CN2B | Interfaces de conexión del encoder para el eje A / eje B |
| CN8 | Conector de señales de seguridad funcional (STO) |
La serie MR-J4W2 está diseñada como plataforma principal para configuraciones multieje dentro del ecosistema MR-J4. Tenga en cuenta que, al migrar unidades MR-J3W antiguas a la configuración MR-J4W2, es necesario traducir los parámetros en el software de programación, como GX Works2 o GX Works3. Aunque las dimensiones de montaje difieren ligeramente de las unidades de un solo eje, el ahorro de espacio al eliminar el cableado independiente de alimentación de control justifica ampliamente la transición.
Dado que el eje A y el eje B comparten un bus de CC interno común, la energía regenerativa del eje que desacelera se utiliza naturalmente en el segundo eje que funciona como motor. Sin embargo, si ambos ejes realizan simultáneamente una desaceleración con alta inercia, la capacidad regenerativa puede saturar rápidamente el condensador interno y activar un fallo de sobretensión (AL.33). Para operaciones con ciclos regenerativos continuos o una inercia de carga elevada, calcule siempre los requisitos totales de regeneración del sistema y conecte una resistencia de regeneración externa del tamaño adecuado entre los terminales L+ y L-.
Al tender los cables de fibra óptica SSCNET III/H (MR-J3BUS_M), no incumpla el radio de curvatura mínimo de 25 mm. Las curvas pronunciadas o una tensión excesiva de las bridas en el tendido de fibra óptica atenuarán la señal luminosa, lo que provocará fallos aleatorios de línea (AL.37) o errores de comunicación (AL.E6). Coloque siempre tapas en los puertos ópticos no utilizados del amplificador para evitar la contaminación por polvo y humedad de la lente del transceptor óptico.
ADVERTENCIA CRÍTICA:
Riesgo de descarga eléctrica y descarga de carga residual. Desconecte siempre las fuentes de alimentación del circuito principal y del circuito de control antes de comenzar la instalación física o el cableado. Espere al menos 15 minutos después de apagar el equipo para que las lámparas de carga interna situadas en la parte frontal del amplificador se apaguen por completo antes de manipular las conexiones de los cables.

Envío express mundial
Devoluciones y garantía


Envío exprés global
Devoluciones y Garantía
Los pedidos se procesan y entregan de lunes a viernes (excepto festivos).
Para conocer la elegibilidad completa, las tarifas de reposición y los detalles de devoluciones internacionales, por favor consulte nuestro sitio oficial Política de Reembolso y Devoluciones .
| Country of origin |
Estados Unidos
|

Crear y verificar el primer proyecto de PLC de TwinCAT en un IPC de Beckhoff. Esta lista de comprobación cubre la selección del destino, la detección de EtherCAT, el mapeo de E/S, la activación...

Una secuencia práctica de puesta en servicio para las conexiones OPC UA de KEPServerEX: define la propiedad de los datos, prueba las etiquetas localmente, configura el endpoint y la confianza de los...

La puesta en servicio de un PLC conectado por Ethernet suele comenzar con el portátil, no con el controlador. Aprende a registrar la configuración existente, elegir una dirección temporal, probar la...

Los controles para el polvo combustible requieren más que alarmas. Aprende a identificar dónde se genera el polvo, seleccionar la instrumentación, diseñar enclavamientos, gestionar las señales de...

Los bobinados hairpin aumentan el factor de llenado de las ranuras y permiten motores de tracción compactos, pero la geometría de los conductores, las pérdidas de CA, los daños en el aislamiento, la...

Usa Ansible para estandarizar los cambios en servidores SCADA sin aumentar los riesgos en OT. Esta guía abarca inventarios, playbooks idempotentes, pruebas por etapas, credenciales, registro y...