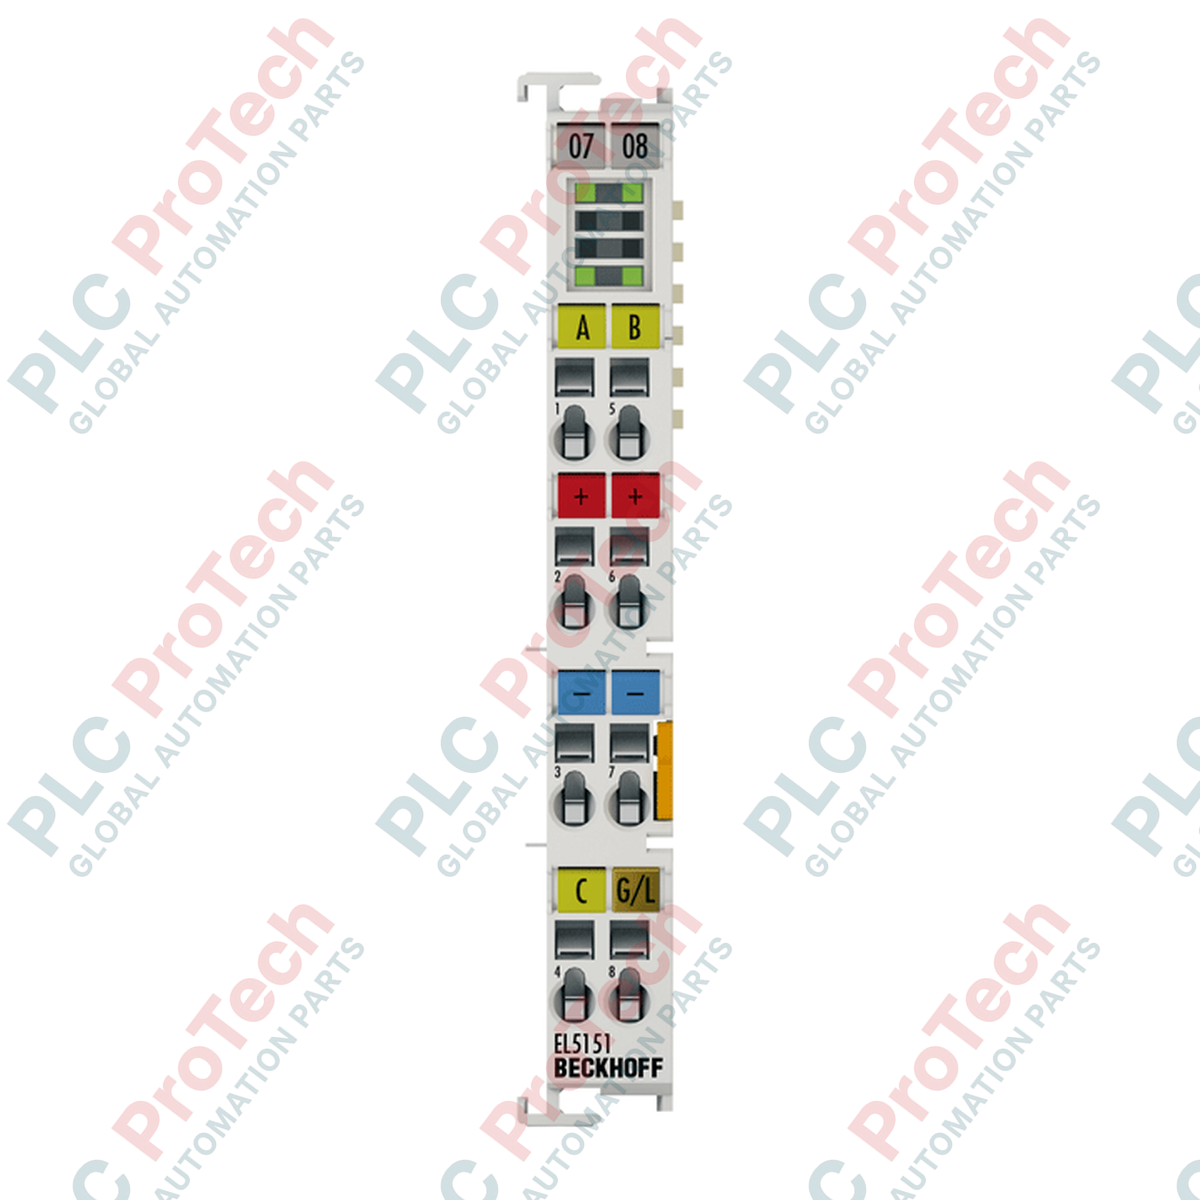
En traitant directement les signaux d’encodeur 24 V CC dans le système de bornes EtherCAT, le Beckhoff EL5151 permet une mesure précise de la position et de la fréquence pour les applications industrielles de commande de mouvement. Ce module sert d’interface pour la connexion directe d’encodeurs incrémentaux dotés de sorties 24 V, en transmettant l’état du compteur au contrôleur de niveau supérieur via l’E-bus.
Caractéristiques principales
-
Interface monocanal : prend en charge la connexion des signaux d’encodeur A, B et C.
-
Profondeur de compteur flexible : options de compteur commutables de 16 et 32 bits pour répondre aux exigences de l’application.
-
Traitement haut débit : fréquence d’entrée maximale de 400 000 incréments par seconde avec évaluation quadruple.
-
Verrouillage/porte intégré : entrée dédiée 24 V CC pour le verrouillage de position déclenché matériellement ou le contrôle de porte du compteur.
-
Résolution en micro-incréments : calcul haute résolution de micro-incréments de 1/256 bit pour un contrôle précis de la vitesse.
-
Alimentation par E-Bus : conception basse consommation consommant généralement 130 mA sur l’E-bus.
Applications industrielles
- Systèmes de positionnement en boucle fermée pour les machines d’emballage et d’assemblage.
- Synchronisation de la vitesse des convoyeurs et suivi des matériaux.
- Indexation de tables rotatives et mesure du déplacement angulaire.
- Intégration d’encodeurs HTL 24 V dans des réseaux EtherCAT haut débit.
Caractéristiques techniques
| Paramètre |
Valeur |
| Fabricant |
Beckhoff |
| Référence du modèle |
EL5151 |
| Nombre de canaux |
1 |
| Connexion de l’encodeur |
A, B, C, entrée de porte/verrouillage 24 V CC, 24 V / 0 V |
| Entrées du capteur |
1 |
| Tension de fonctionnement de l’encodeur |
24 V CC |
| Compteur |
1 x 16/32 bits (commutable) |
| Fréquence d’entrée |
Max. 400 000 incréments/s (avec évaluation quadruple) |
| Décodeur en quadrature |
Évaluation quadruple |
| Signal d’entrée |
24 V CC |
| Tension d’alimentation |
24 V CC (-15 % / +20 %) |
| Tension nominale |
24 V CC au niveau du contact d’alimentation |
| Résolution |
Micro-incréments de 1/256 bit |
| Consommation de courant de l’E-bus |
Typ. 130 mA |
| Température de fonctionnement |
-25 à +60 °C |
| Température de stockage |
-40 à +85 °C |
| Humidité relative |
95 %, sans condensation |
| Dimensions (H x l x P) |
Env. 100 mm x 15 mm x 70 mm |
| Poids d’expédition (calculé) |
1,5 kg (emballage de protection compris) |
Connexions et interfaces
| Connexion de la borne |
Affectation des signaux |
| Entrée A |
Signal A de l’encodeur (24 V DC) |
| Entrée B |
Signal B de l’encodeur (24 V DC) |
| Entrée C |
Impulsion zéro de l’encodeur / signal de verrouillage C (24 V DC) |
| Gâchette/Verrouillage |
Entrée de gâchette ou de verrouillage externe (24 V DC) |
| 24 V / 0 V |
Points d’alimentation du capteur de l’encodeur |
Modèles alternatifs et compatibilité
L’EL5151 est spécialement conçu pour les signaux d’encodeur HTL 24 V (asymétriques). Si votre système utilise des signaux TTL différentiels 5 V (RS422), vous devez utiliser l’EL5101 ou l’EL5152 à la place. Assurez-vous que votre configuration TwinCAT correspond à la révision matérielle de la borne afin d’éviter les erreurs de transition de l’automate EtherCAT, telles que « SAFEOP vers OP impossible ».
Pièges liés à l’application et remarques techniques
Lors d’un fonctionnement proche de la fréquence d’entrée maximale de 400 kHz, la dégradation du signal due à la capacité du câble constitue un point de défaillance courant. Assurez-vous que les signaux d’encodeur 24 V présentent des fronts montants et descendants nets et propres. Le bruit haute fréquence présent sur les lignes de signal peut amener le décodeur en quadrature à enregistrer de faux comptages, entraînant une dérive du positionnement.
Conseils de mise en service et de câblage
Utilisez toujours un câblage blindé à paires torsadées (STP) pour toutes les connexions d’encodeur. Le blindage du câble doit être mis à la terre au point d’entrée de l’armoire de commande à l’aide de colliers de blindage à faible impédance. Configurez la profondeur du compteur (16 bits ou 32 bits) dans le TwinCAT System Manager, sous le répertoire en ligne CoE (CAN over EtherCAT), afin de l’aligner sur le mappage des variables de votre API.
Consignes d’installation
AVERTISSEMENT CRITIQUE
Mettez l’ensemble du système hors tension avant d’insérer ou de retirer la borne de l’assemblage de bus. L’absence d’isolement des contacts d’alimentation 24 V DC et de l’alimentation de l’E-bus peut endommager définitivement l’interface de bus interne et les modules adjacents.
1
Montez la borne sur le rail DIN standard de 35 mm (EN 60715) en alignant la rainure de guidage, puis faites-la glisser fermement jusqu’à ce que le mécanisme de verrouillage s’enclenche.
2
Assurez-vous que les contacts dorés latéraux de l’E-bus sont propres et exempts de débris avant de rapprocher les bornes adjacentes.
3
Raccordez les fils de l’encodeur à l’aide d’un tournevis adapté pour libérer les bornes à ressort. Insérez l’extrémité dénudée du fil, puis relâchez la borne pour sécuriser la connexion.