Description
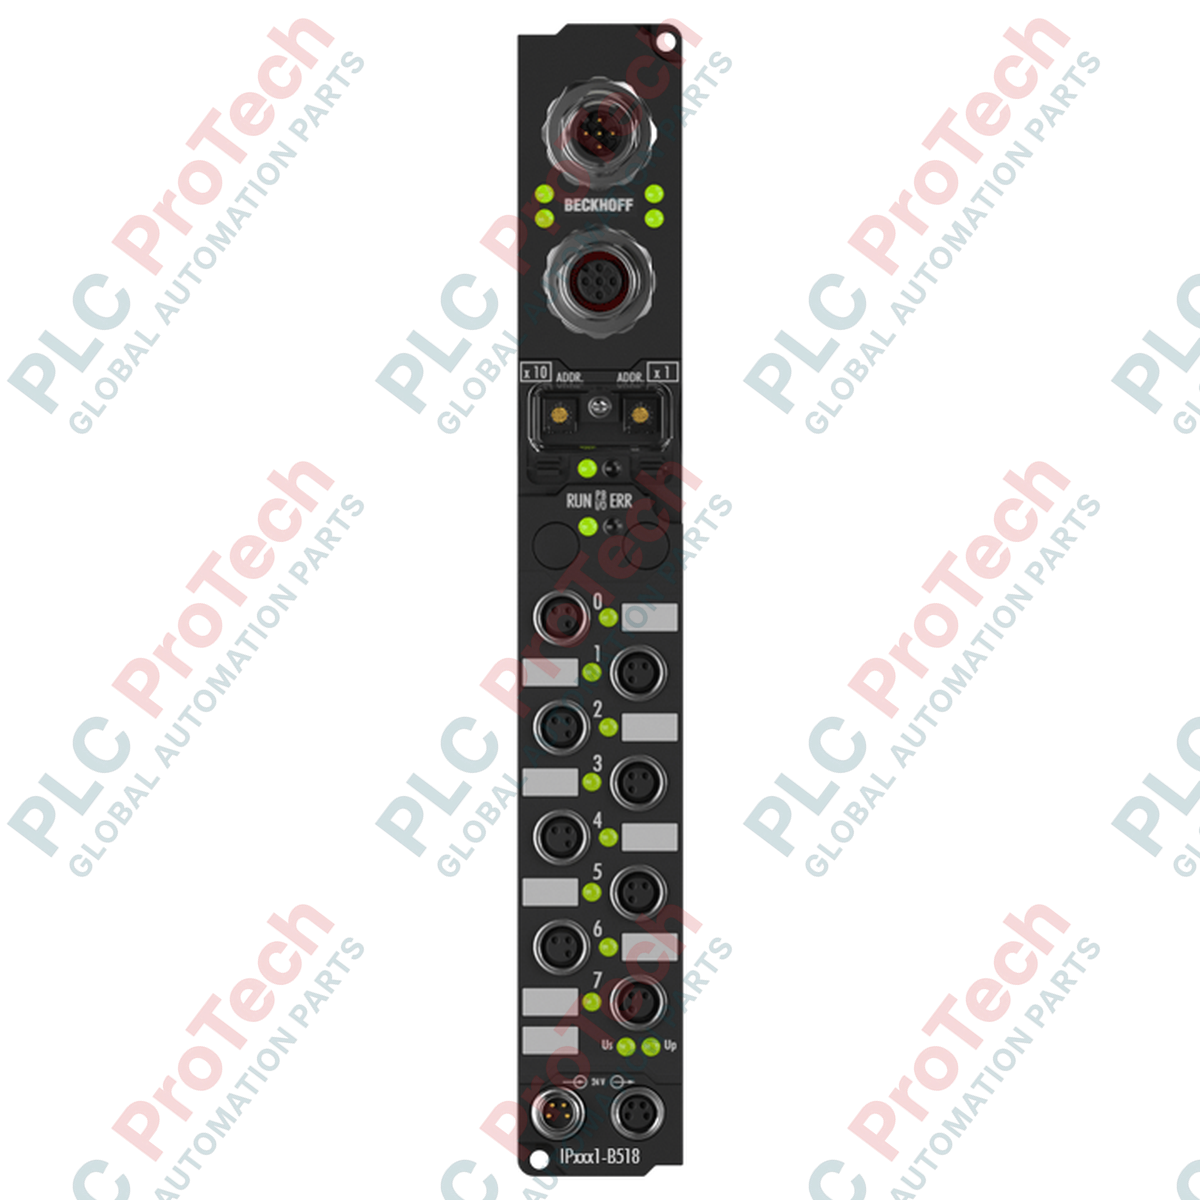
Le BECKHOFF IP2021-B518 est un module de bus de terrain décentralisé hautes performances conçu pour s’interfacer directement avec des actionneurs numériques dans des environnements industriels difficiles. En distribuant les fonctionnalités d’entrée et de sortie directement sur les structures des machines, ce module élimine le besoin d’utiliser des boîtiers de protection coûteux et de réaliser un câblage important avec des câbles de signaux individuels. Il fonctionne comme un nœud décentralisé efficace au sein d’un réseau CANopen et assure des tâches de commande numérique avec une grande fiabilité.
Équipé de 8 sorties numériques, le BECKHOFF IP2021-B518 fournit une interface système fiable pour piloter des charges locales telles que des contacteurs, des vannes, des solénoïdes et des voyants. Les connexions au bus de terrain sont établies via une structure physique en T dotée de connecteurs M12 intégrés. Cette conception simplifie l’installation d’une topologie linéaire CANopen en permettant des configurations en guirlande directe sans répartiteurs externes supplémentaires.
Fabriqué en polyamide robuste, le module offre une résistance exceptionnelle aux contraintes mécaniques, aux vibrations et à la pénétration de liquides. Son boîtier étanche et peu encombrant convient à une installation sur des équipements de production, des bras robotisés et des convoyeurs, où la protection physique et la résistance élevée aux vibrations sont essentielles.
Fonctionnalités
- 8 canaux de sortie numérique indépendants avec protection contre les courts-circuits.
- Interface de bus CANopen intégrée avec configuration de connecteurs en T M12 intégrés.
- Connecteurs à vis M8 pour l’intégration standard d’actionneurs numériques.
- Boîtier XXL robuste en polyamide (PA6) offrant une protection IP65, IP66 et IP67.
- Isolation électrique de 500 V entre la tension de la logique de commande et le réseau de bus de terrain.
- Prise en charge étendue des débits, de 10 kbauds à 1 Mbaud, avec détection automatique.
Applications
- Commande numérique décentralisée d’actionneurs à l’extérieur des armoires électriques traditionnelles.
- Automatisation des convoyeurs et de la manutention des matériaux.
- Commande de blocs de vannes pneumatiques et de bobines de solénoïdes.
- Installations d’automatisation industrielle exposées à la poussière, à l’humidité et aux vibrations.
Spécifications techniques
Généralités
| Paramètre |
Spécification |
| Fabricant |
BECKHOFF |
| Modèle exact |
IP2021-B518 |
| Type de produit |
Boîtier de bus de terrain |
| Matériau du boîtier |
PA6 (polyamide) |
| Homologations |
CE, UL |
Bus de terrain et communication
| Paramètre |
Spécification |
| Protocole de bus de terrain |
CANopen |
| Interface de bus |
1 connecteur M12 mâle (5 broches), 1 connecteur M12 femelle (5 broches) avec connecteur en T intégré |
| Débits de transfert de données |
De 10 kbauds à 1 Mbaud (détection automatique) |
| Largeur en bits dans l’image de processus |
8 sorties |
| Fonctionnalités CANopen |
Surveillance de nœud et de vie, objet d’urgence, mappage des variables, sauvegarde/restauration, 16 PDO d’émission / 16 PDO de réception |
| Méthode de configuration |
Logiciel KS2000 ou via le contrôleur (SDO) |
Sorties numériques
| Paramètre |
Spécification |
| Nombre de canaux |
8 sorties numériques |
| Raccordement de sortie |
M8, type à vis |
| Tension de sortie nominale |
24 V DC (-15 % / +20 %) |
| Courant de sortie maximal |
2 A par canal (protégé individuellement contre les courts-circuits, total de 4 A max.) |
| Courant de court-circuit |
4 A max. |
| Type de charge |
Charge résistive, inductive ou de lampe |
Alimentation électrique et caractéristiques électriques
| Paramètre |
Spécification |
| Raccordements de l’alimentation électrique |
Alimentation : 1 x M8 mâle (4 broches) ; en aval : 1 x M8 femelle (4 broches) |
| Tension de commande |
24 V DC (-15 % / +20 %) |
| Courant d’alimentation du boîtier |
45 mA + consommation des capteurs (0,5 A max.) |
| Isolation électrique |
500 V (tension de commande / bus de terrain) |
Caractéristiques mécaniques et environnementales
| Paramètre |
Spécification |
| Dimensions (W x H x D) |
30 mm x 210 mm x 26,5 mm |
| Type de boîtier |
Boîtier XXL |
| Indice de protection |
IP65, IP66, IP67 (conforme à la norme EN 60529) |
| Température de fonctionnement |
0 à +55 °C |
| Température de stockage |
-25 à +85 °C |
| Installation |
2 trous de fixation (3,5 mm de diamètre pour vis M3) |
| Résistance aux vibrations/chocs |
Conforme aux normes EN 60068-2-6 / EN 60068-2-27 |
| Immunité/émissions CEM |
Conforme aux normes EN 61000-6-2 / EN 61000-6-4 |
Raccordements / Interfaces
| Interface ou borne |
Fonction |
| Connecteur M12 mâle / femelle (5 broches) |
Interface de bus CANopen avec connecteur en T intégré |
| Canaux M8 (8 prises) |
Raccordements des sorties numériques pour les actionneurs 24 V DC |
| M8 mâle (4 broches) |
Entrée d’alimentation de commande 24 V DC |
| M8 femelle (4 broches) |
Raccordement d’alimentation 24 V DC en aval pour les modules suivants |
Directives d’installation
- Assurez-vous que l’ensemble du système d’automatisation industrielle et toutes les alimentations associées sont entièrement hors tension avant de commencer l’installation.
- Fixez solidement le module à l’aide des deux trous de fixation de 3,5 mm de diamètre et de vis M3, sur une surface plane de la machine.
- Raccordez les câbles du réseau CANopen aux ports M12 en T intégrés. Serrez fermement les bagues des connecteurs afin de protéger les connexions contre la pénétration d’humidité.
- Raccordez l’alimentation de commande 24 V DC au connecteur d’alimentation d’entrée M8 mâle à 4 broches. En cas de montage en cascade de l’alimentation, raccordez le connecteur M8 femelle en aval au module suivant.
- Raccordez les actionneurs numériques aux canaux de sortie M8 désignés, en veillant à respecter le câblage approprié et à serrer correctement les connexions.
- Définissez l’adresse et les paramètres appropriés du nœud CANopen dans le logiciel du contrôleur maître (par exemple, TwinCAT) avant le démarrage du système.
Recommandations de remplacement
Lors du remplacement d’un module existant, documentez d’abord la configuration active des nœuds CANopen et l’affectation des ports physiques. Assurez-vous que l’alimentation est coupée avant de débrancher toute connexion M8 ou M12. Installez le module de remplacement, raccordez fermement tous les câbles afin de maintenir l’indice d’étanchéité IP67, puis chargez la configuration matérielle correspondante pour rétablir le fonctionnement de la machine.