Description
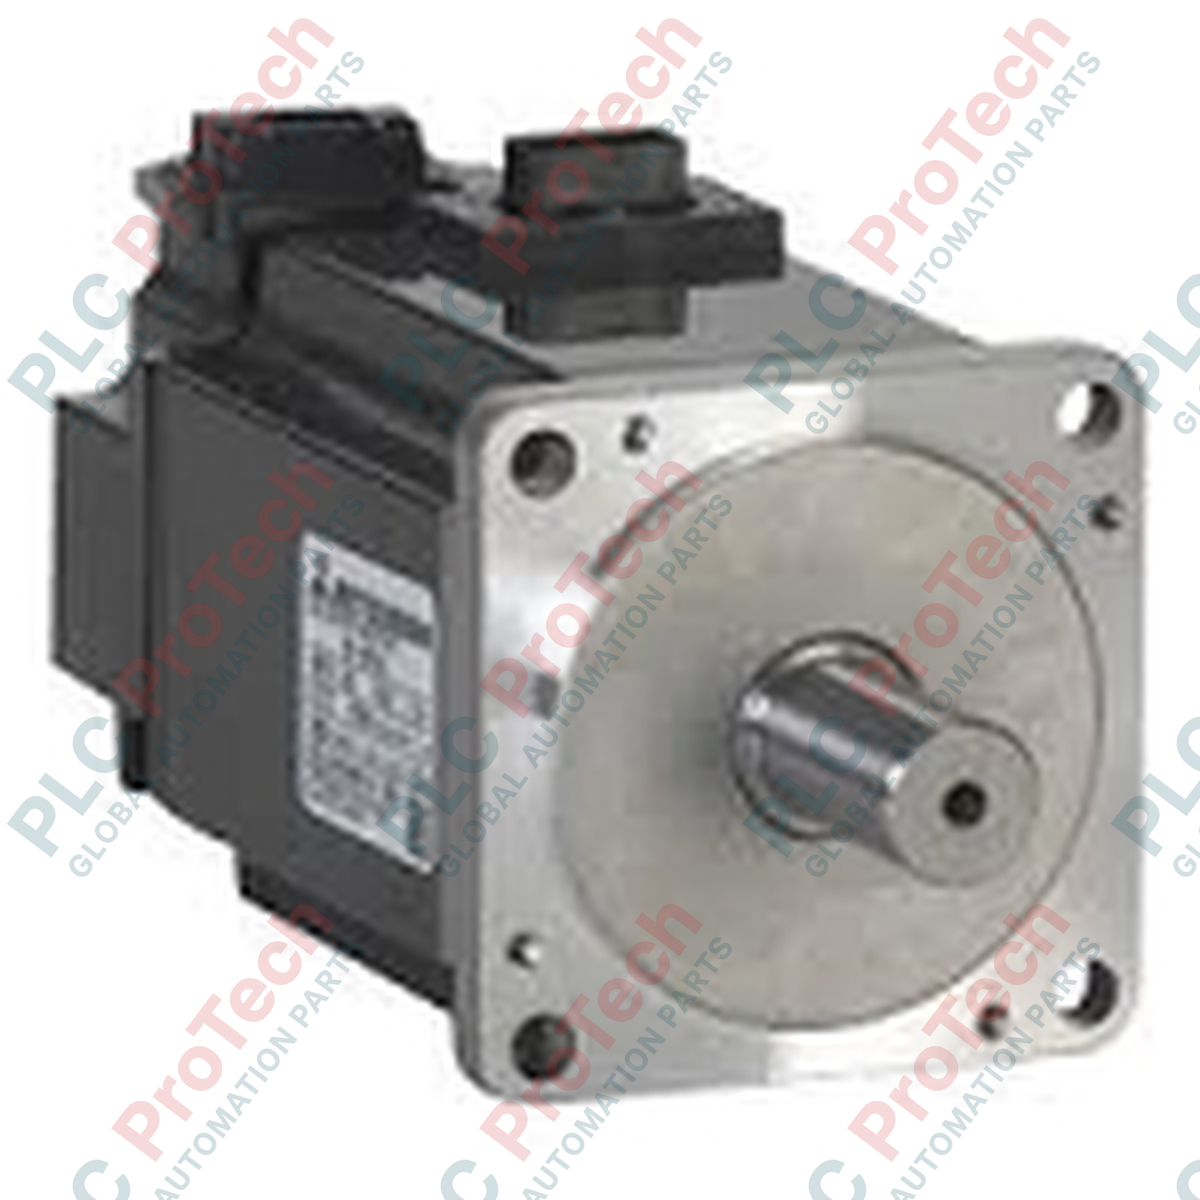
Optimisé pour les tâches de positionnement dynamique à haute fréquence dans les systèmes automatisés modernes, le Mitsubishi Electric HF-KP43 est un servomoteur CA à faible inertie et de très faible capacité. Conçu pour s’intégrer parfaitement à la plateforme MELSERVO-J3, ce moteur servo rotatif haute performance offre une accélération rapide et un contrôle précis de la vitesse dans des conditions de charge très variables. Doté d’un codeur absolu/incrémental intégré avancé de 18 bits, il assure un retour haute résolution afin d’éliminer les écarts de positionnement. Sa conception compacte et ses caractéristiques mécaniques robustes en font un choix idéal pour les configurations de machines nécessitant des réponses transitoires rapides et une dissipation thermique fiable.
Caractéristiques principales
-
Retour haute résolution : équipé d’un codeur absolu/incrémental de 18 bits fournissant 262144 impulsions par tour pour une précision de positionnement exceptionnelle.
-
Rotor à faible inertie : la conception spécialement optimisée du rotor permet des démarrages et arrêts rapides ainsi qu’une accélération rapide sur toute la plage de vitesse.
-
Conception robuste : offre un indice de protection IP65 (à l’exclusion du passage de l’arbre) pour résister à la pénétration de poussière et à une légère infiltration d’humidité dans les environnements industriels difficiles.
-
Compatibilité flexible : conçu pour être associé directement et nativement aux amplificateurs servo MR-J3-40A, MR-J3-40B et MR-J3-40T.
Applications
- Machines d’emballage, de scellage et d’étiquetage à grande vitesse.
- Systèmes de portiques cartésiens multiaxes et machines de prélèvement et de positionnement.
- Systèmes de transfert de tranches de semi-conducteurs de précision et machines d’insertion de composants électroniques.
- Entraînements d’alimentation textile et lignes d’assemblage de fabrication à petite échelle.
Spécifications techniques
| Paramètre de spécification |
Valeur / détails |
| Fabricant |
Mitsubishi Electric |
| Référence |
HF-KP43 |
| Nom de la série |
MELSERVO-J3 (HF-KP) |
| Puissance de sortie nominale |
400 W (0.4 kW) |
| Vitesse nominale |
3000 tr/min |
| Vitesse maximale |
6000 tr/min |
| Couple nominal |
1.3 N-m |
| Couple maximal |
3.8 N-m |
| Spécification du codeur |
18 bits absolu/incrémental (262144 p/tr) |
| Capacité de l’installation électrique |
0.9 kVA |
| Indice de protection IP |
IP65 (à l’exclusion du faux-rond de l’arbre) |
| Amplificateur recommandé |
MR-J3-40A / MR-J3-40B / MR-J3-40T |
| Poids d’expédition (calculé) |
2.5 kg |
| Dimensions de l’emballage (calculées) |
220 x 140 x 120 mm |
Connexions et interfaces
| Connecteur / bornier |
Affectation / fonction du câblage |
| Fiche du câble d’alimentation (côté moteur) |
Rouge (phase U), blanc (phase V), noir (phase W), vert/jaune (terre) |
| Connecteur de retour du codeur |
Connexion directe au port codeur CN2 du servoamplificateur MR-J3 via un câble de bus série blindé |
Modèles alternatifs et compatibilité
Le HF-KP43 est un remplacement fonctionnel des anciens moteurs de la série HC-KFS43. Notez que lors du passage de la série HC-KFS à la série HF-KP, des connecteurs différents sont nécessaires pour les câbles d’alimentation et de codeur. En outre, les paramètres du servoamplificateur MR-J3 doivent être correctement configurés afin qu’il reconnaisse la signature du moteur de la série HF-KP lors de la configuration initiale au démarrage.
Pièges d’application et remarques techniques
Évitez de dépasser la charge radiale maximale de 245 N et la charge axiale maximale de 88 N sur l’arbre du moteur lors de la conception de l’accouplement mécanique. Une surcharge de l’arbre accélérera considérablement l’usure des roulements, ce qui peut entraîner des erreurs de retour ou un grippage mécanique. Dans les armoires sensibles à la chaleur, assurez-vous que la ventilation active est maintenue ; si la température ambiante dépasse 40 degC, le couple de sortie en fonctionnement continu doit être réduit en conséquence.
Conseils de mise en service et de câblage
Pour éliminer les problèmes d’interférences électromagnétiques (EMI), utilisez toujours des câbles de codeur Mitsubishi authentiques à double blindage, tels que ceux de la série MR-EKCBL. Acheminez séparément les câbles d’alimentation du moteur et les fils de signaux de commande afin d’éviter la diaphonie. Assurez-vous que la carcasse du moteur est correctement reliée à la terre de l’armoire industrielle principale au moyen d’une tresse de mise à la terre à faible impédance afin d’éviter toute distorsion du signal de retour.
Directives d’installation
AVERTISSEMENT CRITIQUE :
Vérifiez que l’alimentation principale du servoamplificateur est complètement isolée et consignée avant de commencer l’installation du moteur, les réglages de l’accouplement de l’arbre ou le câblage. Des tensions résiduelles élevées peuvent rester présentes dans les condensateurs du bus CC du servoamplificateur MR-J3, même après l’arrêt du système. Attendez au moins 15 minutes avant d’intervenir sur les points de raccordement.
1
Vérifiez que la surface de montage est plane et propre. Alignez précisément le centre de l’arbre avec la charge entraînée afin d’éviter les problèmes de surcharge radiale et axiale.
2
Installez un accouplement flexible conçu pour les servomécanismes à forte dynamique. Un accouplement rigide est déconseillé, car il impose des contraintes mécaniques indésirables aux roulements du moteur.
3
Branchez les câbles d’alimentation et de codeur. Fixez fermement tous les capots arrière des connecteurs afin de garantir une protection IP65 et d’éviter toute contamination environnementale.