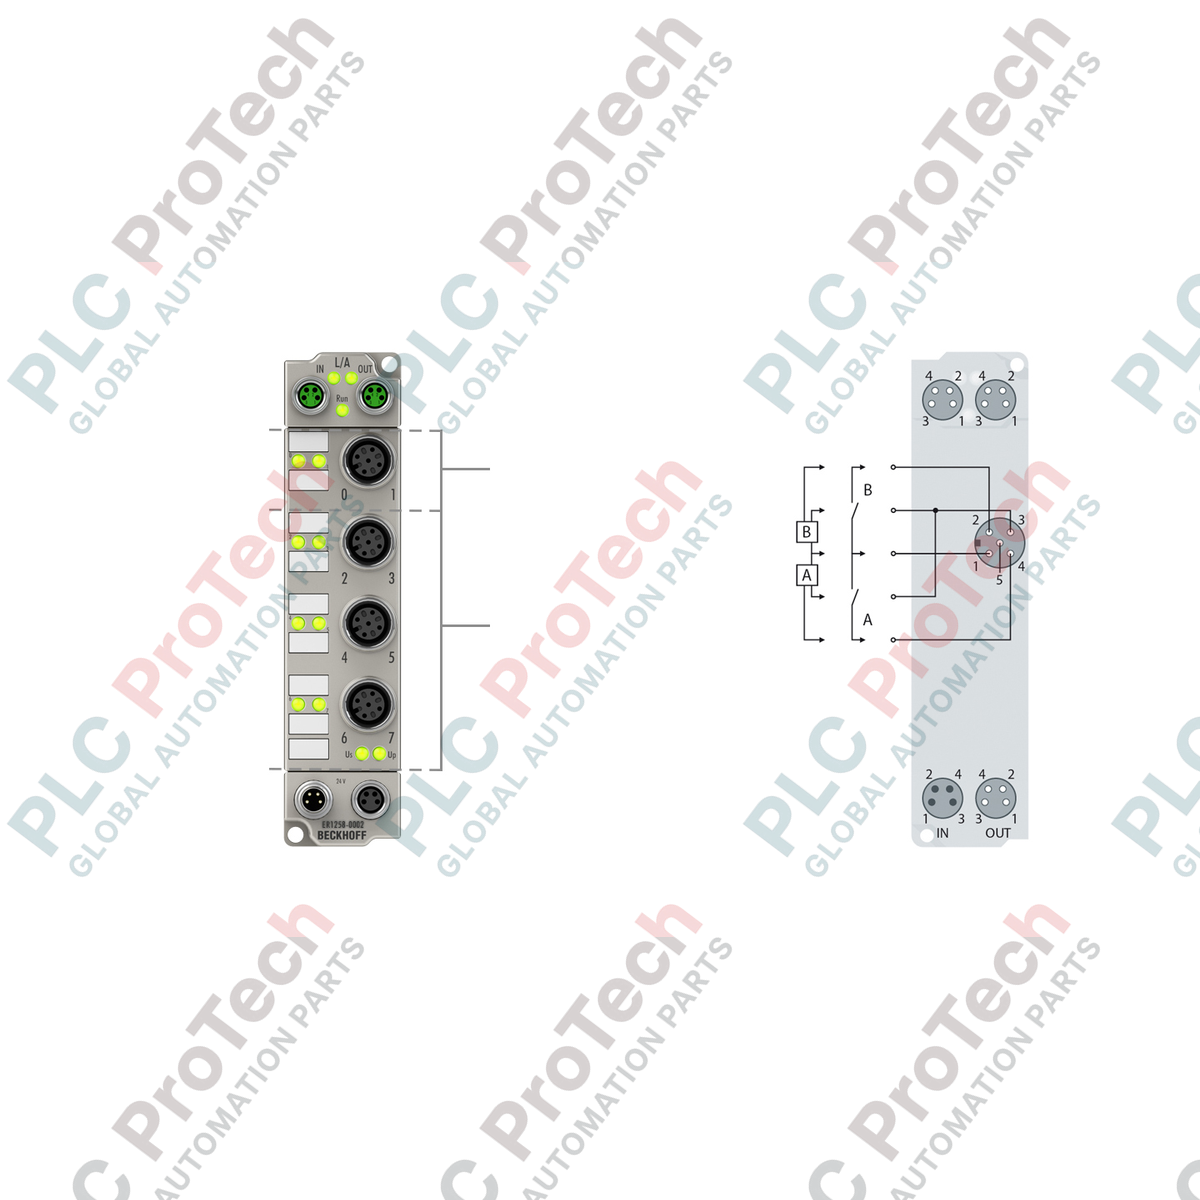
Description
Conçu pour les topologies industrielles décentralisées, l'EtherCAT Box Beckhoff ER1258-0002 est une interface d'entrées numériques classée IP67, conçue pour capter des signaux haute vitesse dans des conditions environnementales extrêmes. Ce module dispose de 8 entrées numériques, dont deux canaux dotés de fonctions d'horodatage inférieures à la microseconde. Logé dans un boîtier robuste en zinc moulé sous pression, le Beckhoff ER1258-0002 traite les états des signaux directement au niveau de la machine, évitant ainsi le recours à des armoires de commande de protection et réduisant la complexité du câblage sur site.
Caractéristiques principales
-
Horodatage précis : les canaux 0 et 1 prennent en charge les Distributed Clocks (DC), avec une résolution d'horodatage de 1 ns pour un enregistrement des événements de haute précision.
-
Protection industrielle : indice d'étanchéité IP65, IP66 et IP67 permettant une installation directement sur la machine sans coffret.
-
Boîtier robuste : la construction en zinc moulé sous pression offre une résistance supérieure aux chocs mécaniques, aux vibrations et aux éléments corrosifs.
-
Connectivité standardisée : les connexions d'entrée M12 associées aux interfaces EtherCAT et d'alimentation M8 garantissent un câblage sûr et résistant aux vibrations.
-
Protection contre les courts-circuits : surveillance intégrée de l'alimentation des capteurs depuis la tension de commande, avec une limite de courant totale de 0,5 A.
Applications
- Machines d'emballage à grande vitesse nécessitant une synchronisation à l'échelle de la microseconde.
- Lignes d'assemblage décentralisées et réseaux de convoyeurs exposés à l'humidité et à la poussière.
- Cellules de production automobile soumises à de fortes vibrations et à des interférences électromagnétiques (EMI).
- Bancs d'essai et stations de mesure utilisant la technologie Distributed Clock.
Spécifications techniques
| Paramètre de spécification |
Valeur / détail |
| Fabricant |
Beckhoff Automation |
| Numéro de modèle |
ER1258-0002 |
| Protocole / bus de terrain |
EtherCAT |
| Nombre d'entrées |
8 (dont 2 avec configuration d'horodatage) |
| Connexions d'entrée |
4 x M12 (5 broches, codage A) |
| Connexions au bus |
2 x prise M8 (blindée, raccordement vissé) |
| Tension d'entrée nominale |
24 V CC (-15 % / +20 %) |
| Temps du filtre d'entrée |
10 microsecondes |
| États des signaux (EN 61131-2, type 3) |
Signal « 0 » : -3 à +5 V | Signal « 1 » : 11 à 30 V |
| Distributed Clocks |
Oui (précision < 100 ns, résolution de 1 ns sur les canaux 0/1) |
| Consommation de courant (depuis US) |
120 mA (hors charge du capteur) |
| Ports d'alimentation |
Entrée : 1 x M8 mâle (4 broches) ; Sortie : 1 x M8 femelle (4 broches) |
| Isolation électrique |
500 V RMS |
| Plage de températures de fonctionnement |
-25 à +60 degC |
| Plage de températures de stockage |
-40 à +85 degC |
| Indice de protection contre les infiltrations |
IP65 / IP66 / IP67 (conforme à la norme EN 60529) |
| Dimensions (l x H x P) |
30 mm x 126 mm x 26,5 mm |
| Matériau du boîtier |
Zinc moulé sous pression |
| Poids net |
265 g |
| Poids d'expédition (calculé) |
2,0 kg (emballage industriel sécurisé inclus) |
Connexions et interfaces
| Port de connexion |
Type |
Affectation typique des broches et fonction |
| Canaux d’entrée 0 à 7 |
4 x M12 (2 canaux par port) |
Broche 1 : alimentation des capteurs +24 V CC ; broche 2 : entrée B ; broche 3 : GND ; broche 4 : entrée A ; broche 5 : FE (terre fonctionnelle). |
| Entrée EtherCAT |
M8 femelle, 4 broches, blindé |
Broche 1 : Tx+ ; broche 2 : Rx+ ; broche 3 : Rx- ; broche 4 : Tx-. Connexion de blindage vissée. |
| Alimentation électrique |
M8 mâle, 4 broches |
Broche 1 : tension de commande +24 V CC (US) ; broche 2 : tension des périphériques +24 V CC (UP) ; broche 3 : GNDS ; broche 4 : GNDP. |
Observations techniques empiriques
Modèles alternatifs et compatibilité
Le modèle ER1258-0002 en zinc moulé constitue une alternative très robuste au modèle EP1258-0002 à boîtier en plastique. Ils partagent des paramètres fonctionnels et des profils XML (ESI) TwinCAT identiques. Vérifiez que TwinCAT 3 (Build 4020 ou version ultérieure) est utilisé afin de tirer pleinement parti des fonctions de diagnostic et des performances de synchronisation de l’horloge distribuée (DC) à la sous-microseconde de l’ER1258-0002.
Pièges liés aux applications et remarques techniques
Pour éviter les imprécisions de synchronisation sur les entrées d’horodatage haute vitesse (canaux 0 et 1), évitez d’utiliser des capteurs dont les retards de commutation dépassent 5 microsecondes. Les capteurs de proximité standard introduisent souvent un retard inhérent qui compromet la capacité de synchronisation à la nanoseconde du matériel. Veillez également à ce que la consommation du capteur ne dépasse pas la limite intégrée de 0,5 A afin d’éviter le déclenchement de la protection électronique interne contre les courts-circuits.
Conseils de mise en service et de câblage
Utilisez toujours des câbles de bus de terrain M8 blindés pour raccorder les ports EtherCAT. Le blindage vissé du boîtier en zinc doit assurer un contact métallique continu avec le blindage du câble afin de réduire les perturbations électromagnétiques sur les signaux haute fréquence. Les connexions M12 et M8 inutilisées doivent être obturées à l’aide de capuchons de protection IP67 afin d’empêcher l’infiltration d’humidité et de préserver les caractéristiques environnementales.
Directives d’installation
AVERTISSEMENT CRITIQUE : Mettez hors tension toutes les alimentations principales de commande et des périphériques (US et UP) avant de monter ou de raccorder le module. Le fait de ne pas isoler les lignes d’alimentation peut entraîner un choc électrique, des dommages matériels critiques ou un comportement imprévisible de la machine. Vérifiez que le potentiel de terre (FE) est établi par l’intermédiaire des trous de fixation.
-
1
Montez le boîtier en zinc moulé sous pression sur une surface métallique plane et mise à la terre à l’aide de deux vis M3 insérées dans les trous de fixation de 3,5 mm de diamètre. Serrez les vis de fixation à 0,8 Nm.
-
2
Fixez les lignes EtherCAT entrantes et sortantes aux connecteurs M8. Vérifiez que la bague filetée est complètement serrée afin de préserver l’étanchéité IP67.
-
3
Raccordez les lignes d’alimentation 24 V CC à l’interface d’alimentation M8 à 4 broches, en surveillant les limites de courant afin d’éviter la surcharge des unités en aval.
-
4
Raccordez les entrées numériques aux connecteurs M12 à l’aide de câbles codés A. Configurez les filtres d’entrée et les variables d’horloge distribuée dans le gestionnaire système TwinCAT.