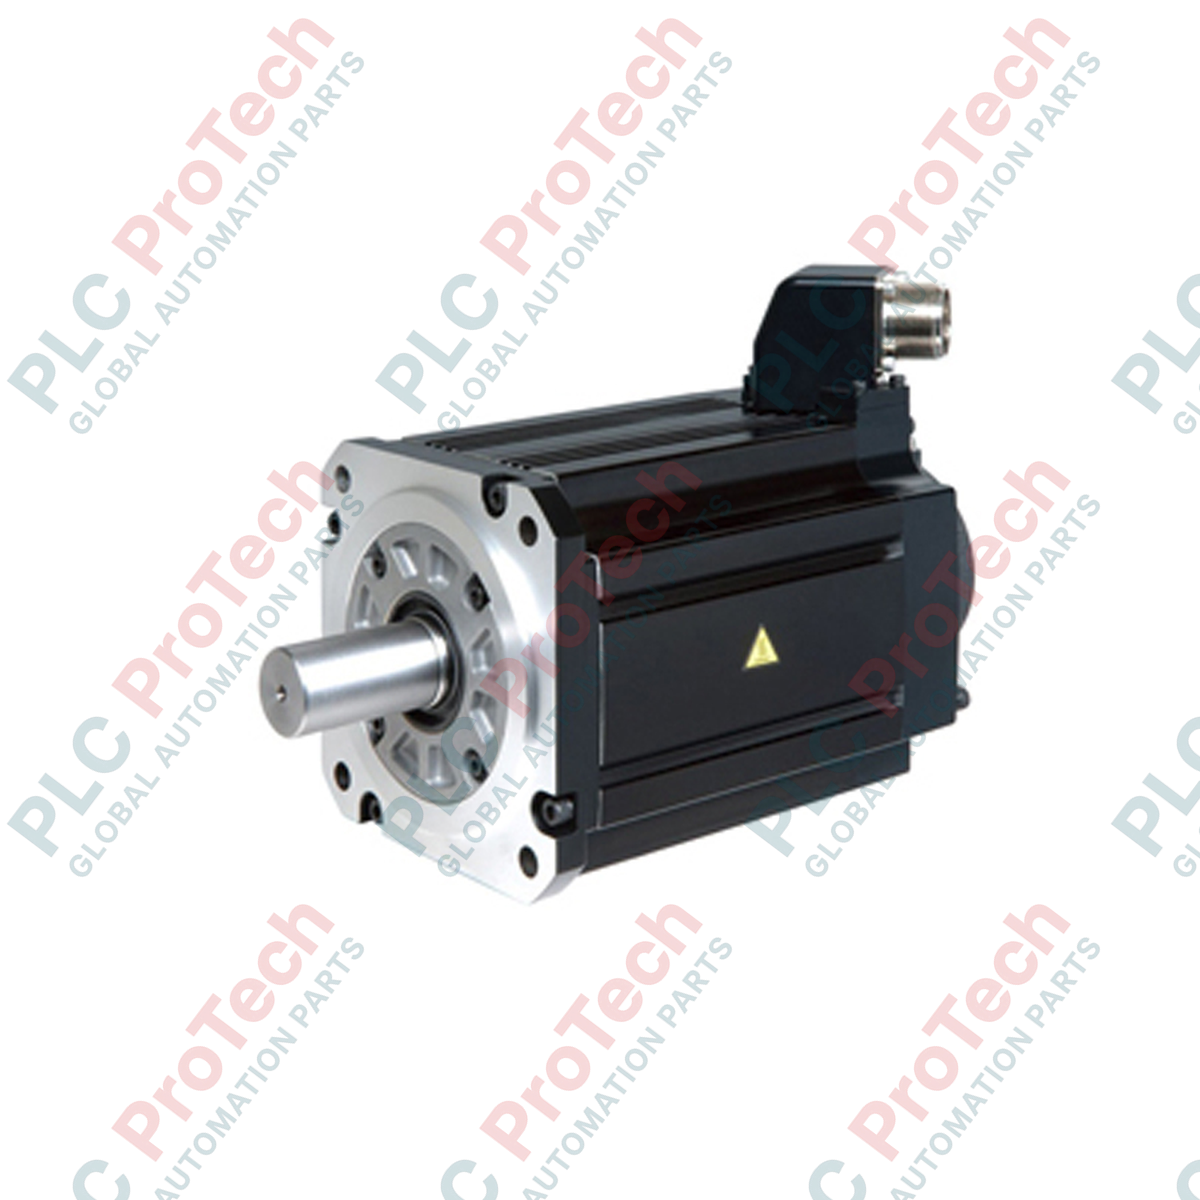
Description
Conçu pour les applications exigeantes de commande de mouvement industriel, le servomoteur CA HG-JR703 de Mitsubishi Electric offre des performances adaptées aux fortes inerties au sein de l’écosystème d’entraînement MELSERVO-J4. Ce moteur rotatif de qualité industrielle est optimisé pour les applications nécessitant un couple de sortie stable et la gestion de charges élevées. Équipé d’un codeur absolu 22 bits haute résolution, il assure une grande précision de positionnement et une fiabilité élevée du retour d’information, même dans des conditions de fonctionnement difficiles. Sa construction robuste, conforme à l’indice IP67, garantit une longue durée de vie dans les environnements exposés à la poussière, à l’humidité et aux projections d’huile non corrosive, ce qui en fait un choix de référence pour les systèmes d’automatisation et de fabrication intensive.
Caractéristiques principales
-
Conception pour forte inertie : Offre une stabilité de commande supérieure aux systèmes à forte charge dont le rapport d’inertie varie.
-
Retour d’information haute résolution : Codeur absolu 22 bits intégré (4 194 304 impulsions par tour) pour une précision de position exceptionnelle et une grande régularité de vitesse.
-
Protection environnementale : L’indice de protection IP67 (à l’exception du passage de l’arbre) permet un fonctionnement fiable dans les environnements de traitement humides ou poussiéreux.
-
Compatibilité optimisée : Entièrement compatible avec les amplificateurs servo Mitsubishi de la série MELSERVO-J4 (puissance nominale de 7,0 kW), pour une mise en service et un réglage rapides.
Applications
- Systèmes de manutention de matériaux à grande échelle et portiques de transfert pour charges lourdes
- Presses d’imprimerie industrielles à grande vitesse et machines de transformation du papier
- Systèmes d’alimentation de presses automatisés et lignes de formage de métaux lourds
- Robots portiques multiaxes et tables de positionnement pour charges lourdes
Spécifications techniques
| Paramètre |
Valeur |
| Fabricant |
Mitsubishi Electric |
| Numéro de modèle |
HG-JR703 |
| Nom de la série |
Série HG-JR (MELSERVO-J4) |
| Puissance de sortie nominale |
7,0 kW |
| Vitesse nominale |
1500 tr/min |
| Vitesse maximale |
3000 tr/min |
| Couple nominal |
44,6 Nm |
| Type de codeur |
Codeur absolu 22 bits |
| Indice de protection IP |
IP67 (à l’exception de l’arbre) |
| Température ambiante de fonctionnement |
0 à 40 °C |
| Pays d’origine |
Japon |
| Poids d’expédition (calculé) |
29,0 kg |
Données empiriques d’ingénierie
Modèles alternatifs et compatibilité
Le HG-JR703 est le successeur technique direct des anciens moteurs de la série HC-SFS702. Lors du remplacement de l’ancienne série, les paramètres de l’amplificateur servo MR-J4 doivent être reconfigurés pour correspondre au profil de résolution absolue de 22 bits. Veillez à remplacer les câbles d’alimentation et de codeur associés par des modèles compatibles avec la conception moderne à connecteur à double verrouillage, car le brochage diffère de celui des anciens borniers à vis.
Pièges à éviter et remarques techniques
En raison de la puissance de 7,0 kW et de la conception à forte inertie, l’énergie régénérative produite pendant les cycles de décélération peut être importante. Lors de la conception de l’armoire de commande, la capacité de régénération interne standard du variateur est souvent dépassée pendant les cycles de décélération rapides. Installez une résistance de régénération externe de calibre approprié (telle que la MR-RB137-4) pour éviter les déclenchements dus à une surtension (AL.30/AL.33) sur le variateur. Prévoyez une ventilation suffisante autour de l’extrémité opposée à l’entraînement afin d’éviter les déclenchements thermiques en cas de fonctionnement intensif.
Conseils de mise en service et de câblage
Les encodeurs haute résolution sont sensibles aux interférences électromagnétiques (EMI). Faites passer les câbles d’alimentation et de l’encodeur dans des conduits séparés, en les espaçant d’au moins 30 cm. Vérifiez que le châssis du moteur est directement relié à la terre sur la barre PE du panneau principal du système au moyen d’une tresse de terre à faible impédance. Pour le fonctionnement en position absolue, réglez le paramètre PA03 sur l’amplificateur MR-J4 avant de lancer la séquence de référencement.
Consignes d’installation
AVERTISSEMENT CRITIQUE : HAUTE TENSION ET RISQUE DE CHARGE RÉSIDUELLE
Avant tout câblage ou accouplement mécanique du moteur, mettez hors tension le disjoncteur principal du servoamplificateur. Attendez au moins 15 minutes que les condensateurs du bus interne se déchargent complètement. Avant de toucher aux bornes, vérifiez que le voyant de charge à l’avant de l’amplificateur est complètement éteint.
1
Alignement mécanique : Fixez le moteur sur une surface rigide et plane. Alignez-le avec précision sur l’arbre entraîné à l’aide d’un accouplement flexible afin d’éviter que les forces radiales et axiales ne dépassent les limites spécifiées pour les roulements.
2
Cheminement des câbles et décharge de traction : Raccordez le câble d’alimentation (U, V, W, PE) et le câble de l’encodeur, en veillant à éviter toute tension ou courbure trop prononcée. Verrouillez correctement les connecteurs IP67 pour préserver l’étanchéité.
3
Premier essai en mode JOG : Effectuez un premier essai en mode JOG sans accouplement mécanique à la charge afin de vérifier le sens de rotation et la continuité du retour d’information avant de lancer des cycles automatiques complets.