Description
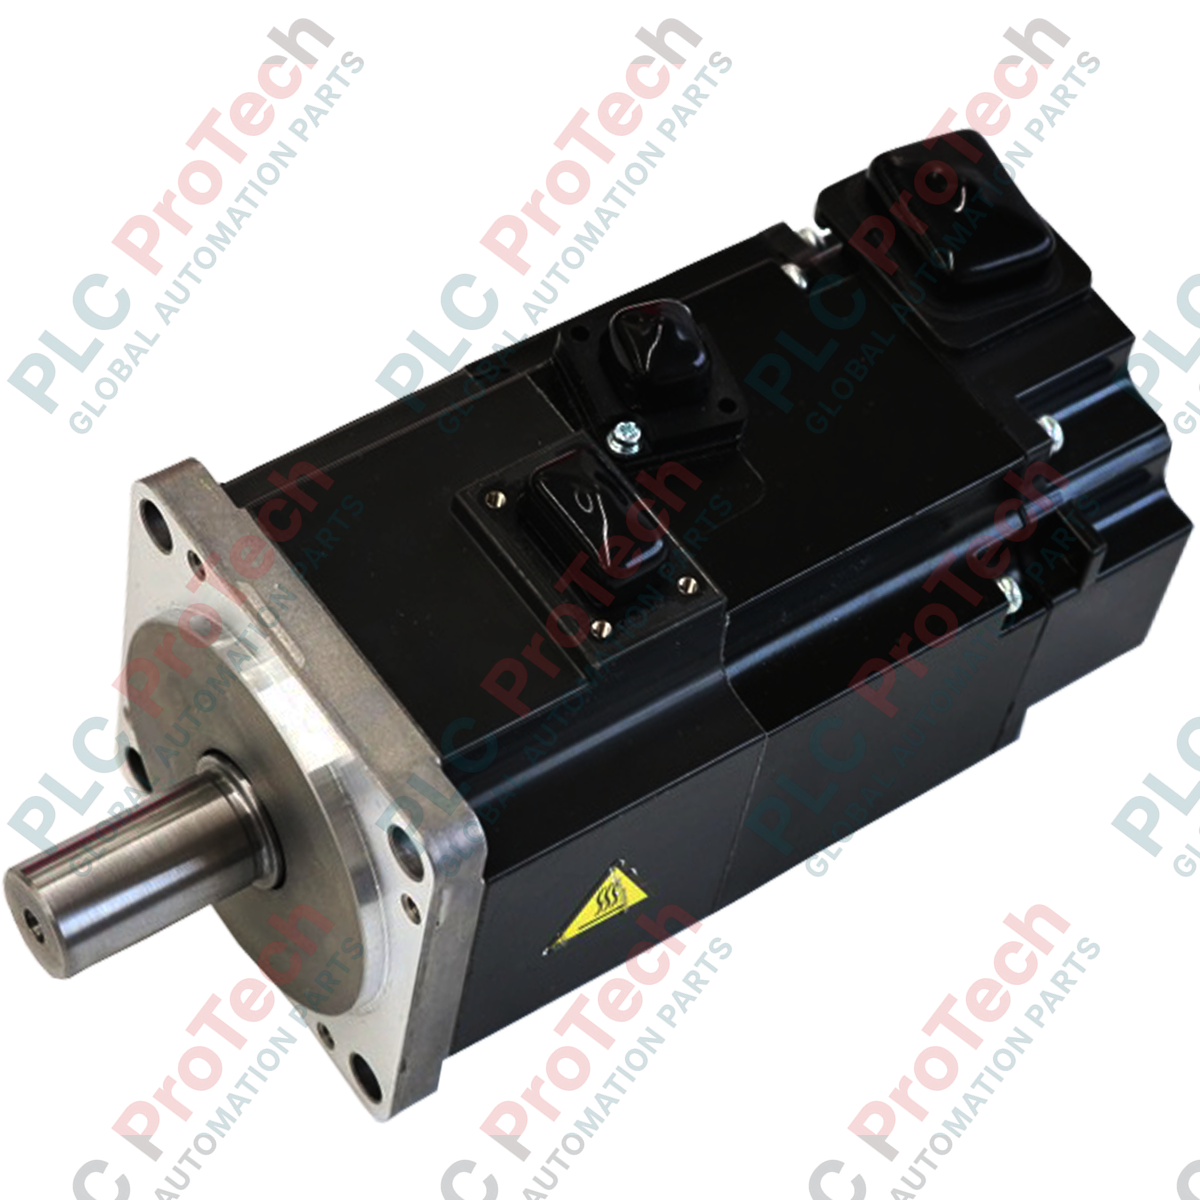
Conçu pour le positionnement précis et le contrôle dynamique du mouvement, le Mitsubishi Electric HG-KR43 est un servomoteur rotatif à faible inertie développé pour la plateforme d’automatisation MELSERVO-J4. Fonctionnant sous une tension de classe 200 V, ce moteur présente un format compact tout en fournissant une puissance nominale de 0,4 kW et un couple nominal de 1,3 N-m. Il est doté de systèmes de retour haute résolution afin de répondre aux exigences rigoureuses des machines industrielles modernes.
Le HG-KR43 est équipé d’un codeur absolu/incrémental haute résolution de 22 bits, offrant 4 194 304 impulsions par tour. Cette résolution garantit une précision exceptionnelle de la trajectoire, une faible ondulation de vitesse et un fonctionnement stable, même à basse vitesse. La conception à rotor à faible inertie le rend particulièrement adapté aux applications nécessitant des cycles d’accélération et de décélération à haute fréquence. Compatible avec divers réseaux de communication industriels grâce aux amplificateurs MELSERVO-J4 correspondants, il s’intègre facilement aux réseaux CC-Link IE Field, aux configurations SSCNET III/H et aux architectures de commande à impulsions ou analogique à usage général.
Caractéristiques
- Conception à faible inertie optimisée pour les accélérations, les décélérations et les cycles de positionnement à haute fréquence.
- Codeur de retour haute résolution de 22 bits fonctionnant en mode absolu et incrémental, offrant 4 194 304 impulsions par tour.
- Conception robuste adaptée aux environnements difficiles, avec un indice de protection IP65 (à l’exception de la partie traversée par l’arbre).
- Mécanisme de refroidissement naturel grâce à une conception à carcasse totalement fermée et autorefroidie.
- Compatible avec une large gamme de servoamplificateurs Mitsubishi MR-J4 prenant en charge CC-Link IE, SSCNET III/H et les interfaces à usage général.
Applications
- Machines d’emballage et d’étiquetage nécessitant un indexage à grande vitesse.
- Systèmes d’assemblage pour semi-conducteurs et composants électroniques.
- Systèmes de manutention et robots cartésiens multiaxes.
- Machines de traitement textile et systèmes de contrôle précis de la tension.
Caractéristiques techniques
Fabricant
| Mitsubishi Electric |
Modèle / Référence
| HG-KR43 |
Série
| Série MELSERVO-J4 |
Classe de tension
| 200 V AC |
Puissance nominale
| 0,4 kW |
Couple nominal
| 1.3 N-m |
Couple maximal
| 4.5 N-m |
Vitesse de rotation nominale
| 3000 r/min |
Vitesse de rotation maximale
| 6000 r/min |
Vitesse admissible instantanée
| 6900 r/min |
Courant nominal
| 2,6 A |
Courant maximal
| 9,1 A |
Puissance d'alimentation
| 0,9 kVA |
Moment d'inertie (J)
| 0.371 x 10^-4 kg-m2 |
Rapport d'inertie de charge recommandé
| 25 fois ou moins |
Détecteur de retour
| Encodeur absolu/incrémental 22 bits (4 194 304 impulsions/tr) |
Classe thermique
| 130 (B) |
Indice de protection IP
| IP65 (à l'exclusion de la partie traversée par l'arbre) |
Méthode de refroidissement
| Totalement fermé, à refroidissement naturel |
Température de fonctionnement
| 0 degC à 40 degC (sans gel) |
Température de stockage
| -15 degC à 70 degC (sans gel) |
Humidité de fonctionnement
| 80 % HR ou moins (sans condensation) |
Résistance aux vibrations
| X : 49 m/s2, Y : 49 m/s2 |
Charge radiale admissible
| 245 N |
Charge axiale admissible
| 98 N |
Masse du moteur
| 1,4 kg |
Poids d'expédition
| 2,4 kg |
Amplificateurs servo compatibles
| Type d'interface |
Modèle(s) d'amplificateur compatible(s) |
Réseau CC-Link IE Field
| MR-J4-40GF, MR-J4-40GF-RJ, MR-J4-40B-RJ010 |
SSCNET III/H
| MR-J4-40B, MR-J4-40B-RJ |
SSCNET III/H intégré à 2 axes
| MR-J4W2-44B, MR-J4W2-77B, MR-J4W2-1010B |
SSCNET III/H intégré à 3 axes
| MR-J4W3-444B |
Usage général (impulsions/analogique)
| MR-J4-40A, MR-J4-40A-RJ |
Consignes d'installation
-
Montage : Installez le servomoteur dans un endroit où l'air ambiant est propre, exempt de brouillard d'huile, de poussière, de particules métalliques et de gaz corrosifs.
-
Alignement : Veillez à aligner parfaitement l'arbre moteur sur l'arbre de la machine afin de maintenir les charges radiales en dessous de 245 N et les charges axiales en dessous de 98 N pendant le fonctionnement.
-
Câblage : Faites passer les câbles d'alimentation du moteur et les câbles de l'encodeur par des chemins distincts afin de minimiser les interférences électromagnétiques (EMI).
-
Mise à la terre : Assurez-vous que la borne de terre de protection du moteur est correctement mise à la terre via le châssis de l'amplificateur afin de prévenir les parasites électriques et les risques d'électrocution.